


前言
本文件按照 GB/T 1.1—2020《标准化工作导则 第1部分:标准化文件的结构和起草规则》的规定起草。
本文件是 GB/T 48317《人形机器人技术要求》的第1部分。GB/T 48317已经发布了以下部分:
第1部分:总则;
第2部分:环境感知;
第3部分:决策规划;
第4部分:运动控制;
第5部分:作业操作。
请注意本文件的某些内容可能涉及专利。本文件的发布机构不承担识别专利的责任。
本文件由中国机械工业联合会提出。
本文件由全国机器人标准化技术委员会(SAC/TC 591)归口。
本文件起草单位:北京机械工业自动化研究所有限公司、宇树科技股份有限公司、人形机器人(上海)有限公司、浙江人形机器人创新中心有限公司、中国软件评测中心(工业和信息化部软件与集成电路促进中心)、深圳市优必选科技股份有限公司、浦江国家实验室、北京人形机器人创新中心有限公司、五八智能科技(杭州)有限公司、广州小鹏汽车科技有限公司、北京星动纪元科技有限公司、北京小米机器人技术有限公司、云深处科技股份有限公司、江淮前沿技术协同创新中心(江淮实验室)、中电科机器人有限公司、江苏鼎汇具身智能机器人创新中心有限公司、北京理工华汇智能科技有限公司、南京天创智能科技股份有限公司、深圳众擎机器人科技有限公司、吉林大学、科沃斯机器人股份有限公司、杭叉集团股份有限公司、合肥零次方机器人有限公司、海信集团控股股份有限公司、北京中科慧灵机器人技术有限公司、鼎桥技术有限公司、北京东土科技股份有限公司、泰山体育产业集团有限公司、广电计量检测集团股份有限公司、万向一二三股份公司、北自所(北京)科技发展股份有限公司、中兴通讯股份有限公司、深圳市普渡科技股份有限公司、安徽巨一科技股份有限公司、启智(芜湖)智能机器人有限公司上海人工智能研究院有限公司、清华大学深圳国际研究生院、浙江省质量科学研究院、中国质量认证中心有限公司、北京忆海原识科技有限公司、中国电力科学研究院有限公司、浙江浙能数字科技有限公司国网智能科技股份有限公司、北京国创泊川软件技术有限公司、广东电网有限责任公司、联通数字科技有限公司、通标标准技术服务(上海)有限公司、广州市昊志机器人有限公司、成都超德创科技有限公司上海中巽科技股份有限公司、中汽智造科技(天津)有限公司。
本文件主要起草人:杨秋影、刘新、王兴兴、刘宇飞、熊蓉、巩潇、梁乔玲、蒋慧、熊友军、焦继超王启舟、张国亮、王玉弟、陈建宇、向迪昀、李超、任容玮、郑金、林雪琴、阮明江、梁斌、李成、刘一帆黄显道、王东、臧家炜、沈康、吴震宇、张伟民、刘爽、赵同阳、杨孔华、刘亦斌、谢凯旋、肖军成、闵宇恒、夏章抓、张正涛、陈琦、廖承斌、梁学修、罗小雪、程远、吴俊、明志茂、李凡群、韩笑、李庆展、王勇、赵孝武饶丰、郭璁、王光磊、王昌伟、王鑫、方明、许春山、闫维新、刘常昱、刘厚德、陈元杰、涛克、任化龙、左文淏、王战、贾昭鑫、史广安、李端姣、李凯、汪中原、夏嘉怡、孙文星、胡霁、吴清、程颐、徐洁、杨平、孙嘉玉佘浩田、闵济海、卞志勇、张晓瑾、李丹、范君、孙威威、汤秀清、胡月、王铭秋、门峰、李楠
引言
人形机器人作为机器人技术与人工智能技术融合发展的标志性产品,在运动自由度、作业形态、人机协同方式等方面与传统机器人存在差异,现有标准难以覆盖相关技术要求
GB/T 48317反映现阶段人形机器人主要功能的技术要求,旨在为研发、设计、制造及应用提供基准。GB/T 48317拟由7个部分构成。
第1部分:总则。目的在于确立人形机器人的本体组成、安全要求和功能要求
第2部分:环境感知。目的在于确立人形机器人环境感知的能力架构,规定其功能要求和性能要求。
第3部分:决策规划。目的在于确立人形机器人决策规划的能力架构,规定其功能要求和性能要求。
第4部分:运动控制。目的在于确立人形机器人运动控制的能力架构,规定其功能要求和性能要求。
第5部分:作业操作。目的在于确立人形机器人作业操作的能力架构,规定操作能力、作业能力和作业保障能力的技术要求。
第6部分:定位导航。目的在于确立人形机器人定位导航的能力架构,规定定位建模、导航规划、导航执行的技术要求。
第7部分:人机交互。目的在于确立人形机器人人机交互的能力架构,规定交互接口、交互理解与生成、交互模式管理的技术要求。
1 范围
本文件规定了人形机器人的本体组成、安全要求和功能要求。
本文件适用于人形机器人的研发、制造和应用。
2 规范性引用文件
下列文件中的内容通过文中的规范性引用而构成本文件必不可少的条款。其中,注日期的引用文件,仅该日期对应的版本适用于本文件;不注日期的引用文件,其最新版本(包括所有的修改单)适用于本文件。
GB/T 12643 机器人 词汇
GB/T 35273 信息安全技术 个人信息安全规范
GB/T 38244—2019 机器人安全总则
GB/T 40660 信息安全技术 生物特征识别信息保护基本要求
GB/T 41349 机械安全 急停装置技术条件
GB/T 41355—2022 机械安全 自主移动式机械与人体之间的动态安全距离 确定方法
GB/T 45502 服务机器人信息安全通用要求
GB/T 47245 机器人智能控制系统总体架构
3 术语和定义
GB/T 12643界定的以及下列术语和定义适用于本文件。
3.1 人形机器人 humanoid robot
具有躯干、头和肢体,外观和动作与人类相似的机器人。
注:不包括玩具。
[来源:GB/T 12643—2025,4.15.5,有修改]
3.2 环境感知 environmental perception
人形机器人通过不同类型的传感器采集本体状态数据和外部环境数据,对采集的数据进行融合处理,实现对外部环境状态及其动态变化的理解。
3.3 决策规划 decision-making and planning
人形机器人基于环境感知、目标任务需求理解、自身知识库(含记忆与经验),为达到预定目标,形成决策指令和任务规划的过程。
注:预定目标指人形机器人通过综合分析当前情境和任务需求所确定的最终行动目的
3.4
运动控制 motion control
人形机器人各关节及执行机构进行运动规划、动作跟踪和状态调节的过程。
3.5 作业操作 task-oriented manipulation
人形机器人利用其肢体与环境进行物理交互,以完成特定任务所涉及的动作序列和技能集合。
注:肢体如末端执行器、下肢、上肢等。
3.6 定位 localization
在环境地图或环境模型上识别或分辨人形机器人移动的位姿。
[来源:GB/T 12643—2025,8.2,有修改]
3.7 导航 navigation
包括路径规划、定位、地图构建和提供行进方向的过程。
注:导航能力包括为实现从位姿点到位姿点的运动和整片区域覆盖的路径规划。
3.8 人机交互 human-humanoid robot interaction
人和人形机器人通过用户接口交流信息和交互指令来执行任务。
示例:通过语音、视觉和触觉方式交流。
[来源:GB/T 12643—2025,3.15,有修改]
4 缩略语
下列缩略语适用于本文件。
AGIROS:通用人工智能机器人操作系统(Artificial General Intelligence Robot Operating System)
CAN:控制器局域网(Controller Area Network)
CANopen:基于 CAN 总线开发的高层应用协议(CANopen Application Layer Protocol)
EtherCAT:以太网控制自动化技术(Ethernet for Control Automation Technology)
IMU:惯性测量单元 (Inertial Measurement Unit)
ROS 2:第二代机器人操作系统(Robot Operating System 2)
SLAM:同步定位与地图构建(Simultaneous Localization and Mapping)
TCP/IP:传输控制协议/网际协议(Transmission Control Protocol/Internet Protocol)
5 技术要求
5.1 本体组成
5.1.1 机械结构
机械结构的要求包括但不限于:
a) 整体尺寸及重量与设计应满足应用场景的需求;
b) 应包含头部、躯干和肢体等类人形态部件;
c) 各类操控与显示装置(如开关、指示灯、显示器、报警及联锁装置等)应布局规整、便于观察与操作,且标识清晰、稳定可靠;
d) 结构设计应便于拆卸、维护和升级。
5.1.2 传感系统
人形机器人宜根据产品设计及应用场景的需求配置传感器,传感器类型包括但不限于:
a) 力/力矩传感器和惯性测量单元(IMU),支持作业操作、动态平衡和自主导航;
b) 视觉传感器,支持对关键对象、目标、标记进行基本识别和跟踪;
c) 麦克风或麦克风阵列,支持基本语音交互和指令理解;
d) 温度传感器,支持本体电机、关键部件、控制系统或环境等温度检测;
e) 触觉传感器,支持感知物理接触事件及物体触觉属性;
f) 气体传感器,支持环境气体监测。
5.1.3 控制系统
控制系统:
a) 应具备算力能力,包括但不限于通用算力、专用算力和智能算力等,完成信号处理、决策算法、运动控制等任务;
b) 应支持多类型协议[EtherCAT、CAN/CANopen、Ethernet(以太网)等],满足传感器与控制器的连接需求;
c) 应支持通用协议(如 TCP/IP),应支持至少一种实时性协议,所支持的实时性协议应与机器人操作系统(如 ROS 2、AGIROS)兼容,便于算法开发与调试;
d) 应符合 GB/T 47245相关要求。
5.1.4 驱动系统
驱动系统:
a) 驱动方式可采用电机驱动、液压驱动、气动驱动或混合驱动方式;
b) 与人直接接触的关节应采用具有方向驱动力;
c) 输出功率密度和转矩密度应满足人形机器人移动速度和额定负载的使用需求。
5.1.5 能源系统
能源系统:
a) 应支持锂离子电池、燃料电池等能源输入;
b) 应具备能源管理系统,实现状态监测、智能充电、热管理及过充/过放/过流保护等功能;
c) 宜提供多种功耗模式(如高性能模式、标准模式、节能待机模式),以适应不同任务对续航和时间的要求;
d) 宜支持动态监测能源系统的健康状态,实现故障诊断与冗余切换;
e) 宜基于任务优先级(如运动控制、模型运算)实时调整各模块能耗策略,支持低功耗模式优化;
f) 宜通过负载预测提前调整工作模式,确保高负载任务(如SLAM、实时决策)的能源供给;
g) 电池更换接口应具备防误触和防短路设计,确保更换过程安全。
5.1.6 通信系统
通信系统:
a) 应满足主控制器、关节驱动器、传感器(如摄像头、力传感器)之间的数据传输的要求;
b) 应能在电磁干扰、机械振动、温度极端变化等工业/户外环境中稳定运行;
c) 宜具备核心通信链路冗余设计或断联保护机制;
d) 宜支持多种通信方式的自动切换,确保服务连续性;
e) 宜支持同时传输多种多模态数据,如视觉、激光雷达、力觉等,支持根据数据优先级分配带宽,避免拥堵;
f) 宜保障不同厂商设备(如电机、传感器、计算单元)及不同通信协议(如 EtherCAT、CAN/CAN-open、Ethernet等)之间的互联互通。
5.2 安全要求
人形机器人在设计、生产、使用等全生命周期过程中,应符合机械安全要求、电气安全要求、信息安全要求与功能安全要求。
a) 机械安全要求包括:
符合 GB/T 38244—2019中第5章的机械安全要求;
确保人形机器人在行走、跑步、搬运等运动过程中的机械稳定性;能够在复杂地形环境中保持稳定,避免因跌倒或打滑导致的危险。
b) 电气安全要求包括:
符合 GB/T 38244—2019中第6章的电气安全要求;
具备过流、过压、短路等电气保护功能;
具备绝缘防护措施。
c) 信息安全要求包括:
符合 GB/T 45502和 GB/T 40660的要求;
符合 GB/T 35273的要求;
加密算法的选择应符合应用地区的相关法规要求
d) 功能安全要求包括:
在预期运行、异常工况或故障状态下,能够可靠识别危险、及时响应并采取安全措施(如急停、力控限制、路径规划调整),防止对人员、设备及环境造成伤害;实施功能安全设计,确保故障时的安全状态;
具有紧急停止和保护性停止功能,确保制动停止过程安全可控,不会导致人形机器人失控、部件脱落或负载掉落,急停装置应符合 GB/T 41349中的要求;具备软急停功能,作为物理急停的补充手段;
符合 GB/T 41355—2022中5.2的速度与安全监控要求,具备对人员、动物或环境内其他安全相关对象的探测能力,避免危险碰撞;
具备接触力感知和控制能力,接触力超过阈值后触发退避动作,且阈值确保人形机器人任何部位施加给人或其他安全对象的力控制在安全接触标准内;
不应执行危害人类安全的指令,具备指令合法性判断或对话交互内容合规过滤的能力。
5.3 功能要求
5.3.1 功能架构
人形机器人的功能包括环境感知、决策规划、运动控制、作业操作、定位导航和人机交互,各功能之间通过统一的信息流和接口实现协同。其功能架构见图1。
a) 环境感知:基于配置的传感器,获取自身状态信息和外部环境,将形成的信息输出给运动控制和决策规划。
b) 决策规划:基于环境感知和运动控制信息,结合自身知识库,进行信息适配、决策制定和任务规划,将运动规划信息输出给运动控制,同时给作业操作、定位导航和人机交互输出可执行的子任务序列信息。
c) 运动控制:基于环境感知的感知信息,结合决策规划输出的运动规划指令,控制人形机器人的上肢/下肢/全身运动。将规划的任务指令分解为各关节角度、速度、加速度等控制参数,驱动执行机构完成规划运动,并能根据任务需求向决策规划反馈运动执行状态。
d) 作业操作:基于任务需求,结合环境感知、决策规划和运动控制输出的信息,由末端执行器(如灵巧手)、移动下肢、双臂等肢体单独或协同完成操作和作业,实现肢体与外界环境有实际交互效果的功能性操作。
e) 定位导航:基于任务需求,结合环境感知、决策规划和运动控制输出的信息,明确所处空间位置,规划出合理路径并执行,避开障碍物顺利到达目标位置。
f) 人机交互:基于任务需求,结合环境感知、决策规划和运动控制输出的信息,通过交互理解与生成和交互模式管理,实现人类意图理解、机器人状态反馈。
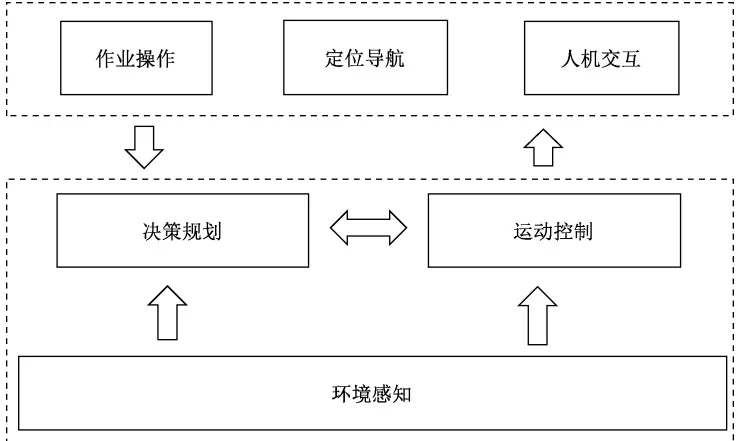
图 1 人形机器人功能架构图
5.3.2 接口要求
5.3.2.1 接口设置
应设置信息交互接口,实现对数据的获取及对相关硬件的控制,为人形机器人与环境交互提供实时信息和反馈。
5.3.2.2 数据兼容性
接口应支持多传感器数据的协同传输,满足场景需求,保证多传感器数据时间同步,并优化能耗分配及传输效率;同时具备多源数据处理与融合能力,将不同格式的数据转换为模块可理解和处理的统一格式,包括参数与模型信息。
5.3.2.3 实时性
应具备实时处理数据的能力,包括数据解析、转换和传输。宜保证数据在功能之间低延迟传输,避免因延迟导致的决策错误。
5.3.2.4 安全性与可靠性
接口的安全性和可靠性,包括但不限于以下要求:
a) 应具备数据加密和保护机制,保证传输和处理过程中的信息安全;
b) 应具备可靠的数据传输机制,包括数据重传和校验,保证数据完整性与准确性;
c) 应具备故障诊断和恢复能力,以应对系统异常或故障;
d) 在必要情况下应设置多通道冗余,防范单点失效,保证系统可靠性。
5.3.2.5 可扩展性
接口的可扩展性要求包括但求:
a) 应具备模块化、可扩展的传感器接入架构,以满足未来应用的需求;
b) 应支持算法升级,如决策规划等算法的升级和替换,且无需对整个系统进行大规模修改。
评论