


前言
本文件按照 GB/T 1.1—2020《标准化工作导则 第1部分:标准化文件的结构和起草规则》的规定起草。
本文件是 GB/T 48317《人形机器人技术要求》的第5部分。GB/T 48317已经发布了以下部分:
第1部分:总则;
第2部分:环境感知;
第3部分:决策规划;
第4部分:运动控制;
第5部分:作业操作。
请注意本文件的某些内容可能涉及专利。本文件的发布机构不承担识别专利的责任。
本文件由中国机械工业联合会提出。
本文件由全国机器人标准化技术委员会(SAC/TC 591)归口。
本文件起草单位:深圳市优必选科技股份有限公司、浙江人形机器人创新中心有限公司、北京人形机器人创新中心有限公司、北京机械工业自动化研究所有限公司、安徽聆动通用机器人科技有限公司、北京因时机器人科技有限公司、人形机器人(上海)有限公司、宇树科技股份有限公司、北京小米机器人技术有限公司、北京他山科技有限公司、江淮前沿技术协同创新中心(江淮实验室)、深圳市越疆科技股份有限公司、南京天创智能科技股份有限公司、海信星海科技(杭州)有限公司、北京中科慧灵机器人技术有限公司、湖南大学、香港中文大学、中国计量大学、江汉大学、无锡泉智博科技有限公司、浙江浙能数字科技有限公司、中移(杭州)信息技术有限公司、杭州海康机器人股份有限公司、启智(芜湖)智能机器人有限公司、成都瑞迪智驱科技股份有限公司、合肥工业大学、深圳壕翎机器人有限公司、北自所(北京)科技发展股份有限公司、中兴通讯股份有限公司、国网智能科技股份有限公司、合肥零次方机器人有限公司、中国质量认证中心有限公司、上海人工智能研究院有限公司、泰山体育产业集团有限公司、中国科学院沈阳自动化研究所、上海蚂蚁灵波科技有限公司、鼎桥技术有限公司、联通数字科技有限公司、天翼数字生活科技有限公司、广东电网有限责任公司、广州里工实业有限公司、成都超德创科技有限公司。
本文件主要起草人:梁乔玲、熊蓉、全琪、王振林、季超、陈希、焦继超、蔡颖鹏、李泳耀、王耀南杨秋影、祝勇义、张建勇、周忠祥、孙滕谌、庞建新、游洋威、康鹏、刘培超、郎需林、刘爽、孙萁浩、杨平朱行栋、朱玉琛、鄂磊、刘迪源、王俊芳、张谊科、陈翡、王斌锐、轩亮、刘春宝、王战、程宝平、顾怡哲徐志军、房海南、任沛、王鑫、李星、都海波、黎炯、白山、赵孝武、徐慧、夏嘉怡、贾昭鑫、闵宇恒、涛克许春山、陈曦、曾凡佑、吴俊、于洪鹏、王恒之、张丽萍、陈浩、吴健、李凯、汪中原、汤宪飞、张继东、李端姣孙文星、刘天雨、程颐、闵济海、夏章抓、李卫铳、胡月、陈万楷、黄瑞哲、董志鹏、徐洁、毛翊超、吴国藩、佟玉闯、肖云强、从永正、李佳南、李丹、卞志勇。
引言
人形机器人作为机器人技术与人工智能技术融合发展的标志性产品,在运动自由度、作业形态、人机协同方式等方面与传统机器人存在差异,现有标准难以覆盖相关技术要求
GB/T 48317反映现阶段人形机器人主要功能的技术要求,旨在为研发、设计、制造及应用提供基准。GB/T 48317拟由7个部分构成。
第1部分:总则。目的在于确立人形机器人的本体组成、安全要求和功能要求
第2部分:环境感知。目的在于确立人形机器人环境感知的能力架构,规定其功能要求和性能要求。
第3部分:决策规划。目的在于确立人形机器人决策规划的能力架构,规定其功能要求和性能要求。
第4部分:运动控制。目的在于确立人形机器人运动控制的能力架构,规定其功能要求和性能要求。
第5部分:作业操作。目的在于确立人形机器人作业操作的能力架构,规定操作能力、作业能力和作业保障能力的技术要求。
第6部分:定位导航。目的在于确立人形机器人定位导航的能力架构,规定定位建模、导航规划、导航执行的技术要求。
第7部分:人机交互。目的在于确立人形机器人人机交互的能力架构,规定交互接口、交互理解与生成、交互模式管理的技术要求。
1 范围
本文件给出了人形机器人作业操作的能力架构,规定了操作能力、作业能力和作业保障能力的技术要求。
本文件适用于人形机器人的研发、制造和应用。
2 规范性引用文件
下列文件中的内容通过文中的规范性引用而构成本文件必不可少的条款。其中,注日期的引用文件,仅该日期对应的版本适用于本文件;不注日期的引用文件,其最新版本(包括所有的修改单)适用于本文件。
GB/T 12643—2025 机器人 词汇
GB/T 38124—2019 服务机器人性能测试方法
GB/T 38834.3—2023 机器人 服务机器人性能规范及其试验方法 第3部分:操作
GB/T 48317.1—2026 人形机器人技术要求 第1部分:总则
GB/T 48317.4—2026 人形机器人技术要求 第4部分:运动控制
3 术语和定义
GB/T 48317.1—2026、GB/T 12643—2025、GB/T 38834.3—2023、GB/T 38124—2019中界定的以及下列术语和定义适用于本文件。
3.1 人形机器人 humanoid robot
具有躯干、头和肢体,外观和动作与人类相似的机器人。
注:不包括玩具。
[来源:GB/T 48317.1—2026,3.1]
3.2 自由度 degrees of freedom;DOF
用以确定物体在空间中独立运动的变量。
[来源:GB/T 12643—2025,5.4]
3.3 作业操作 task-oriented manipulation
人形机器人利用其肢体与环境进行物理交互,以完成特定任务所涉及的动作序列和技能集合。注:肢体如末端执行器、下肢、上肢等。
[来源:GB/T 48317.1—2026,3.5]
3.4 末端执行器 end effector
为使机器人完成其任务而专门设计并安装在机械接口处的装置。
示例:夹持器、焊枪、喷枪、灵巧手。
[来源:GB/T 12643—2025,4.12]
3.5
续航能力 cruising ability
机器人在充电完成后,可持续运行的时间。不包括待机时间。
[来源:GB/T 38124—2019,3.12]
4 能力架构
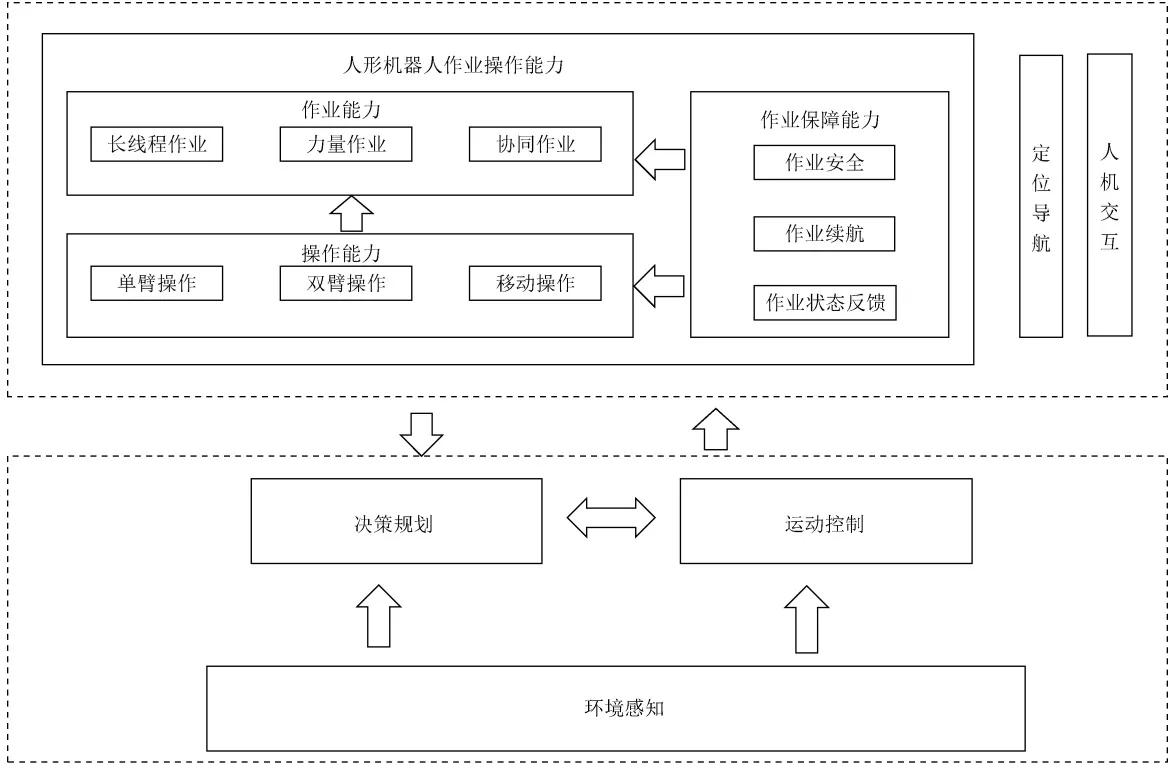
人形机器人基于环境感知获得的信息、决策规划输出的任务以及运动控制输出的动作,由上肢、下肢单独或协同完成操作和作业任务。人形机器人作业操作能力架构见图1。
注1:图中的实线框“ ”代表具体的独立的功能模块。
注2:图中的虚线框“ ”代表功能模块的集合,用于表达模块间信息的流转。
图 1 人形机器人作业操作能力架构
图1中,人形机器人作业操作能力包括操作能力、作业能力与作业保障能力。
a) 操作能力是基于移动下肢、上肢(单、双臂和末端执行器)完成具体的动作或动作序列的执行能力。其中单、双臂是操作的实施者,移动下肢与单、双臂融合实现移动操作,末端执行器是单、双臂操作的操作点。
1) 单臂操作:指人形机器人利用单个手臂和末端执行器或单个末端执行器独立完成抓取、按压、翻转等操作的能力,包括同一时间两个手臂各执行一个独立的操作任务。
示例1:如一只手在拧螺丝,另一只手在拆螺丝。
2) 双臂操作:指人形机器人两个手臂和末端执行器同时完成同一项操作任务
示例2:如双臂抱着箱子完成搬运任务,或完成有前后关联关系的操作任务,如左手、右手接力完成物品传递任务。
3) 移动操作:指人形机器人移动到特定位置或变换成不同姿势来完成操作任务。
示例3:如人形机器人把箱子从 A 点搬到 B 点,或人形机器人蹲下将箱子搬起来。
b) 作业能力是人形机器人调用单、双臂操作及移动操作能力来完成与场景应用有关的综合任务的能力。
1) 长线程作业:指人形机器人按照一定的作业动作或动作序列(一般≥3个)完成一系列复杂任务。
示例4:如泡茶任务,涉及洗茶、冲泡、倒茶、分茶等多个动作或动作序列,整个过程可能需要用到不同工具。
2) 力量作业:指人形机器人利用自身身体去执行需要施加较大物理力的作业任务的能力。
示例5:如搬运具有一定重量的物体(箱子、工具、建筑材料等),操作使用需要力量才能驱动的工具(电钻、锤子、扳手、角磨机等)进行推、拉、钻、撬、拧等作业操作。
3) 协同作业:指人形机器人之间或人形机器人与其他设备之间,通过信息共享、任务分配和协作策略,共同完成操作和作业任务。
示例6:典型的协同场景包括但不限于:多人形机器人协作搬运(如双机共同搬运大型物体),人形机器人与非人形设备(如移动平台、机械臂等)联合完成组装或检测等任务。
c) 作业保障能力是人形机器人得以顺利实现作业操作能力的基础支撑能力,其核心依托不仅包括保障持续运行的动力系统,还涵盖安全、稳定性相关的各类保障机制。
1) 作业安全:指人形机器人在执行操作作业任务时能够有效避开静态或动态可能影响作业的障碍,确保任务顺利完成并保障人、机、环境安全。
2) 作业续航:指人形机器人在单个能源补给周期内,于特定工况和作业模式下,能够持续执行预期操作和作业任务并保持其核心性能不显著衰减的最长工作时间。
3) 作业状态反馈:指人形机器人在执行操作和作业任务过程中与环境交互的数据(状态信息、协同信息等)回传反馈的能力。
5 技术要求
5.1 基本要求
人形机器人应具备操作能力、作业能力和作业保障能力,包括但不限于以下几种能力。
a) 具备单臂操作、双臂操作和移动操作的能力,能够基于产品设计目标完成各种基本动作执行和操作任务,操作任务一般是面向操作对象的2个及以上动作的任务执行。
示例1:动作(能走、能动)指人形机器人各关节与末端执行器可完成的基本运动模式,是构成操作的基础,如,抓、拿、放、捏、推、拉、拽、走、跑、跨、跳等。
示例2:操作(能干活)指人形机器人综合运用基础动作能力,与环境中的物体或设备进行交互以完成特定任务如,抓取并搬运、旋拧(螺丝/瓶盖)、翻转(物体)、握持并使用(工具)、托举(重物)、插接(接头)、放置(到指定位置)等
b) 具备作业能力,能够根据不同应用场景需求完成有关作业任务(能干所需的活)。
示例3:按照不同应用场景的作业能力可能有:1)工业作业:搬运、装配、分拣、质检、维保、焊接、贴标、上下料、点胶包装、拆码垛、线束插接、线缆插装等;2)个人/家庭作业:清洁整理、开关电器、植物养护等;3)公共服务作业:餐饮配送、物品运送、设施清洁、导购服务、货架补货、环境消杀、安保巡逻、事故勘查处理等;4)特种作业:障碍拆除、在轨作业、特种设备维护、危险品处置、手术辅助、消防灭火等
c) 具备作业保障能力,能够提供持续续航能力和安全保障,并支持状态反馈。
5.2 操作能力
5.2.1 单臂操作
人形机器人具备抓取、握持、移动、翻转和释放各种形状、尺寸、材质、重量的物体操作能力,能执行主动接触并施加特定力/力矩的操作,并符合以下规定。
a) 操作成功率:对同一类物体连续执行同一个完整操作任务,其操作成功率应至少满足以下一项:
1) 刚性物体(如玻璃杯、金属工具)不小于90%;
2) 易变形/易损物体(如塑料、衣服、鸡蛋)不小于85%;
3) 薄片/扁平物体(如一张纸、卡片)不小于80%。
b) 应在以下至少一种干扰情况下完成一个完整操作任务,且操作成功率下降幅度应不大于5%:
1) 工作台/地面持续或间歇性振动;
2) 目标物体晃动;
3) 目标物体存在视觉或物理背景干扰;
4) 在不同光照和部分阴影条件下;
5) 在不同摩擦系数、反光率、纹理的表面。
c) 用于作业操作的单个臂末端腕部重复定位精度应不大于2 mm。
d) 臂末端应具有移动能力,最大移动速度根据产品设计目标进行设置。
e) 单臂应具有负载能力,最大负载能力应根据产品设计目标设置。
f) 单臂自由度配置应满足末端执行器达到预设工作空间和姿态的运动学要求
g) 末端执行器应具备满足抓取任务所需的开合与施力能力,设计宜考虑人类通用操作习惯的特点以及执行任务的可靠性。
h) 应支持不同末端执行器的更换。
5.2.2 双臂协同操作
人形机器人具备双臂协同执行任务的能力,并符合以下规定:
a) 在协同操作过程中,其控制系统应能有效防止双臂之间或手臂与其他物体之间发生非预期的干扰和碰撞;
b) 双臂时间同步误差应不大于100 ms,空间同步误差应不大于5 mm;
c) 执行搬运等双臂协同任务的人形机器人,双臂负载应满足产品设计目标;
d) 双臂宜能同时进行多自由度的灵活运动,包括对未建模物体的协同抓取能力;
e) 工作空间应满足产品设计要求,宜符合成年人类的作业活动范围,纵向可手腕触地,横向以人形机器人重心为原点的双臂有效操作半径宜不少于500 mm;
f) 针对操作过程中的双臂碰撞检测,制造商应提供双臂各关节碰撞检测力矩 [单位为牛米(N·m)]、单臂最小碰撞检测力[单位为牛(N)]和碰撞触发后手臂急停时间[单位为毫秒(ms)]等参数。
5.2.3 移动操作
人形机器人应具备上下肢协同移动操作能力,并符合以下规定:
a) 下肢应保持稳定不会横向摆动和振动;
b) 应适应不同的作业环境和工作要求,满足 GB/T 48317.4—2026中5.3.3的要求;
c) 应能通过蹲起、弯腰、转向等动作配合完成全身负载操作任务的执行;
d) 应具备姿态调整能力,可适应人形机器人所处作业环境的结构与空间特性;
e) 全身负载(≥5 kg)在硬质地面执行典型操作任务时,人形机器人稳定行走速度应不低于0.3 m/s。
5.3 作业能力
5.3.1 长线程作业
人形机器人能连续执行包含多个动作序列的长线程作业任务,并符合以下规定:
a) 应持续、稳定地执行,中途不出现明显的性能下降或故障;
b) 应支持同时处理多个任务,或在执行一个任务的同时,准备或执行其他任务;
c) 应实时监控任务执行过程,并能够发现意外情况,主动做出任务执行调整;
d) 对于部分任务失败等轻度故障,重启反应时间宜不大于10 s,对于跌倒等需重新稳定的严重故障,重启反应时间宜不大于30 s;
e) 应支持使用不同设备或工具来完成长线程任务,包括接触式使用和非接触式使用,能够使用的设备和工具种类应满足产品设计目标;
f) 宜支持任务中断恢复功能,在任务因故中断后(如充电、人为暂停),能在重新启动后自动定位到最近的可恢复节点继续执行。
5.3.2 力量作业
人形机器人宜能执行需要施加较大物理力或承受较大负荷的作业任务,并符合以下规定:
a) 能将重物(≥15 kg)移动至指定地点;
b) 能承受使用电动工具时产生的反扭矩和反作用力,可根据产品设计目标,稳定控制不同反扭矩的工具;
c) 能对物体施加持续(≥10 s)的推力或拉力;
d) 实际作业力应不小于产品设计的指标,具备短时(≤10 s)负载变化适应能力。
5.3.3 协同作业
人形机器人具备与其他机器人或设备进行协同作业的能力,并符合以下规定。
a) 应支持与其他机器人或设备进行有效的信息交流和共享,信息交互延迟应不大于100 ms。
b) 应具备网络自适应能力,能在网络丢包情况下通过其他方式维持基础协同,或保持等待状态直至网络恢复。
c) 在协同执行任务过程中,应保持动作协调,无明显冲突或冗余,能实时适应协同对象状态变化工业场景下应用的人形机器人,应能够接收来自产线及其传感器的信号,感知产线状态。宜支持根据接收到的产线信号动态调整自己的作业任务。
d) 应具备在共享作业空间中进行动态路径调整、避让或协同操作,确保协同作业过程中的安全性与连续性。
e) 宜支持根据任务需求,参与或发起任务分解与分配过程,合理规划自身与协同个体的任务边界,宜支持动态任务切换与重分配。
5.4 作业保障能力
5.4.1 作业安全
在执行操作和作业任务时,人形机器人应具备作业风险识别、动态避障与安全响应能力,保障人、机、环境安全。
5.4.2 作业续航
人形机器人具备持续的操作和作业能力,并符合以下规定。
a) 人形机器人单次充满电状态下的续航能力应不低于2.5 h,考虑到人形机器人的作业安全和稳定性,续航能力的验证结束状态一般不应完全耗电,即电量应从100%掉到预设安全告警阈值,且阈值应不低于10%。
b) 续航能力的验证至少应包括以下情况,且每种情况下的续航能力均应满足5.4.2a)的要求:
1) 空载站立;
2) 空载踏步:以额定速度;
3) 平地行走:以5.2.3b)规定的条件;
4) 典型工况:选取厂商声明的典型工况。
c) 应支持至少一种电池自主管理方式,包括自主换电、自主充电等。
d) 宜支持根据任务优先级,动态调整对不同部件的功率输出。
e) 宜支持根据剩余电量,自动切换不同的工作模式。
5.4.3 作业状态反馈
人形机器人应具备作业数据采集、回传和交互功能,功能要求如下:
a) 回传的数据中应包括各类数据的关键时间或时间戳;
b) 回传的数据应包括但不限于本体状态数据、作业过程数据、环境交互数据等;
c) 数据刷新频率适配作业控制与环境感知实时需求,数据传输时序应稳定无丢包、无明显延迟;
d) 在执行协同作业任务时,应能接收来自协作方、任务目标或任务发起方的信号,并将自身的信号回传给协作方或任务发起方。
评论