


本文件按照 GB/T 1.1—2020《标准化工作导则 第1部分:标准化文件的结构和起草规则》的规定起草。
本文件是 GB/T 48317《人形机器人技术要求》的第4部分。GB/T 48317已经发布了以下部分:
第1部分:总则;
第2部分:环境感知;
第3部分:决策规划;
第4部分:运动控制;
第5部分:作业操作。
请注意本文件的某些内容可能涉及专利。本文件的发布机构不承担识别专利的责任。
本文件由中国机械工业联合会提出。
本文件由全国机器人标准化技术委员会(SAC/TC 591)归口。
本文件起草单位:北京人形机器人创新中心有限公司、北京机械工业自动化研究所有限公司、深圳市优必选科技股份有限公司、宇树科技股份有限公司、人形机器人(上海)有限公司、北京小米机器人技术有限公司、五八智能科技(杭州)有限公司、云深处科技股份有限公司、深圳市越疆科技股份有限公司上海先楫半导体科技有限公司、武汉格蓝若智能机器人有限公司、中电科机器人有限公司、北京他山科技有限公司、无锡泉智博科技有限公司、宁波中亿智能股份有限公司、深圳众擎机器人科技有限公司杭州新剑机电传动股份有限公司、湖南大学、清能德创电气技术(北京)有限公司、卧龙电气驱动集团股份有限公司、帕西尼人工智能科技(北京)股份有限公司、江淮前沿技术协同创新中心(江淮实验室)上海擎朗智能科技股份有限公司、成都卡诺普机器人技术股份有限公司、深圳国创具身智能机器人有限公司、成都瑞迪智驱科技股份有限公司、友川精密技术(东莞)有限公司、深圳市大寰机器人科技有限公司、北京中科慧灵机器人技术有限公司、中国软件评测中心(工业和信息化部软件与集成电路促进中心)、中移(杭州)信息技术有限公司、美的集团股份有限公司、清华大学深圳国际研究生院、上海人工智能研究院有限公司、中山大学、南京理工大学、武汉大学、亿嘉和科技股份有限公司、北京海百川科技有限公司、中汽院(重庆)机器人检测技术有限公司、杭州海康机器人股份有限公司、杭州君辰机器人有限公司、北自所(北京)科技发展股份有限公司、广东天机智能系统有限公司、浙江中柴机器有限公司、上海蚂蚁灵波科技有限公司、深圳市鑫精诚传感技术有限公司、深圳市华成工业控制股份有限公司、深圳市盛泰奇科技有限公司、深圳市杰美康机电有限公司、横川机器人(深圳)有限公司、北京深谋科技有限公司、江西瑞源精密制造有限公司、浙江锐鹰传感技术股份有限公司。
本文件主要起草人:熊友军、任容玮、李金村、梁乔玲、肖宇晨、邢伯阳、韩刚、尹云鹏、谭浩然郭文平、杨秋影、鄂磊、焦继超、王俊芳、郑宇、王煜、张国亮、储振、郎需林、冯泽平、何琦、刘一帆、孙滕谌刘春宝、陈万楷、刘建军、赵同阳、严作海、李佺振、王健、张泽邦、连文康、张俊丰、张晓明、于隽雅朱晓俊、唐旋来、刘斐、陈辉、张建国、李星、赵海森、孙杰、杨平、梁学修、王磊、程宝平、吴紫涧、刘冬梁论飞、陈铁牛、宋海涛、陈曦、丁北辰、谢中取、郭迟、郝俊华、孙博、李本旺、吴永海、邵碧璐、王勇、白山、黄绍平、何孟兴、余国民、马扬、李思岑、姜宇、张祥坤、梁溢维、于新龙、庞恺、詹伟刚、杨淼、詹骄、姜杰钱卫民、吴加春、韦伟、张丽萍、陈浩、吴浩、冷俊、黄华林、廖志辉、王书华、冉茂鹏、徐俊、陈权。
引言
人形机器人作为机器人技术与人工智能技术融合发展的标志性产品,在运动自由度、作业形态、人机协同方式等方面与传统机器人存在差异,现有标准难以覆盖相关技术要求
GB/T 48317反映现阶段人形机器人主要功能的技术要求,旨在为研发、设计、制造及应用提供基准。GB/T 48317拟由7个部分构成。
第1部分:总则。目的在于确立人形机器人的本体组成、安全要求和功能要求
第2部分:环境感知。目的在于确立人形机器人环境感知的能力架构,规定其功能要求和性能要求。
第3部分:决策规划。目的在于确立人形机器人决策规划的能力架构,规定其功能要求和性能要求。
第4部分:运动控制。目的在于确立人形机器人运动控制的能力架构,规定其功能要求和性能要求。
第5部分:作业操作。目的在于确立人形机器人作业操作的能力架构,规定操作能力、作业能力和作业保障能力的技术要求。
第6部分:定位导航。目的在于确立人形机器人定位导航的能力架构,规定定位建模、导航规划、导航执行的技术要求。
第7部分:人机交互。目的在于确立人形机器人人机交互的能力架构,规定交互接口、交互理解与生成、交互模式管理的技术要求。
1 范围
本文件给出了人形机器人运动控制的能力架构,规定了其功能要求和性能要求
本文件适用于人形机器人的研发、制造和应用。
2 规范性引用文件
下列文件中的内容通过文中的规范性引用而构成本文件必不可少的条款。其中,注日期的引用文件,仅该日期对应的版本适用于本文件;不注日期的引用文件,其最新版本(包括所有的修改单)适用于本文件。
GB/T 12643 机器人 词汇
GB/T 38124 服务机器人性能测试方法
GB/T 44251 腿式机器人性能及试验方法
GB/T 48317.1 人形机器人技术要求 第1部分:总则
GB/T 48317.2 人形机器人技术要求 第2部分:环境感知
3 术语和定义
GB/T 48317.1、GB/T 12643中界定的以及下列术语和定义适用于本文件。
3.1 人形机器人 humanoid robot
具有躯干、头和肢体,外观和动作与人类相似的机器人。
注:不包括玩具。
[来源:GB/T 12643—2025,4.15.5,有修改]
3.2
运动控制 motion control
对人形机器人各关节及执行机构的运动状态进行规划、跟踪和调节的过程。
[来源:GB/T 48317.1—2026,3.5]
3.3 6 D位姿 6D pose
人形机器人在三维空间中的位置和姿态。
注:包含3个平移自由度(沿 x 轴、y 轴、z 轴的平移)和3个旋转自由度(绕 x 轴、y 轴、z 轴的旋转),常用表示方法包括位置向量+旋转矩阵、位置+四元数、位置+欧拉角等。
3.4 工作空间 work space
由机器人参考点或身体部位在其运动能力范围内可到达的空间。
[来源:GB/T 12643—2025,5.16,有修改]
4 总体架构
4.1 能力架构
人形机器人运动控制用于实现基于任务需求和决策规划对人形机器人各关节和整体动作的控制与协调。人形机器人运动控制能力架构见图1。
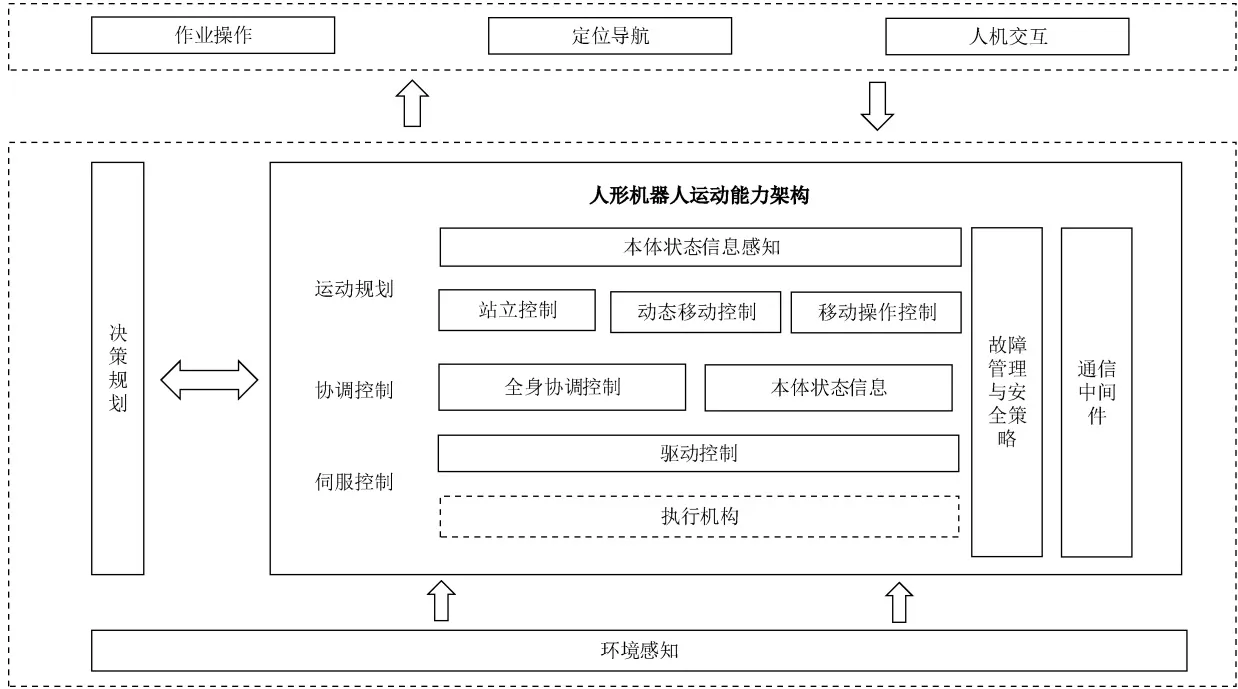
注1:图中的实线框“ ”代表具体的独立的功能模块。
注2:图中的虚线框“ ”代表功能模块的集合,用于表达模块间信息的流转。
注3:图中箭头表示各能力模块之间的技术关系(数据流与控制流),不代表本文件规定的接口;运动控制对外接口要求见 4.2。
图 1 运动控制能力架构
人形机器人运动控制能力包括运动规划、协调控制、伺服控制和其他辅助功能,具体如下。
a) 运动规划:生成人形机器人运动参考轨迹,包含本体状态信息处理、站立控制、动态移动控制和移动操作控制。其中,本体状态信息处理负责接收并处理环境感知的数据,站立控制、动态移动控制和移动操作控制根据人形机器人本体状态和任务需求规划最优的控制输入。
b) 协调控制:负责协调人形机器人的多个关节和自由度,完成移动、站立和操作控制,包含全身协调控制,向应用层输出本体状态信息。
c) 伺服控制:在关节驱动器中负责执行来自全身控制输出的指令,通过伺服环(如位置环、速度环、力矩/电流环)驱动电机运动。
d) 其他辅助功能包括故障管理与安全策略、通信中间件等:
1) 故障管理与安全策略:负责运动控制的异常监测与安全仲裁,包括但不限于实时监测运动轨迹偏差及底层故障标志位,在检测到异常时生成运动安全控制指令(如软急停、零力矩切换);
2) 通信中间件:实现各功能子模块之间的数据交互,确保控制指令与反馈数据的实时传输。
4.2 接口
运动控制应具备输入和输出接口。
a) 输入接口:
控制接口:应能接收并解析来自决策规划的高层运动指令,指令格式宜支持任务空间和关节空间两种模式;
环境感知接口:应能订阅并处理来自环境感知的数据,用于实时反馈控制和本体状态信息处理,至少应包括本体感知数据和外部感知数据。
b) 输出接口:
关节控制指令接口:应能向底层执行机构发送控制指令,输出模式宜支持期望关节力矩速度、位置中的一种或多种;
执行器命令接口:宜采用统一的软件接口及接口协议(如 EtherCAT、CAN 等),用于向所有关节的驱动器发送控制指令,包括位置、速度或力矩中的一种或多种。
5 功能要求
5.1 本体状态信息处理
具备实时理解本体状态及运动边界的能力,包括:
a) 应能接收 GB/T 48317.2环境感知采集的本体状态数据,实时计算并输出各关节的状态(位置、速度、力矩),以及本体在规定坐标系下的6D 位姿、线速度、角速度、质心位置及平衡状态;本体位姿采用的坐标系宜符合 GB/T 16977的规定;
b) 应能实时监控并输出关键部位(如关节电机、驱动器)的温度及健康状态;
c) 应能根据当前状态提供用于安全判断的各关节及末端执行器的能力边界,包括但不限于最大可承受外力、最大可执行速度和加速度。
5.2 站立控制
5.2.1 站立保持
具备稳定站立的能力,适应场景及要求包括但不限于:
a) 在平整地面上,应能保持连续站立且足底无可见位移,时长应满足产品设计指标要求;
b) 在不同材质地面(如水泥地、木地板、地毯等)上,应满足其应用场景的站立能力;
c) 在额定负载范围内携带物体或保持持握姿势时,应能保持稳定站立。
5.2.2 站立姿态调节
在静止站立状态下,具备主动控制并保持站立姿态的能力,包括但不限于:
a) 应能控制髋关节以上躯干在三维空间中的方向;
b) 宜能控制质心高度。
注:运动过程中的姿态调节见5.3.6。
5.2.3 静态平衡控制
在受到外部扰动时,具备维持或恢复站立平衡的能力,抗扰策略包括但不限于:
a) 受到小幅外力推动时,应能通过关节调整维持站立而不发生迈步;
b) 受到持续非致倒性外力(如风力)作用时,应能通过质心调整维持站立;
c) 外力扰动消除后,应能自动恢复至初始设定姿态或任务姿态;
d) 当外力扰动超过补偿能力时,应能触发迈步策略以防止跌倒。
5.2.4 支撑模式切换
支持不同支撑模式及其切换,模式类型包括但不限于:
a) 应能以双足支撑方式站立;
b) 应能以非对称姿态(如前后脚、丁字步)站立;
c) 应能在不同支撑模式之间平稳切换;
d) 宜具备短时间单足站立的能力;
e) 宜具备特殊支撑(如单腿跪姿)的能力。
5.3 动态移动控制
5.3.1 基础移动控制
具备全向移动控制能力,包括但不限于:
a) 应能实现直线移动(前进、后退)、侧向移动;
b) 应能实现原地转向和移动转向;
c) 应能调节行走速度、步长和步频。
5.3.2 动态平衡控制
具备运动过程中动态平衡的控制能力,包括但不限于:
a) 在行走、跑步等运动过程中,应保持动态稳定;
b) 在运动过程中受到外部推力时,应能保持平衡或快速恢复,且肢体摆动应具备安全限制,避免对周围物体造成伤害;
c) 应能适应运动过程中的地面突变和扰动;
d) 足底发生打滑时,宜能快速调整步态恢复平衡。
5.3.3 地形自适应控制
具备地形自适应运动控制能力,包括但不限于:
a) 应能在平整硬质地面、草地、地毯等常见地面稳定行走;
b) 应能在一定坡度的斜坡上行走;
c) 宜能上下台阶、跨越门槛;
d) 宜具备在碎石、沙地、积雪、凹凸路面等非结构化地形行走的能力。
5.3.4 跑步控制
具备跑步运动控制能力,包括但不限于:
a) 宜能持续进行跑步运动;
b) 宜能实现行走步态与跑步步态的平滑切换;
c) 宜能在跑步过程中调节速度。
5.3.5 跳跃控制
具备跳跃及落地缓冲控制能力,包括但不限于:
a) 宜能完成垂直跳跃和水平跳跃;
b) 宜能完成单次跳跃和连续跳跃动作;
c) 宜能通过跳跃跨越障碍物;
d) 跳跃后宜能稳定着陆并恢复平衡。
5.3.6 运动姿态调节
在运动过程中主动调整躯干姿态以适应不同任务场景需求,调节能力包括但不限于:
a) 应能调节躯干前后倾斜和左右倾斜;
b) 应能调整质心位置以适应地形变化;
c) 宜能以不同的身体高度进行运动,如低姿态行走、正常行走等。
5.3.7 步态协调控制
运动过程中的步态协调宜满足以下要求:
a) 步态运动轨迹宜能平滑连续,足底落地平稳;
b) 左右腿步态宜能基本对称;
c) 根据地形和任务需求,宜能自适应调整步态参数。
5.3.8 腰部控制
腰部宜能实现俯仰、滚转或偏航等功能,以扩展工作空间或辅助平衡。
5.3.9 头部控制
头部宜能实现俯仰、滚转或偏航等功能。
5.4 移动操作控制
具备在移动过程中进行作业操作的能力,包括但不限于:
a) 应能在行走状态下协调下肢运动与上肢操作,保持动态平衡;
b) 应能在移动过程中控制末端执行器的位置和姿态;
c) 应能在携带负载的情况下保持稳定移动;
d) 宜具备在移动过程中进行力控制或力-位置混合控制的能力。
5.5 全身协同与交互控制
5.5.1 全身复杂动作
具备全身协同动作的控制能力,包括但不限于:
a) 应能通过环境感知和自身执行器感知调整本体动作;
b) 宜具备视觉伺服(基于视觉反馈的闭环控制)的控制能力,以实现基于视觉信息的精准操作。
5.5.2 柔顺与力控制
具备柔顺与力控制能力,包括但不限于:
a) 应能根据环境反馈实时调整运动参数(如速度、力度、姿态),实现平稳自然的动作;
b) 应具备导纳控制、阻抗控制或其他能够实现等效接触力柔顺响应的控制方式;
c) 应具备力控跟随能力,以实现对接触对象的柔顺操作。
5.6 运动控制安全
5.6.1 主动安全
具备基于算法的主动安全保护功能,保护机制包括但不限于:
a) 当检测到接触力超过阈值时,应触发零力矩模式、阻抗控制或主动回退等策略;
b) 应响应急停指令,按预设减速曲线实现软急停;
c) 应对关节的位置、速度及加速度进行基于动态模型的实时限制;
d) 在失稳不可恢复时,应能自动调整姿态以保护核心部件。
5.6.2 故障响应
应具备分级故障处理能力,处理逻辑包括但不限于:
a) 针对非关键传感器故障,应能切换至限制速度或范围的降级模式;
b) 针对通信超时或上层指令丢失,应触发原地保持或安全停止;
c) 在停止运动后,应对非重力平衡轴进行位置锁定或安全下放。
5.6.3 自恢复能力
具备从异常状态恢复的能力,包括但不限于:
a) 在跌倒后,宜能在规定时间内自主恢复至站立姿态;
b) 受到外部推力、撞击或扰动时,应能迅速调整关节运动和姿态以抵消影响;
c) 机器人质心位置受到瞬时外力冲击后,应具备通过迈步调整防止摔倒并自主恢复至任务姿态的能力。
6 性能要求
6.1 运动控制精确性
运动控制精确性的考核指标包括但不限于:
a) 末端执行器在其工作空间中到达目标位置的重复定位精度应符合产品设计指标;
b) 末端执行器在其工作空间中实际到达位置与目标位置之间的偏差(绝对定位精度)应符合产品设计指标;
c) 末端执行器在其工作空间的运动过程中与规定轨迹之间的偏差(轨迹精度)应符合产品设计指标;
d) 站立姿态保持精度应符合产品设计指标;
e) 质心高度调节精度应符合产品设计指标;
f) 在满足定位导航要求时,运动控制的停位位置偏差应不大于 20 cm,停位位置偏差按照GB/T 38124规定的定位导航试验方法测定;
g) 在满足定位导航要求时,运动控制的停位朝向偏差宜不大于 10° ,停位朝向偏差按照GB/T 38124规定的定位导航试验方法测定;
h) 在行走或转向过程中,本体姿态角偏差和角速度偏差应符合产品设计指标;
i) 宜采用控制算法和闭环反馈控制实现对自身状态及环境变化的实时响应保证控制精度。
6.2 运动控制稳定性
运动控制的稳定性要求包括但不限于:
a) 由运动状态转为静态站立时,姿态波动收敛时间应不大于800 ms;
b) 受额定范围内的瞬时水平推力干扰后,恢复稳态的时间应不大于2000 ms;
注:例如全尺寸人形机器人在静止站立状态下,接受 20 N 的瞬时水平推力干扰后,恢复站立姿态时间通常为2000 ms。
c) 运动控制响应过程中的位置超调量应符合产品设计指标;
d) 双足支撑下可承受且不跌倒的最大水平推力应符合产品设计指标;
e) 额定工况下,连续行走、连续奔跑、连续站立的持续时间应符合产品设计指标,且在持续过程中不应出现明显倾斜、抖动或异常姿态。
6.3 运动控制响应性
运动控制的响应性应满足以下要求:
a) 行走过程中应能跟踪期望速度,稳态速度跟踪误差应符合产品设计指标;
b) 所有关键点的期望速度应符合任务要求,速度跟踪精度应符合产品设计指标;
c) 平整地面上空载的最大稳定行走速度应不小于1 m/s,按照 GB/T 44251中额定速度试验的相关规定进行测定;
d) 平整地面上空载的最大稳定奔跑速度应符合产品设计指标。
6.4 运动控制全身协同性
为满足作业操作需求,运动控制的全身协同性要求包括但不限于:
a) 应能对本体的全部运动自由度(含双腿、双臂、腰部等运动链)进行同时协调控制;本体运动自由度的数量由产品设计指标规定;
b) 单一工作空间运动对其他工作空间的位置干扰量绝对值应符合产品设计指标;
c) 双臂协同作业时,两末端执行器的相对位置误差绝对值应符合产品设计指标;
d) 行走过程中,上肢作业对下肢平衡的干扰应满足6.2规定的稳定性要求,引起的质心水平偏移量应符合产品设计指标。
注:全尺寸双足人形机器人本体的运动自由度(不含多指灵巧手)通常不少于18个,典型配置能达30个以上。
6.5 运动控制负载运动性能
运动控制应在额定负载下满足以下要求:
a) 应能在单臂、双臂额定末端负载下保持稳定,并完成前进、后退、转向、下蹲等动作;
b) 在额定末端负载下的连续行走距离应符合产品设计指标;
c) 整机额定负载下行走至目标位置时,停位位置重复性应符合产品设计指标。
注:额定负载分为额定末端负载(单臂或双臂搬运的负载)和整机额定负载(整机承载的负载),其取值由产品设计指标规定,并以负载与整机自重的比值(负载自重比)一并标明。
6.6 运动控制实时性
运动控制实时性指标如下:
a) 全身运动解算周期应不大于20 ms;
b) 底层关节伺服控制周期宜不大于1 ms;
c) 各控制模块间的时间同步精度应不大于0.5 ms,且应满足多模块协同控制需求;
d) 基于本体传感器(如IMU、关节编码器)的高频本体状态信息更新率应不低于200 Hz;
e) 视觉等外部传感器数据从采集到处理完成的延迟宜不大于20 ms;
f) 从控制器发出指令到执行机构开始动作的时间宜不大于40 ms。
6.7 运动控制可扩展性
运动控制宜实现:
a) 提供便捷的方式进行功能扩展和定制化,能根据用户需求选择、集成和定制功能模块;
b) 扩展的功能模块采用模块化设计,能根据用户需求替换、扩展或精简某个模块;
c) 具有清晰、规范的接口,以保证不同模块间的高效通信与协作,模块划分与接口参考GB/T 33262、GB/T 43210.1。
附 录 A (资料性)
功能与性能对照
人形机器人运动控制功能要求与性能要求之间的对应关系见表 A.1,以便于技术查阅、产品设计及测试验证。
| 功能分类 | 涉及功能章条 | 关键功能描述 | 对应性能要求的章节 |
| 本体状态信息处理 | 5.1 | 本----体--6状能D态力位信边姿息界、关:认节知状与态健康状态监控 | 6.1运动控制精确性(考核本体姿态角和角速度偏差)6.6运动控制实时性(考核本体状态信息更新率) |
| 站立控制 | 5.2 | 站立与姿态:---多地形适应、负载站立静态平衡控制:---抗扰动补偿、支撑模式切换(双足/单足) | 6.1运动控制精确性(考核定位精度)6.2运动控制稳定性(考核收敛时间、抗扰恢复) |
| 动态移动控制 | 5.3 | 移动能力:---全向移动、转向、变速、跑步与跳跃---负载下移动动态适应:---抗推搡、防滑移、坡面/台阶适应步态控制:---步态平顺性与对称性 | 6.1运动控制精确性(考核轨迹跟踪、足端落点、质心轨迹)6.2运动控制稳定性(考核动态抗扰、抗推力、持续稳定性)6.3运动控制响应性(考核速度跟踪、步态切换、最大行走/奔跑速度)6.5运动控制负载运动性能(考核负载下行走) |
| 移动操作控制 | 5.4 | 移动操作能力:---移动力控与末端执行器控制---携带负载移动 | 6.1运动控制精确性(考核末端位姿)6.4运动控制全身协同性(考核上下肢协同、工作空间干扰)6.5运动控制负载运动性能(考核负载下移动) |
| 全身协同与交互控制 | 5.5 | 协同控制:---任务协同柔顺交互:---导纳/阻抗控制、力控跟随 | 6.4运动控制全身协同性(考核多自由度协同) |
| 运动控制安全 | 5.6 | 主动安全:---碰撞检测与柔顺控制、运动急停(软急停)、防跌倒故障响应:---故障降级、位置锁定异常恢复:---跌倒后自主起立---受强冲击后的步态调整与恢复 | 6.2运动控制稳定性(考核恢复时间)6.6运动控制实时性(考核控制指令响应延迟) |
评论