


前言
本文件按照 GB/T 1.1—2020《标准化工作导则 第1部分:标准化文件的结构和起草规则》的规定起草。
本文件是 GB/T 48317《人形机器人技术要求》的第3部分。GB/T 48317已经发布了以下部分:
第1部分:总则;
第2部分:环境感知;
第3部分:决策规划;
第4部分:运动控制;
第5部分:作业操作。
请注意本文件的某些内容可能涉及专利。本文件的发布机构不承担识别专利的责任。
本文件由中国机械工业联合会提出。
本文件由全国机器人标准化技术委员会(SAC/TC 591)归口。
本文件起草单位:浦江国家实验室、北京人形机器人创新中心有限公司、宇树科技股份有限公司、深圳市优必选科技股份有限公司、北京机械工业自动化研究所有限公司、成都人形机器人创新中心有限公司、杭州海康机器人股份有限公司、帕西尼人工智能科技(北京)股份有限公司、云深处科技股份有限公司、北京小米机器人技术有限公司、江淮前沿技术协同创新中心(江淮实验室)、湖南大学、北京航空航天大学、中移(杭州)信息技术有限公司、海信星海科技(杭州)有限公司、科沃斯机器人股份有限公司、上海人工智能研究院有限公司、清华大学深圳国际研究生院、无锡泉智博科技有限公司、美的集团股份有限公司、合肥零次方机器人有限公司、深圳赛博格机器人有限公司、北京海百川科技有限公司、深圳壕翎机器人有限公司、北自所(北京)科技发展股份有限公司、鼎桥技术有限公司、上海蚂蚁灵波科技有限公司中焊科技发展(哈尔滨)有限公司、成都工贸职业技术学院、北京工业大学、广州里工实业有限公司、中汽智造科技(天津)有限公司
本文件主要起草人:周伯文、鄂磊、王启舟、梁乔玲、李金村、张睿睿、马学思、王耀南、张伟楠焦继超、蒋慧、郑金、杨秋影、张驰、许晋诚、王泰、李晓明、胡雪亮、唐剑、王俊芳、张怡、贾世坤、张忠政、宋庆婷、谭浩然、陶永、魏洪兴、程宝平、黄庭、夏章抓、任光路、闫维新、陈曦、张恒第、王学谦、刘春宝、陈万楷、奚伟、闵宇恒、张怀东、孙博、黎炯、徐慧、饶丰、廖承斌、牛作东、刘轶凡、张丽萍、陈浩、林晓辉方乃文、王佩、杜志颖、赵玉峰、魏栋、殷浩、孙嘉玉、董伉伉、夏嘉怡、程颐、康存锋、李卫铳、门峰、张嗣奥。
引言
人形机器人作为机器人技术与人工智能技术融合发展的标志性产品,在运动自由度、作业形态、人机协同方式等方面与传统机器人存在差异,现有标准难以覆盖相关技术要求。
GB/T 48317反映现阶段人形机器人主要功能的技术要求,旨在为研发、设计、制造及应用提供基准。GB/T 48317拟由7个部分构成。
第1部分:总则。目的在于确立人形机器人的本体组成、安全要求和功能要求。
第2部分:环境感知。目的在于确立人形机器人环境感知的能力架构,规定其功能要求和性能要求。
第3部分:决策规划。目的在于确立人形机器人决策规划的能力架构,规定其功能要求和性能要求。
第4部分:运动控制。目的在于确立人形机器人运动控制的能力架构,规定其功能要求和性能要求。
第5部分:作业操作。目的在于确立人形机器人作业操作的能力架构,规定操作能力、作业能力和作业保障能力的技术要求。
第6部分:定位导航。目的在于确立人形机器人定位导航的能力架构,规定定位建模、导航规划、导航执行的技术要求。
第7部分:人机交互。目的在于确立人形机器人人机交互的能力架构,规定交互接口、交互理解与生成、交互模式管理的技术要求。
1 范围
本文件给出了人形机器人决策规划的能力架构,规定了其功能要求和性能要求。
本文件适用于人形机器人的研发、制造和应用。
2 规范性引用文件
下列文件中的内容通过文中的规范性引用而构成本文件必不可少的条款。其中,注日期的引用文件,仅该日期对应的版本适用于本文件;不注日期的引用文件,其最新版本(包括所有的修改单)适用于本文件。
GB/T 48317.1 人形机器人技术要求 第1部分:总则
3 术语和定义
GB/T 48317.1界定的以及下列术语和定义适用于本文件。
3.1
知识库 knowledge base
与人形机器人任务执行相关的结构化、可动态更新和可推理的多模态信息库。
注:知识库包括短期记忆、长期记忆、结合自身技能和行为的作业知识(如人机交互边界、隐私尊重规则、伦理与安全知识、执行与控制知识、机器人本身可执行技能库等)。
4 能力架构
人形机器人的决策规划能力架构见图1。决策规划能力由信息适配、决策制定、任务规划和知识库管理等组成。决策规划能力架构的实现可分为多种流程模式,具体见附录 A。
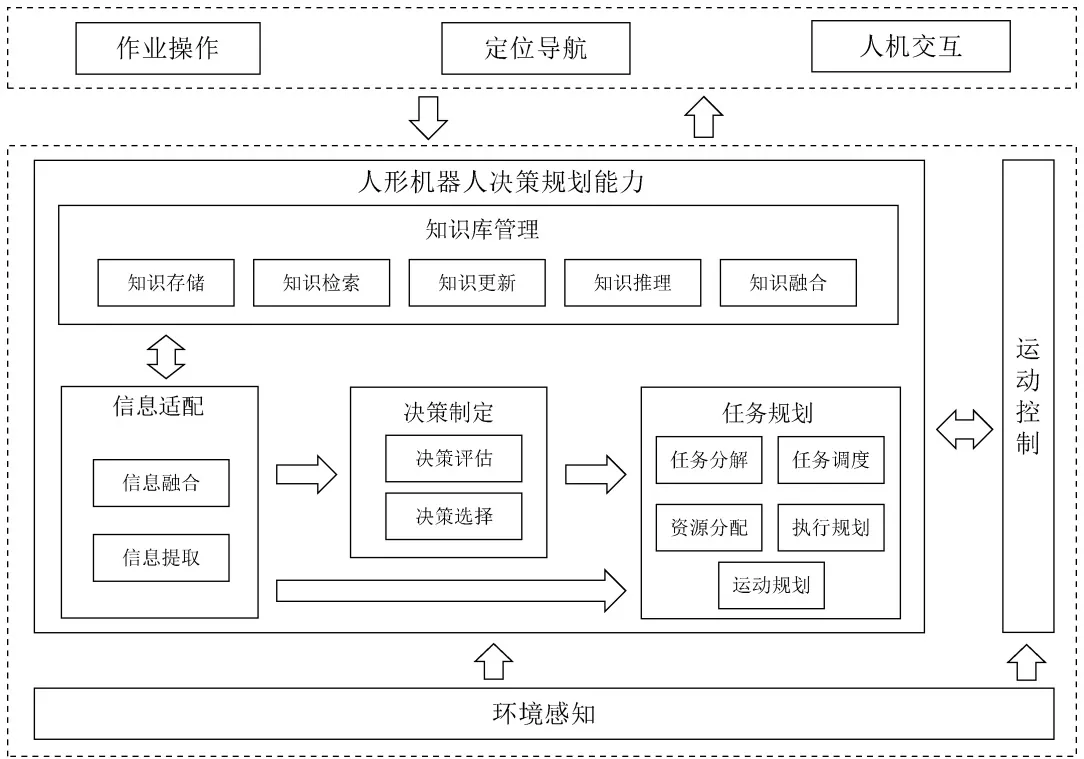
图 1 人形机器人决策规划能力架构
决策规划能力具体组成如下:
a) 信息适配:负责对多源异构的环境和本体数据进行融合,并从中针对目标任务需求提取关键要素,以生成环境表征与状态信息,为决策制定和任务规划提供输入;
b) 决策制定:基于对风险与任务目标的量化评估,实现实时最优决策,并输出明确的任务目标、约束条件或行动指令;
c) 任务规划:通过将高层目标逐层分解为可执行的子任务序列,并对其进行任务调度、资源分配及执行与运动规划,从而生成具备优先级与可行性的完整行为方案;
d) 知识库管理:依托知识库的知识存储、检索、更新、推理与融合功能,结合实时工况、历史经验与本体性能完成综合研判,为信息适配、决策制定、任务规划提供知识支撑。
5 功能要求
5.1 信息适配
人形机器人应具备信息适配功能,包括但不限于:
a) 信息融合:融合多模态环境与本体数据,并基于目标任务需求,通过数据处理和算法,形成环境表示和状态反馈,当不同模态的信息出现冲突时,应具备冲突检测和基于上下文、置信度进行消解的策略;
b) 信息提取:提取环境表示和状态反馈信息用于决策。
5.2 决策制定
人形机器人应具备决策制定功能,包括但不限于:
a) 决策评估:从物理安全风险、任务失效风险、人机交互冲突风险等维度,结合任务目标,对潜在的各个决策方案进行量化评估;
b) 决策选择:结合决策评估做出决策,给出任务目标、约束条件或行动方案。
5.3 任务规划
人形机器人应具备任务规划功能,包括但不限于:
a) 任务分解:将高层次目标任务转化为可执行的子任务;
b) 任务调度:基于安全影响度、时间敏感度、资源消耗判定优先级,在多个子任务之间进行优先级排序;
c) 资源分配:根据任务优先级和实时需求,分配与保障本体执行机构(如灵巧手、双臂、双足)、感知通道等资源;
d) 执行规划:确定人形机器人在执行任务过程中需要采取的具体动作、操作等交互行为序列;
e) 运动规划:根据任务目标和环境约束,生成人形机器人肢体或整体的运动路径或轨迹。
5.4 知识库管理
人形机器人宜具备知识库管理功能,包括:
a) 知识存储:能存储基础的短期记忆、基于长期记忆融合或公开数据可获取的大量的领域知识和经验,以及结合自身技能和行为的作业知识;
b) 知识检索:能从知识库中检索出所需的知识和经验;
c) 知识更新:能从实际任务中、外部数据源和其他机器人或系统中学习或获取新知识,更新知识库;
d) 知识推理:能根据已有的知识和经验,实现逻辑推导和知识生成;
e) 知识融合:能将不同来源的知识进行融合。
6 性能要求
决策规划能力的性能指标应包括准确率、成功率和效率,具体指标要求见表1。
| 一级功能 | 二级功能 | 指标要求 | ||
| 准确率 | 成功率 | 效率次/s | ||
| 信息适配 | 信息提取 | ≥95% | —a | ≥30 |
| 信息融合 | ≥10 | |||
| 决策制定 | 决策评估 | — | 针对不同风险环境,成功率指标要求如下:1)高风险环境(涉及人身安全、可能导致严重伤害或重大财产损失):≥99.9%;2)中风险环境(可能导致轻微伤害或中等财产损失):≥99%;3)低风险环境(仅导致任务失败,不造成伤害或损坏):单次成功率≥80%,两次成功率≥85%,三次成功率≥95% | ≥0.1 |
| 决策选择 | ≥0.1 | |||
| 任务规划 | 任务分解 | — | ≥0.1 | |
| 任务调度 | ≥1 | |||
| 资源分配 | ≥1 | |||
| 执行规划 | ≥3 | |||
| 运动规划 | ≥20 | |||
| 一级功能 | 二级功能 | 指标要求 | ||
| 准确率 | 成功率 | 效率次/s | ||
| 知识库管理 | 知识存储 | — | — | — |
| 知识检索 | ≥90% | ≥1 | ||
| 知识更新 | ≥1 | |||
| 知识推理 | ≥1 | |||
| 知识融合 | ≥1 | |||
| 注1:效率为单位时间(s)可处理的测试样本次数(次),单位为次/s。注2:决策规划能力一般测试算法的鲁棒性,如各种算法在自然的受干扰情形下(如障碍物移动、光线变化等)和异常情况下(如输入信号受到干扰、传感器执行器故障等)的反应能力、处理能力,并设置对应的指标。注3:各项能力指标的测试示例见附录B。a表示该项无相关指标。 | ||||
附录 A (资料性)
流程示例
A.1 流程执行模式
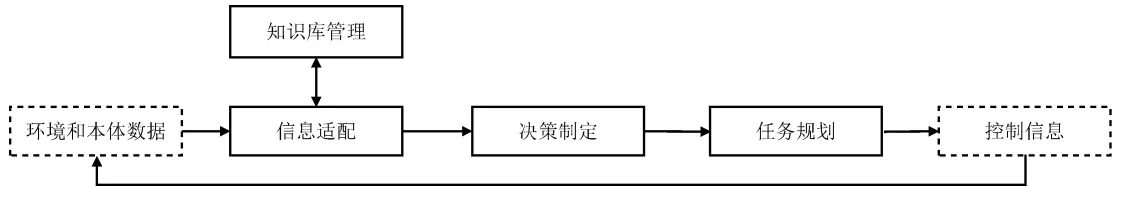
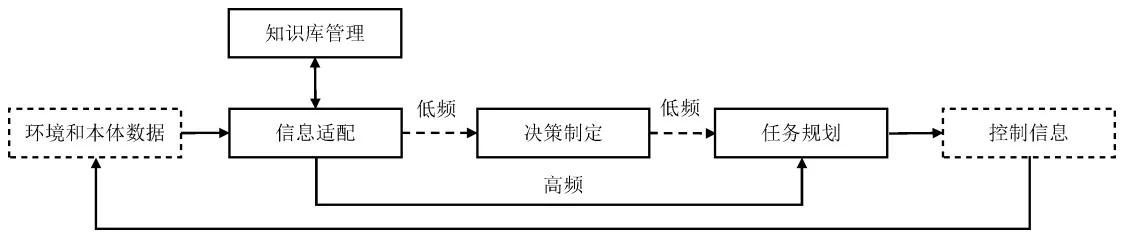
决策规划能力可分为同步串行框架流程和异步并行框架流程,流程示意图分别见图 A.1和图 A.2。具体流程如下:
a) 同步串行框架流程:根据给定输入的环境和本体数据,依次按顺序进行信息适配、决策制定、任务规划,并在信息适配过程中按需管理知识库内容,完成一轮任务规划后给出控制信息,完成任务执行后再通过环境和本体信息反馈重新开始新一轮串行处理;
b) 异步并行框架流程:根据给定输入的环境和本体数据,首先进行信息适配和决策制定,在决策尚未修改的过程中,以更高频率运行信息适配—任务规划—控制信息输出—环境和本体信息输入—信息适配的闭环,同时在信息适配过程中按需管理知识库内容。
A.2 信息表征方式
决策规划流程中信息传递可采用物体类别、位置等具备实际物理空间含义的显式表征或封装于特征向量等结构化参数、不具备明确物理空间含义的隐式表征形式。
根据存在分层方案和端到端方案的情况,在同步串行框架流程和异步并行框架流程中分别有以下不同的输入输出表征形式。
a) 分层方案:
1) 信息适配—决策制定:环境表示和状态反馈(如环境占用栅格、环境包含物体类别和位置等);
2) 决策制定—任务规划:具体要执行任务决策(如发现房间混乱,做出收拾房间的决策);
3) 任务规划—任务执行:具体执行的任务,如执行移动/动作/其他交互技能类型和具体执行移动/动作轨迹及其他交互内容;
4) 信息适配—知识库管理:短期环境和本体信息/决策信息/规划信息,长期作业过程中完成
各种任务的知识(如房间内日常需要保持椅子放置的规范位置等),本身具备的技能库(如推、拉、打扫等)。
示例1:在执行去房间 A 拿取一个物品放至房间 B的任务过程中:1)可以包括整个环境的点云地图和每个点云具体代表的物体类别;2)可以包括“进入房间 A—拿取物体—转身—走出房间 A—进入房间 B—放置物体到桌子上”;3)具体展开每个子任务,如“进入房间 A”可以拆解为“走到地图中 x 点的位置”并画出运动轨迹;4)包括“进入房间 B的时候发现门关着,则先开门,再进入”
b) 端到端方案:
1) 信息适配—决策制定/任务规划、决策制定—任务规划之间均可以特征向量等方式传递隐式信息;
2) 信息适配—知识库管理:同 A.2 a)4),以显式语言或隐式向量等表征形式存储或传递。
示例2:例如信息适配输出为16×16×16的特征向量表示环境的几何和语义信息,决策制定输出4×3584维特征向量(4个字符,3584维特征)给任务规划,任务规划输出16×384维特征向量(16个字符,384维特征)给下游控制。
附录 B (资料性)
测试示例
B.1 测试场景
表 B.1给出测试场景要素示例内容。
| 测试要素 | 具体内容 |
| 应用领域 | 家庭服务 |
| 核心任务 | 机器人接收指令,在客厅找到特定药品,并将其送至卧室的老人手中,并完成语音提醒 |
| 场景布局 | a) 起点:机器人位于客厅充电桩;b) 目标物:降压药(例如:一个棕色药瓶)置于客厅茶几上,与多种其他物品(例如:水果、遥控器、杯子)混杂;c) 交互对象:一位老人坐在卧室的椅子上;d) 环境动态性:1) 移动行人:一名家庭成员在机器人行进路线上短暂经过,一位成人在客厅内随机走动;2) 光照突变:当机器人进入卧室时,室内灯光因自动感应在基准亮度基础上发生±30%的亮度变化;3) 背景噪声:持续播放50 dB的家庭环境噪声(如电视声、家人谈话声) |
| 输入指令 | 自然语言指令“请把茶几上的降压药拿给我” |
B.2 信息适配测试
B.2.1 输入数据
B.2.1.1 感知数据流:同步提供仿真与真实场景下的2D/3D 检测框(识别药瓶、人、家具)、实例分割掩码(精确分割药瓶)、点云数据(用于避障导航)、来自麦克风的语音波形与转录文本、关节扭矩状态数据等。
B.2.1.2 知识查询:机器人需查询内部知识库,以确认“降压药”通常对应的药瓶外观特征(如形状、颜色标签)。
B.2.2 测试内容
B.2.2.1 信息提取:针对输入数据提出问答题,如“目标药瓶在茶几的什么位置?”“前方移动障碍物是什么?”“当前关节负载是否正常?”,共设计1000道此类问题。
B.2.2.2 信息融合:提出需要综合多源信息回答的问题,如“结合视觉与语音,用户的完整指令和意图是什么?”“结合点云与力传感,当前抓取药瓶的力度和姿态是否安全?”,共设计1000道此类问题
B.2.3 指标度量
B.2.3.1 准确率:根据公式(B.1)~公式(B.3),计算正确率 R、错误率 F 和准确率A。
R = C / T ×100 %(1)
F = I / T ×100 %(2)
A = R / (R + F) ×100 %(3)
———正确率;
——— 判定匹配人工标注的正确信息点数;
T 人工标注的总信息点数;
F 错误率;
——— 判定匹配人工标注的错误信息点数;
———准确率。
B.2.3.2 效率:根据公式(B.4),计算处理2000条信息总数 S1 (1000条提取信息和1000条融合信息)所需的总时间,并求效率 E。
E = S1 / Ti
E ——— 效率;
S1 信息总数;
Ti 总耗时(i=1,2,3,4…)。
B.3 决策制定测试
B.3.1 测试内容
B.3.1.1 决策评估:测试当行人撞倒水杯时,机器人需综合评估水杯中液体污染药品的风险,如先行处理液体产生延误对任务的影响及自身电量约束。
B.3.1.2 决策选择:测试机器人若检测到液体污染风险高于阈值,应选择“立即移开药品并清理水渍”的应急方案,同时生成“暂停送药任务,启动清理子任务”的指令传递给任务规划层。当老人同时提出倒水需求且系统电量低于20%时,机器人需选择“优先完成送药核心任务,礼貌说明电量限制”的决策,并为任务规划层设定“直行导航至卧室,禁用机械臂非必要动作”的约束条件。
B.3.2 指标度量
B.3.2.1 成功率:根据公式(B.5),评估系统在任务分解、动作序列选择、避障轨迹规划等决策环节的成功样本数 S 与总样本数 N 之比,计算成功率 P。
P = S / N
———成功率;
———成功样本数;
———总样本数。
B.3.2.2 效率:根据公式(B.4),分别统计决策评估时长 T1 和决策选择时长 T2 ,相加得到总耗时,计算决策效率 E。
B.4 任务规划测试
B.4.1 测试内容
B.4.1.1 任务分解:测试系统能否将“为老人送药”正确分解为上述3个~5个连续的短程任务,并调用基础任务库中的“导航”“抓取”“递送”“语音输出”等任务模块。
B.4.1.2 任务调度:将分解后的步骤顺序打乱,测试系统能否重新规划出合理的执行顺序(例如,必须“抓取药瓶”后才能执行“递送”)。
B.4.1.3 资源分配:测试系统在执行复合任务时,如何分配计算资源(优先处理视觉导航还是语音识别?)和动力资源(行走与机械臂操作间的功率分配)。
B.4.1.4 动作规划:测试系统为“抓取药瓶”这个短程任务,规划出由原子技能库中的“移动基座”“定位手臂”“开启手爪”等基本动作构成的正确序列。
B.4.1.5 运动规划:在仿真和真机中,测试系统为“从充电桩到茶几”的导航任务,规划出一条无碰撞、符合运动动力学的可行轨迹。
B.4.2 指标度量
B.4.2.1 成功率:根据公式(B.5),计算任务分解、调度、资源分配、动作规划与运动规划的成功率 P。
B.4.2.2 效率:根据公式(B.4),记录生成分解方案、调整任务顺序、输出资源分配、动作序列和运动轨迹的总耗时 T i ,分别计算其效率 E。
B.5 知识库管理测试
B.5.1 测试内容
B.5.1.1 知识检索:系统需要根据指令中的“降压药”,从知识库中检索出其可能的外观特征。
B.5.1.2 知识推理:当看到茶几上多个瓶子时,系统需推理出“棕色药瓶”与“降压药”的描述最匹配。
B.5.1.3 知识更新/融合:如果老人纠正说“不是这个棕色的,是那个白色的”,系统需要更新关于该药品的视觉特征知识,并与现有知识融合。
B.5.2 指标度量
B.5.2.1 准确率:针对知识功能的1000道问答题,根据公式(B.1)~公式(B.3),计算正确率 R、错误率和准确率A。
B.5.2.2 效率:根据公式(B.4),计算处理这1000道知识问题所需的总时间,并求效率。
评论