


1 范围
本文件规定了穿越机操控手(以下简称“操控手”)类别、人员要求、培训机构要求、培训要求、考核评定以及合格证管理。
本文件适用于以第一视角(FPV)方式操控穿越机开展航拍、竞速、花飞、应急等相关活动的人员技能培训与考核。
2 规范性引用文件
下列文件中的内容通过文中的规范性引用而构成本文件必不可少的条款。其中,注日期的引用文件,仅该日期对应的版本适用于本文件;不注日期的引用文件,其最新版本(包括所有的修改单)适用于本文件。
T/AOPA 0008 民用中小型无人驾驶航空器操控员训练机构规范
T/ASFC 1008 航空航天模型运动技能等级与测试方法
3 术语和定义
下列术语和定义适用于本文件。
3.1 穿越机 FPV drone
一种通过无线电遥控,并使用第一视角图传操控的,满油门极限速度大于 60km/h,最大起飞重量不超过 2.5 kg 的多旋翼无人驾驶航空器。
3.2 穿越机系统 FPV system
由穿越机、遥控器、FPV 眼镜、及必要附件组成的系统,称为穿越机系统。
3.3
穿越机竞速 FPV racing
操控手以第一视角方式操控穿越机,按规定路线穿越障碍物,以完成质量评定成绩的一种竞技活动。
4 缩略语
下列缩略语适用于本文件。
DShot:数字电调协议(Digital Shot)
Dterm:微分项(Derivative Term)
ELRS:高速远距离链路协议(Express LRS)
FPV:第一视角(First Person View)
IMU:惯性测量单元(Inertial Measurement Unit)
LHCP :左旋圆极化(Left-Hand Circular Polarization)
LQ:链路质量(Link Quality)
OSD:屏幕叠加显示(On-Screen Display)
PID:比例积分微分(Proportional-Integral-Derivative)
PWM:脉宽调制(Pulse Width Modulation)
RHCP:右旋圆极化(Right-Hand Circular Polarization)
RPM:每分钟转速(Revolutions Per Minute)
RSSI:接收信号强度指示(Received Signal Strength Indicator)
SBUS:串行总线(Serial Bus)
5 穿越机操控手类别
5.1 初级穿越机操控手
初步掌握穿越机相关理论知识,可以操控穿越机进行稳定飞行,通过初级穿越机操控手考核并持有相应合格证的人员。
5.2 中级穿越机操控手
熟练掌握穿越机相关理论知识,可以自主进行穿越机装调、检修工作,能熟练操控穿越机进行飞行,通过中级穿越机操控手考核并持有相应合格证的人员。
5.3 高级穿越机操控手
亦称教员,熟练掌握穿越机相关理论知识,可以自主进行穿越机装调、检修工作,能熟练操控穿越机飞行、具有一定教学指导能力,通过高级穿越机操控手考核并持有相应合格证的人员。高级穿越机操控手可从事穿越机培训工作。
6 人员
6.1 基本要求
6.1.1 应遵守中华人民共和国法律法规。
6.1.2 应提供有效身份证件并无违法犯罪记录。
6.1.3 应具备完全民事行为能力。
6.2 健康要求
6.2.1 视力、反应能力、手眼协调能力应满足 FPV 操作需求。
6.2.2 无严重心血管疾病、癫痫等不适宜从事飞行操作的疾病。
6.3 其他要求
应具有良好飞行习惯、安全意识与心理素质。
7 培训机构
培训机构应满足以下条件:
a) 具备法人资格;
b) 不少于 1 名穿越机专业教员;
c) 不少于 2 台可用于进行训练的穿越机;运营过程中,应根据学员数量,配备相应数量的训练用穿越机。
d) 符合穿越机飞行训练的专用场地;
e) 符合穿越机飞行训练的模拟训练设备;
f) 完整的设备检查制度和安全管理制度。
8 穿越机操控手培训
8.1 理论培训
8.1.1 穿越机系统组成与飞行原理
8.1.1.1 系统组成
操控手应了解穿越机系统的总体构成,包括:
a) 机架结构与材料特性;
b) 飞行控制系统(飞控、惯性测量单元、传感器等);
c) 动力系统(无刷电机、电调、桨叶、电池);
d) 图传系统(模拟/数字图传、高频头、接收机、摄像头、天线等);
e) 遥控接收机系统(ELRS 系统、SBUS 协议等);
f) 供电系统与配电系统(电源分配板、电容滤波、电源线布局等)。
8.1.1.2 动力系统工作原理
操控手应熟悉动力系统的工作原理,包括:
a) 无刷电机结构与工作方式;
b) 转速常数(KV 值)含义、电机转速与扭矩关系、电机选型原则;
c) 力效表认知(推力、电流、效率曲线等性能指标);
d) 电调信号协议(PWM、DShot);
e) 油门线性、油门映射、油门响应曲线;
f) 电机正反向驱动原理;
g) 电机与电调匹配关系(持续电流、峰值电流、温度最高阈值)。
8.1.1.3 空气动力学与姿态控制原理
操控手应掌握空气动力学基本概念,包括:
a) 油门、滚转、俯仰、偏航与推进力之间的关系;
b) 推力不平衡导致的振荡、漂移和抖动现象;
c) 旋翼直径、桨距、桨叶形状对推力、响应速度和功耗的影响;
d) 螺旋桨刚性与重量差异导致的震动和谐振;
e) 机臂长度、机架几何结构对飞行操控和稳定性的影响。
8.1.1.4 飞控与控制逻辑
操控手应熟练掌握飞控控制方式,包括:
a) 陀螺仪、加速度计、气压计、磁力计等传感器的作用;
b) PID 控制器原理(P、I、D 各自作用);
c) 自稳、半自稳、手动的控制差异;
d) 飞控主循环耗时与控制链路延迟的影响;
e) 抗风性、响应速度、控制平滑度之间的平衡原则;
f) 飞控滤波(RPM 滤波、动态陷波)的基本概念;
g) 卫星导航定位基本工作原理;
h) 黑匣子日志的基础分析能力。
8.1.1.5 飞行模式
操控手应掌握飞行模式及其应用场景,包括:
a) 自稳模式,初学者训练模式;
b) 半自稳模式,从自稳过渡到手动的练习模式;
c) 手动模式,穿越机竞速的标准模式;
d) 反乌龟模式,用于翻正坠落机体;
e) 卫星导航模式, 特定任务的返航、定点、长距离需求。
8.1.1.6 图传系统技术特性
操控手应掌握图传系统运行机理,包括:
a) 图传延迟对姿态判断、飞行器操作稳定性的影响;
b) 天线极化(LHCP/RHCP)、指向性、增益、布置方式;
c) 图传功率等级(25 mW~1000 mW)的适用场景;
d) 5.8 GHz 频段在树林、城市、室内等环境的穿透与衰减特点;
e) 模拟图传与数字图传压缩机制与画面破损差异;
f) 频点管理、干扰识别与频道规划策略。
8.1.2 法规规章
操控手应掌握相关的法规规章,包括:
a) 《模型航空器飞行管理办法》的适用范围、飞行空域及操控要求,明确体育与娱乐场景下的合规路径;
b) 《无人驾驶航空器飞行管理暂行条例》及《民用无人驾驶航空器运行安全管理规则》对民用无人驾驶航空器的基本分类、实名登记、操控手资质及运行限制要求;
c) 两种法规体系的应用场景区分与原因。模型航空器路径与民用无人机在立法目的、风险等级、审批流程上的核心差异;
d) 穿越机操控手在不同应用场景下的差异化合规要求,包括但不限于实名登记义务、操控手资质对应关系、飞行空域分类及保险要求的适用边界,人员安全距离要求等。
8.2 实操培训
8.2.1 设备使用
8.2.1.1 遥控器使用
操控手应掌握遥控器使用方法,包括:
a) 协议选择(ELRS、SBUS 等)、对频操作方法;
b) 频段与发射功率的更改方法;
c) 天线布置原则;
d) 刷新率(250Hz~1000Hz)的选择;
e) 模型参数配置、Failsafe 设置;
f) 其他利于操控手操控的定制化设置。
8.2.1.2 FPV 眼镜
操控手应掌握 FPV 眼镜使用方法,包括:
a) 频点选择与频道管理;
b) 天线搭配(全向/定向);
c) 其他利于操控手飞行的定制化设置。
8.2.1.3 OSD 配置
操控手应掌握 OSD 配置方法,包括:
a) 单片电压、总电压、电流计等;
b) RSSI 数值 / LQ 通信质量;
c) 飞行时间、速度、油门百分比;
d) 卫星信息(高度、速度、卫星数、返航距离、航向);
e) 姿态指示器。
8.2.2 装机与调试(适用于中、高级穿越机操控手)
8.2.2.1 穿越机组装流程
操控手应掌握穿越机组装流程,包括:
a) 机架结构检查、各部件适配性确认;
b) 飞控、电调、电机的位置与固定方式;
c) 主电源系统的焊接、滤波电容的安装;
d) 走线规划、绑扎方式、防震处理。
8.2.2.2 焊接与线路规范
操控手应掌握焊接与线路规范,包括:
a) 避免虚焊、冷焊、短路;
b) 电源线、电调信号线的焊接负载原则;
c) 焊接完毕后的短路检测;
d) 具备判断并纠正错误焊点的能力。
8.2.2.3 飞控安装要求
操控手应掌握飞控安装,包括:
a) 飞控方向校准;
b) 软硬件减震措施;
c) 固件烧录、Bootloader 操作;
d) 电机顺序、资源映射、初始参数设置。
8.2.2.4 电调配置与校准
操控手应掌握电调配置与校准,包括:
a) PWM 频率、DShot 运行状态检查;
b) 刹车设置;
c) 过流保护、温度保护等安全参数;
d) 电流传感器校准。
8.2.2.5 飞行控制器调参能力(适用于高级穿越机操控手)
操控手应掌握飞行控制器调参能力,包括:
a) PID 参数调整;
b) 滤波设置(陀螺仪滤波、Dterm 滤波、RPM 滤波);
c) RC Rates、Super Rate、Expo、Throttle Curve;
d) 通信失效与卫星救援设置;
e) OSD 参数配置;
f) 黑匣子参数识别、调试与震动分析。
8.2.3 保养与故障排查
8.2.3.1 日常保养
操控手应掌握穿越机日常保养,包括:
a) 螺旋桨损耗检查与更换;
b) 电机轴承润滑、异响检查;
c) 电调运行温度检查;
d) 机架结构松动、划伤、裂纹检查;
e) 防潮、防震、防尘处理。
8.2.3.2 常见故障排查
操控手应掌握穿越机常见故障排查,包括:
a) 高频/低频振荡;
b) 图传干扰、雪花、延迟异常;
c) 接收机信号不稳定、LQ/RSSI 下降;
d) 电调过热、电机不转;
e) 短路、电流过载、烧机;
f) 瞬间掉电、电池接触不良;
g) 偏航漂移或失控。
8.2.4 模拟器训练
操控手应使用模拟器开展入门操作训练,包括:
a) 飞行器适应性训练;
b) 飞行器平飞、转弯训练;
c) 练习模式选择;
d) 赛道训练。
8.2.5 实操训练
8.2.5.1 实操赛道组成
应包括刀旗、单门、日字门、隧道门、单层重力门、双层重力门、品字门、田字门、L 门、三连门等标准障碍物。
8.2.5.2 高速门控制技巧
应包括进门角度、高速提前量、加减油门节奏控制、出门轨迹修正等。
8.2.5.3 竞速技巧
操控手应掌握穿越机竞速技巧操作,包括:
a) 预判转向;
b) 低空贴地飞行;
c) 高速进出门油门控制;
d) 反打修正;
e) 避障线路选择;
f) 连续门节奏衔接。
8.2.5.4 竞速应对策略
操控手应掌握穿越机竞速过程中特殊情况的应对策略,包括信号干扰预判、轻微卡顿情况处理、调整飞行节奏等。
8.2.5.5 复杂赛道适应能力
操控手应能够操控穿越机在室内赛场、密集障碍、弱光环境下保持高速稳定飞行。
8.2.6 应急处置
8.2.6.1 危急情况
包括动力系统失效、飞控死机、电池瞬断、图传完全中断、遥控信号丢失、机体冒烟或起火、高速撞击不可避免等。
8.2.6.2 紧急情况
包括轻微图传丢帧、延迟升高、LQ/RSSI 持续下降、电池电压异常下降、风环境突然变化、机臂松动、桨叶轻微缺损、受干扰等。
8.2.6.3 应急程序
操控手应能够在危机或紧急情况下,采取合适的措施,包括:
a) 快速刹车、稳定姿态;
b) 执行人工返航或向安全方向脱离;
c) 选择安全迫降区域;
d) 图传丢失时保持最低油门减少飞行距离;
e) 坠落后断电、冷却、检查;
f) 在公共场所进行人员疏散与沟通;
g) 避免螺旋桨造成二次伤害。
8.2.7 培训要求
8.2.7.1 初级穿越机操控手培训应包含不少于 16 学时的理论培训和不少于 40 学时的实操培训,理论培训应掌握系统组成、飞行模式、设备使用和相应的安全知识。
8.2.7.2 中级穿越机操控手培训应包含不少于 24 学时的理论培训和不少于 64 学时的实操和应急处置培训,理论培训除应掌握初级穿越机操控手的理论知识外,还应掌握穿越机的动力系统工作原理、空气动力学与姿态控制、飞控与控制逻辑、图传系统技术特性、装调与维护、法律法规、应急处置。
8.2.7.3 高级穿越机操控手培训除完成中级的培训内容和学时外,还应掌握飞行控制器调参,以及不少于 8 学时的包括教学法和教育心理学、风险识别、课程组织、学员纠错等相关内容培训。
9 考核评定
9.1 考核内容与方式
考核内容和方式应包括:
a) 穿越机理论考核;
b) 穿越机实操考核;
c) 口试问答(仅适用于高级穿越机操控手);
实操考核应在具备安全设施的标准场地进行,由具备资质的考官组织实施。所有科目按顺序递进考核。
9.2 器材技术要求
穿越机使用电动多旋翼构型应满足以下要求。
a) 总体要求:
1) 起飞重量不超过 1000 g;
2) 动力系统电池空载电压不超过 25.5 V;
3) 动力输出轴数不少于 3 个;
4) 轴距不超过 330 mm;
5) 螺旋桨直径不超过 153 mm;
6) 螺旋桨必须通过法兰螺母固定,禁止使用金属材质螺旋桨。
b) 图传与遥控设备要求:
1) 图传设备发射功率应符合《中华人民共和国无线电管理条例》及相关法规规章的规定;
2) 图传设备应具备模拟图传功能;
3) 使用 Raceband(R 频段)标准频段;
4) 应在 OSD(屏幕叠加显示)中实时显示当前功率值、频点和学员信息,并接受随机抽检。
c) 电机安装倾角要求:
以机架水平面为基准,各电机安装倾角不超过 15°。
d) 安全要求:
1) 穿越机须设置安全解锁方式,防止非意图启动;
2) 允许在穿越机坠落且不影响其他考生的情况下使用反乌龟模式翻正机身并继续飞行。除反乌龟模式外,禁止使用 GPS 自主航点飞行、一键特技(如自动翻滚)、自动返航等脱离操控手实时摇杆控制的自动化功能。
9.3 考核场地与安全要求
考核场地应满足以下要求。
a) 实操考核场地应包含飞行赛道区、操控区、准备区、检录区、器材管理区、维修区、裁判区、隔离区。
b) 考核场地要求:
1) 飞行场地宜为室外场地;
2) 场地安全线上设立围网,高度不低于3 m;
3) 实践考核场地及飞行轨迹如图1所示:
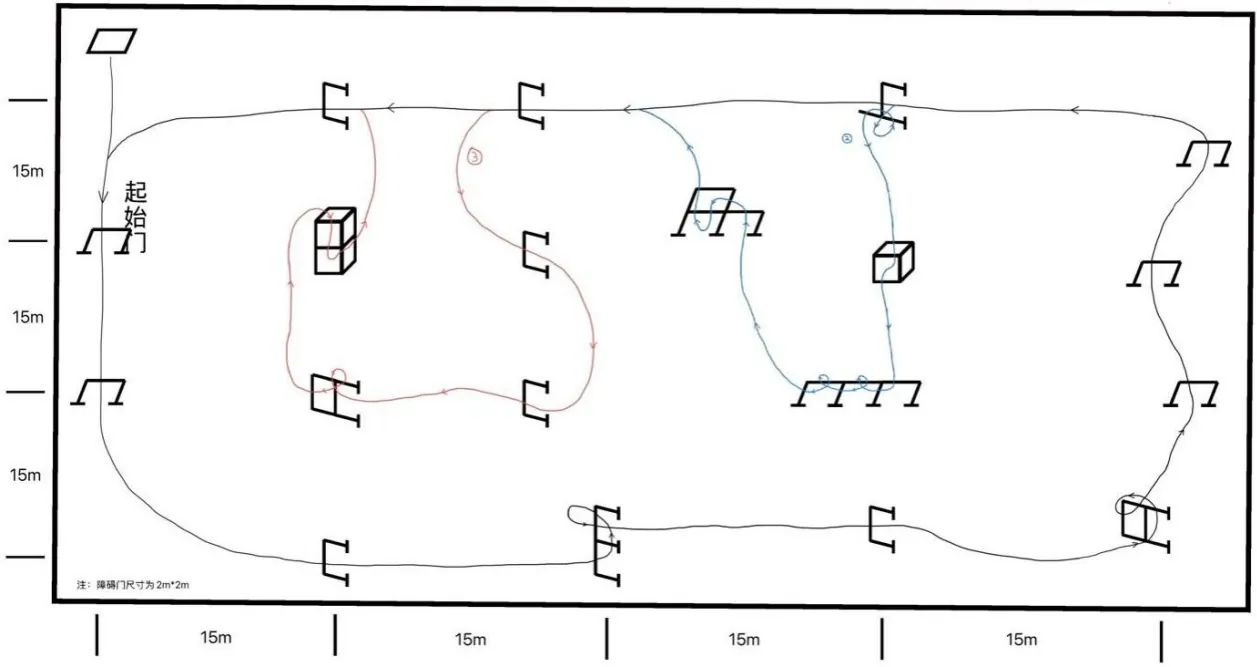
4) 障碍门应在第一视角画面中保持清晰可见;并排门按一个门计算;
5) 障碍物前应设置直线路段;特殊障碍(如刀旗、重力结构)除外;
6) 操控区与赛道区应保持安全距离并设置明显隔离。
c) 考核期间禁止在赛道或附近对穿越机上电或试飞。
9.4 操作模式与行为规范
操作模式和行为规范应包括:
a) 考核全程采用第一视角(FPV)手动模式方式进行,不得使用自稳或半自稳模式;
b) 禁止自动飞行、程序飞行或任何形式的预设动作;
c) 考核期间,考生不得拆卸图传或进行任何设备加电操作,动力电池仅允许在指定区域充电;
d) 起飞前 3 分钟进入准备程序,起飞信号发出后 5 秒内须完成起飞;
e) 考核过程中坠落且不能继续飞行者,按当前完成度记录成绩,不得干扰其他考生。
9.5 不同等级考核内容与要求
9.5.1 初级穿越机操控手:
初级穿越机操控手应考核基础操作能力,包括:
a) 安全起飞(10分);
b) 完成低速线路(图1所示黑色路径,总分 60 分,每遗漏一个障碍扣 5 分);
c) 在150秒时间内完成整个赛道(此项 30 分,总时长每多10秒扣 5 分,扣完为止);
d) 要求安全稳定,无明显偏差和危险动作(有类似情况扣 5 分)。
9.5.2 中级穿越机操控手:
中级穿越机操控手应考核标准障碍通过能力,包括:
a) 安全起飞(5分);
b) 完成包含多次方向变化的线路(图1所示黑色+蓝色路径,总分 65 分,每遗漏一个障碍扣 5 分);
c) 在210秒内完成整个赛道(此项 30 分,总时长每多10秒扣 5 分);
d) 要求安全稳定,无明显偏差和危险动作,无碰撞(有此类情况扣 5 分)。
9.5.3 高级穿越机操控手
高级穿越机操控手应考核复杂线路能力,包括:
a) 通过多层、多方向及组合障碍;
b) 完整飞行指定闭合线路(图1所示黑色+蓝色+红色路径,总分 70 分,每遗漏一个障碍扣 5分);
c) 在270秒内完成整个赛道(此项 30 分,总时长每多10秒扣 5 分);
d) 要求全程连贯、无漏门、无逆飞、无明显失稳,无明显偏差和危险动作,无碰撞(有此类情况扣 5 分)。
9.5.4 计时方式
计时方式如下:
a) 计时方式按场景采用电子计时系统;
b) 计时以穿越计时门或起飞信号触发,按规定记录完成时间或有效率;
c) 未按线路完成飞行者,成绩无效。
9.6 穿越机考核要求
9.6.1 器材管理
器材管理应满足以下要求:
a) 考核前,所有设备由考核单位统一管理。考生按要求提交全部拟使用的穿越机,最多提交 3架,审核通过后统一标识,不应互换;
b) 穿越机在审核通过后如出现损坏或遗失,可在考核开始前提出补审;考核未结束前,禁止自行上电、调试或充电;
c) 在考核期间,考核单位可对任意穿越机进行抽检与复检。
9.6.2 违规处理
9.6.5.1 以下情形取消当轮成绩或考核资格:
a) 未按要求在准备时间内放置穿越机或未在规定时间内起飞;
b) 飞行后未按要求着陆或有庆祝动作;
c) 离开规定赛道路径,被认定存在危险飞行;
d) 穿越机损坏导致不符合安全条件;
e) 试图干扰其他考生操作。
9.6.5.2 以下情形取消全部考核资格:
a) 改装图传功率设备或违反图传管理要求;
b) 使用不符合技术规定的设备;
c) 出现其他严重违反安全要求的行为。
9.6.3 重考
重考应符合以下规定:
a) 因图传异常导致操作受干扰的,可在确认后安排重考;
b) 重考在能力允许条件下组织,具体方式由考核单位决定;
c) 出现需要重考的情况时,应立即暂停相关考核内容。
9.7 考核成绩判定
考核成绩判定应符合下列规定:
a) 理论满分 100 分,初级70分合格;中级80分合格;高级90分合格;
b) 实操满分 100 分,80分合格;
c) 高级穿越机操控手应加考10道教育理论试题,答对7道及以上合格;5道口试题目,答对3道及以上合格。
9.8 补考要求
当期未能通过考试时,可进行补考,补考要求如下:
a) 补考仅限未通过科目;
b) 补考应间隔至少 28 个日历日,并提前 14个日历日提出申请;
c) 补考应重新进行完整技能考核流程。
10 合格证管理
10.1 合格证颁发
申请人完成全部考试科目且成绩合格,由发证机构颁发合格证书。
10.2 合格证有效期
穿越机操控手合格证有效期为六年,每三年进行熟练度检查,检查方式为由有培训资质的机构进行检查,到期前 3 个月可申请续期,超期未续期者应重新参加科目考试。
10.3 合格证补发
合格证遗失、损坏应办理补发,补发前不建议从事穿越机竞速、拍摄或相关作业,违反飞行地区相关飞行规定的穿越机操控手,发证机构有权对所发合格证进行吊销处理。
10.4 合格证变更
合格证变更应符合以下要求:
a) 个人基础信息变更,须在信息变动30 个工作日内提交申请,提交原合格证以及身份证明佐证材料,经发证机构核验后变更换证。
b) 合格证等级变更,申请人须完成差异训练、通过相应考试,发证机构在执照上签注新等级。
评论