


1 范围
本文件规定了船舶智能动力系统混合建模的数据要求和建模要求。
本文件适用于船用发动机、推进系统及其控制系统等构成的船舶动力系统在设备健康评估、能效优化、航行策略优化等智能化场景下的混合建模活动。
2 规范性引用文件
下列文件中的内容通过文中的规范性引用而构成本文件必不可少的条款。其中,注日期的引用文件,仅该日期对应的版本适用于本文件;不注日期的引用文件,其最新版本(包括所有的修改单)适用于本文件。
GB/T 25742.1—2010 机器状态监测与诊断 数据处理、通信和表示 第1部分:一般指南
GB/T 36344—2018 信息技术 数据质量评价指标 术语
GB/T 41867—2022 信息技术 人工智能 术语
ISO 16269 — 4:2010 数据 的统计 解释— 第4部分 : 异常 值的检出 与处理 ( Statistical interpretation of data — Part 4: Detection and treatment of outliers)
IEEE 1588:2008 网络测量和控制系统的精密时钟同步协议标准(Standard for a Precision Clock Synchronization Protocol for Networked Measurement and Control Systems)
GD24—2021 船舶与海上设施数字系统验证指南 中国船级社
3 术语和定义
下列术语和定义适用于本文件。
3.1 智能动力系统 intelligent power system
集成传感器、控制器、通信与计算能力,能够基于状态感知、自主分析、辅助决策或闭环控制技术实现设备健康评估、能效优化、航行策略优化等智能化应用的船舶动力系统。
3.2 混合建模 hybrid modeling
针对船舶动力系统,系统性地融合机理模型与数据驱动模型形成统一模型框架的建模方法。
3.3 高频数据 high-frequency data
采样频率不低于系统最高有效频率 2 倍,对船舶动力系统及其相关子系统和环境进行连续、同步采集的数据集合。
注:船舶动力系统典型高频数据包括:缸压、振动加速度、瞬时转速等。
3.4 工况基线 operating condition baseline
船舶动力系统在特定运行状态下(如全速航行、经济航速、停泊待机等)的核心参数稳态参考值集合,用于量化设备健康状态、评估能效表现及检测异常工况。
3.5 概念漂移 concept drift
因设备退化或环境变化等因素导致目标变量与其输入特征数据之间的映射关系发生系统性偏移,使得基于历史数据训练的模型性能显著下降,需触发模型重新训练的现象。
3.6 数据质量 data quality
在指定条件下使用时,数据的特性满足明确的和隐含的要求的程度。
[来源:GB/T 36344—2018,2.3]
3.7 模型训练 model training
利用训练数据,基于机器学习算法,确定或改进模型参数的过程。
[来源:GB/T 41867—2022,3.2.18]
3.8 训练数据 training data
用于训练机器学习模型的输入数据样本子集。
[来源:GB/T 41867—2022,3.2.34]
3.9 验证数据 validation data
用于评估单个或多个候选机器学习模型性能的数据样本。
[来源:GB/T 41867—2022,3.2.35]
3.10 可解释性 explainability
<人工智能>系统以人能理解的方式,表达影响其(执行)结果的重要因素的能力。
[来源:GB/T 41867—2022,3.4.3]
4 数据要求
4.1 通用要求
4.1.1 应建立统一的数据采集、处理、建模、验证的数字化流程链,支持与船舶数字孪生平台等系统集成,实现数据流与业务流的联动。
4.1.2 用于船舶智能动力系统混合建模的数据应满足以下要求:
a) 通用数据采集后的处理、通信和表示应符合 GB/T 25742.1—2010 的要求;
b) 多源数据应统一采用 IEEE 1588:2008 协议同步,同步精度应满足具体智能化应用场景(如实时控制、状态监测、性能评估)对数据对齐的要求;
c) 数据字典中参数命名规范宜采用<系统_设备_部件_参数>分级命名方式,字符名应不超过 32 个字符,不应使用特殊符号;
d) 宜采用版本控制机制管理原始数据与预处理数据,支持数据版本回溯与模型训练过程的可复现性。
4.2 数据质量要求
数据质量应满足以下要求:
a) 经数据清洗后,关键参数的时间序列数据缺失率应满足表 1 的分级要求;
| 数据类别 | 适用的关键参数 | 缺失率上限 |
| 安全关键参数 | 直接影响主机安全运行、推进控制等的参数(主机转速、轴功率、排气温度、滑油压力等) | 1% |
| 性能关键参数 | 影响能效评估、性能预测但非直接安全相关的参数,如燃油流量、振动幅值、能效运营指数(EEOI)等 | 3% |
| 辅助参考参数 | 用于辅助分析、非模型核心输入的环境与工况参数(如海水温度、船舶吃水等) | 5% |
| 注:数据缺失率计算方法:在单个航次或连续24 h运行数据(取较短者)中,某关键参数缺失采样点数占总计划采样点数的百分比。计划采样频率以数据字典中定义的采集频率为准。 | ||
b) 数据清洗不应引入显著失真:对同一无缺失、无异常值的连续数据段进行清洗时,均值、标准差的相对偏差(以清洗前为基准)应不大于 5%;剔除缺失与异常值导致的统计量变化不受此限;
c) 以无故障稳定运行时的信号功率为参考基准,高频数据经清洗后的信号比应不低于具体建模任务在验证方案中事先规定的限值,并应记录测定方法;
d) 宜建立数据质量评估体系,包括数据完整性、一致性、准确性、时效性等维度,并支持数据质量的可视化展示与自动预警;
e) 异常值检测与处理应符合 ISO 16269—4:2010 的规定;
f) 无效数据段应进行标记,不应参与建模或验证。
4.3 特征提取要求
数据特征提取应满足以下要求:
a) 高频数据宜提取时域、频域等统计特征;
b) 建模数据应支持物理特征派生;
c) 在保证准确性的前提下,宜合理减少数据维度;
d) 对于时序建模数据,应进行趋势性、周期性与残差分解预处理,分解结果可作为特征工程输入。
4.4 数据存储要求
建模数据存储应满足以下要求:
a) 数据字典应记录单位、数据类型及采集频率,示例参见附录 A 的表 A.1;
b) 数据传输过程应根据需求选择加密方法,存储数据应脱密处理;
c) 存储格式应兼容逗号分隔值文件格式(CSV)、分层结构的二进制文件格式(HDF5)及常用数据库接口。
5 建模要求
5.1 通用要求
5.1.1 模型输出与实测数据关键指标的误差限值及判定准则宜在验证方案中事先约定并满足。
5.1.2 模型版本应与数据版本进行绑定,确保模型训练数据可追溯,并支持模型与数据版本的同步更新。版本记录应包含发布日期、变更说明及兼容性声明。
5.1.3 模型宜与数字孪生等系统集成,实现模型预测结果与设备维护、能效优化等业务流程的联动。
5.1.4 协同建模时应使用统一的实体标识和编码体系。
5.1.5 宜完整记录模型开发过程,包括假设、参数、算法及验证结果。
5.1.6 模型应纳入生命周期管理,包括开发、部署、维护等过程。
5.2 建模环境要求
建模环境应满足以下要求:
a) 建模工具应支持多用户协作开发,并集成版本控制系统以管理模型迭代;
b) 建模工具应支持主流工业数据格式及船用设备接口协议;
c) 协同开发时团队内模型配置宜一致,可建立标准化建模环境镜像,避免开发过程中因配置导致不兼容问题;
d) 宜支持基于国产软硬件环境的模型开发,满足自主可控要求;
e) 建模环境配置标准应能够满足模型需求,包括硬件资源、操作系统、软件接口等。
5.3 建模形式要求
5.3.1 机理建模要求
当系统物理规律明确、关键参数可测量且对可解释性要求高时(如新设计动力系统的性能仿真、控制系统参数整定),宜优先采用机理建模。机理建模应满足以下要求:
a) 应包含机理建模所需的动力系统设备物理属性(如几何尺寸、材料特性、热力学参数)、连接关系及拓扑结构数据等;
b) 应提供设计工况下的特性曲线、台架试验数据或制造厂商提供的性能参数,用于模型标定与验证;
c) 应包含边界条件数据,确保模型边界与实际工况一致;
d) 宜包含控制系统设计参数(如 PID 系数、设定值范围、执行机构特性),用于闭环仿真;
e) 宜建立多层级机理建模架构,涵盖部件级、设备级、子系统级、全船级;
f) 应满足不同工况下模型场景设置,包括船舶正常运行、故障模拟、极端环境等;
g) 机理建模应考虑多变量耦合影响。
5.3.2 数据驱动建模要求
当系统机理复杂难以建模、但有大量历史运行数据可用,且侧重于模式识别与趋势预测时(如设备剩余寿命预测、能效基准建立),宜采用数据驱动建模。数据驱动建模应满足以下要求:
a) 应包含覆盖典型运行工况(如不同负荷、转速、海况)的时间序列数据,且数据量应足以支撑模型训练;
b) 算法选择应与动力系统物理特性相匹配;
c) 建模数据宜覆盖不同环境条件和设备状态,以提升模型泛化能力;
d) 历史数据的时间跨度应与建模目标的时间尺度(如短期预测、长期趋势)相匹配;
e) 模型迭代保留版本快照,应支持任意时间点逻辑回溯。
5.3.3 混合建模要求
当单一机理或数据模型无法满足精度、泛化性或实时性要求时,应采用混合建模。典型场景包括:发动机瞬态过程模拟、考虑设备退化与环境的自适应控制、数字孪生体的构建等。混合建模应满足以下要求:
a) 应同时具备机理建模所需的物理参数和数据驱动建模所需的运行数据;
b) 建模数据应在时间、空间尺度上对齐,支持机理模型与数据模型的联合仿真或协同校正;
c) 应明确定义各子模型的边界以及交互接口的数据格式与协议;
d) 机理模型与数据模型在输入输出变量、时间尺度、空间分辨率等方面应保持一致;
e) 混合建模宜支持机理模型与实测数据的联合优化,提升模型在不同工况下的泛化能力;
f) 宜包含不同退化程度或不同环境条件下的对比数据集,用于评估混合模型的泛化能力和适应性;
g) 宜包含传感器位置信息(三维坐标)及安装参数,支持与数字孪生模型的空间映射;
h) 宜建立持续演进机制,结合新数据、新技术不断优化模型性能,示例参见附录 B。
5.4 模型验证与确认要求
5.4.1 验证数据要求
验证数据应满足以下要求:
a) 基准数据来源应符合 GD24—2021 的要求;
b) 验证数据应与训练数据在时间上无重叠;
c) 验证数据应覆盖模型设计的所有应用场景,其工况分布应满足测试用例的覆盖要求;
d) 应采用不同航次、不同海况独立测试数据评估模型泛化能力;
e) 验证数据宜包含概念漂移样本,用于检验模型适应能力;
f) 验证数据应独立存储,保留原始数据及预处理中间结果,支持数据溯源。
5.4.2 验证与确认原则
模型验证与确认应满足以下要求:
a) 模型的性能指标(如准确率、召回率)宜以百分比形式或绝对值形式呈现,并明确计算方法和测试环境;
b) 测试用例对验证方案中事先定义的典型运行工况清单的覆盖率应不小于 95%,对异常场景清单的覆盖率应不小于 80%;
c) 对于模块化设计的模型,应进行单元测试、集成测试和系统测试,测试用例通过率应满足表 2规定的层级验证要求,且应记录测试用例覆盖度说明;
| 层级 | 验证内容 | 验证标准 |
| 单元验证 | 单个模型组件的功能、性能、接口和其他设计约束等是否满足设计要求 | 100%通过预设单元测试用例 |
| 集成验证 | 多模型单元协同,接口关系等是否满足设计要求 | 集成测试用例通过率应不小于95%,接口数据一致性误差不大于0.1% |
| 系统验证 | 完整系统端到端运行,系统/子系统是否满足设计要求 | 核心功能测试用例通过率应为100%,非核心功能测试用例通过率应不小于90% |
d) 宜引入数字孪生平台进行模型验证,通过实时比对实船数据,验证动态匹配能力;
e) 模型的概念漂移适应性验证应能检测渐进漂移与突变漂移;
f) 对于影响航行安全或能效经济性的模型(如主机维修决策、航线优化),应进行不确定性量化评估,并提供预测结果的置信区间(推荐置信水平 95%),宜提供模型可解释性分析,如夏普利加性解释(SHAP)值、特征重要性排序;
g) 所有性能指标应在验证方案中明确定义测试环境、数据采集方法、计算过程及可接受的不确定度;
h) 模型验证过程记录应留存不少于 5 年,满足船级社审计要求。
附 录 A(资料性) 数据字典
工况基线涉及船舶智能动力系统的部分参数数据字典如表 A.1 所示。
| 参数名称 | 单位 | 数据类型 | 采集频率/方式 |
| 核心参数 | |||
| 主机转速 | r/min | 浮点数 | 1 Hz |
| 燃油流量 | L/h | 浮点数 | 1 Hz |
| 轴功率 | kW | 浮点数 | 1 Hz |
| 排气温度 | ℃ | 浮点数整数 | 10 Hz |
| 环境与工况参数 | |||
| 海水温度 | ℃ | 浮点数 | 1 Hz~60 Hz |
| 船舶吃水 | m | 浮点数 | 1 Hz~10 Hz |
| 航速 | kn | 浮点数 | 1 Hz |
| 设备健康参数 | |||
| 轴承温度梯度 | ℃ | 浮点数 | 1 Hz |
| 滑油污染指数 | - | 整数 | 事件触发 |
| 能效与排放参数 | |||
| EEOI | g/(t·n mile) | 浮点数 | 每日计算 |
| NOx排放率 | g/kWh | 浮点数 | 1 Hz |
| 操作与事件数据 | |||
| 主机负荷设定值 | % | 浮点数 | 事件触发 |
附 录 B(资料性) 船用发动机后处理系统混合建模示例
B.1 混合建模流程图
某型船舶智能动力系统后处理系统催化剂自适应再生控制混合建模流程如图 B.1 所示,主要分为数据准备与预处理阶段、混合建模与训练阶段、评估与部署阶段。
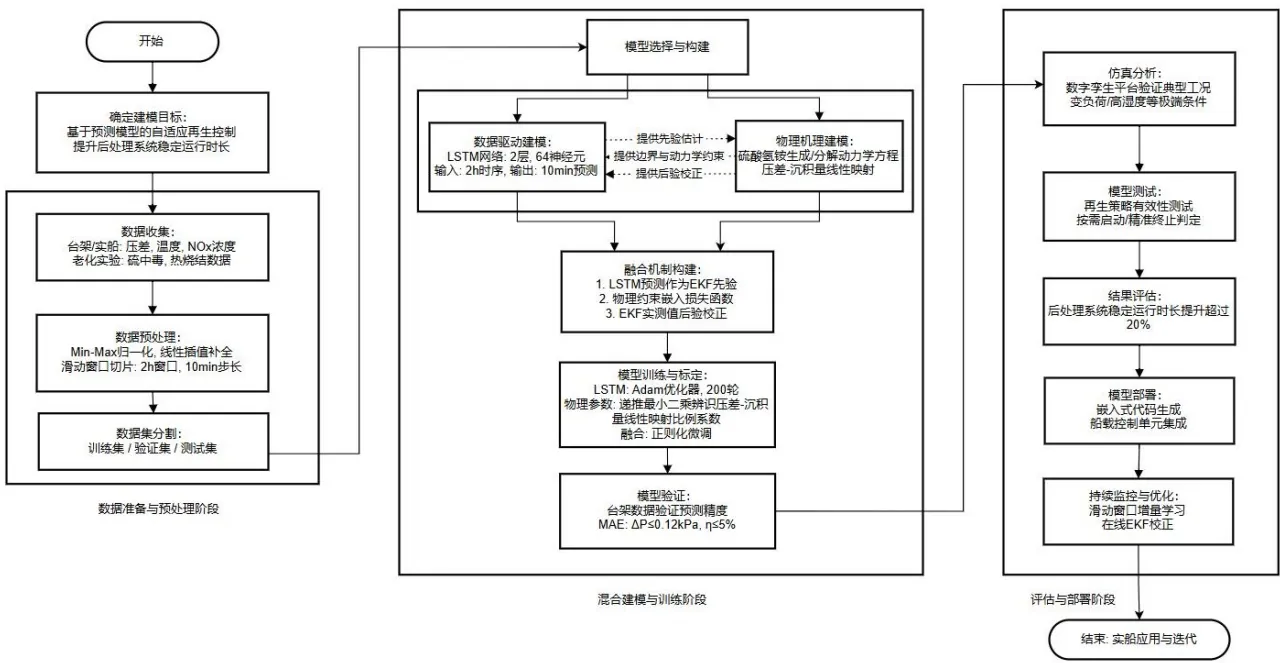
B.2 混合模型搭建
按照船用发动机后处理系统脱硝还原过程中的硫酸氢铵(ABS)生成与分解动力学等物理先验知识以及船舶智能动力系统传感器数据,搭建某船舶智能动力系统脱硝还原过程中的催化剂自适应再生控制混合模型,对催化剂进行状态评估,根据评估结果制定再生控制策略,延长后处理系统稳定运行时长。某型船舶后处理系统的催化剂自适应再生控制混合模型概念图如图 B.2 所示。
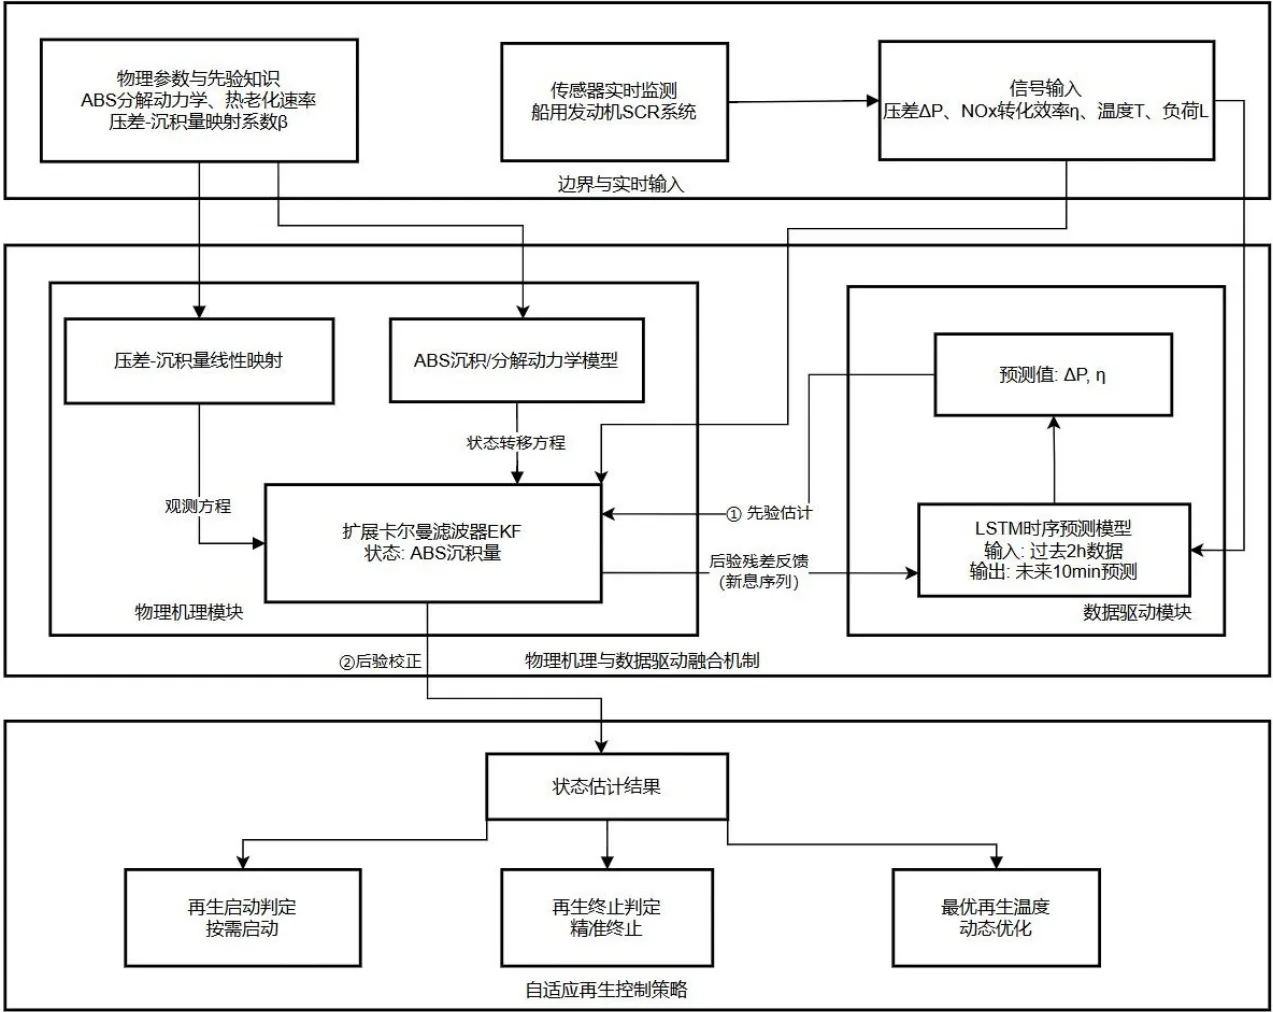
评论