


前言
本文件按照 GB/T 1.1—2020《标准化工作导则 第1部分:标准化文件的结构和起草规则》的规定起草。
本文件代替 GB/T 12601—1990《谐波齿轮传动基本术语》,与 GB/T 12601—1990相比,除结构调整和编辑性改动外,主要技术变化如下:
更改了传动要素和构件(见3.1,1990年版的3.1);
增加了“背隙”(见3.2.3)、“滞回曲线”(见3.2.7)、“回差”(见3.2.10)、“额定转矩”(见3.2.13)、 “传动效率”(见3.2.14)、“设计寿命”(见3.2.15)的术语及定义;
增加了齿廓类型(见3.3);
更改了啮合和干涉(见3.4,1990年版的3.4);
增加了侧隙的相关术语(见3.5);
增加了三维齿形与修形(见3.6);
增加了谐波齿轮差速器的术语及定义(见4.1.3);
增加了“谐波齿轮减速器的类型”(见4.2);
更改了“波发生器”章条的结构,按属性和表现形式,从波发生器的控制形式、波发生器的布置形式、波发生器的作用形式、机械式波发生器的结构形式、凸轮式波发生器的基本轮廓、凸轮式波发生器的结构形式、柔性轴承、尺寸参数界定了相关术语(见第5章,1990年版的第5章);增加了柔性齿轮的“基本形状”和“变形要素”相关术语及定义(见6.2、6.4);
删除了“柔轮齿圈壁厚中性层”、“柔轮齿圈壁厚中性层的原始曲线”、“柔轮齿渐开线起始圆”、“柔轮齿渐开线终止圆”(见1990年版的6.2.1~6.2.4);
增加了柔轮按长径比的分类(见6.3.3);
删除了刚性齿轮的“几何要素”(见1990年版的7.2)。
请注意本文件的某些内容可能涉及专利。本文件的发布机构不承担识别专利的责任。
本文件由中华人民共和国工业和信息化部提出并归口。
本文件起草单位:中国电子技术标准化研究院、北京工业大学、陕西渭河工模具有限公司、深圳市同川科技有限公司、浙江夏厦精密制造股份有限公司、浙江环动机器人关节科技股份有限公司、湖北科峰智能传动股份有限公司、德镁精密传动(深圳)有限公司、国华(青岛)智能装备有限公司、重庆新兴通用传动有限公司、北京中技克美谐波传动股份有限公司、广东海洋大学、天津工业大学、华南理工大学、大微元创智能科技(深圳)有限公司、湖南德晟智能科技有限公司
本文件主要起草人:田晨燕、石照耀、程慧明、李剑敏、张彦君、于渤、沈晓龙、何元春、谢发祥、吴俊峰、陈伟南、王广、李兴明、穆晓彪、丁宏钰、邢静忠、姚云鹏、胡波。
本文件及其所代替文件的历次版本发布情况为:
1990年首次发布为 GB 12601—1990;
本次为第一次修订。
谐波齿轮传动基本术语
1 范围
本文件界定了谐波齿轮传动的基本术语和定义。
本文件适用于谐波齿轮传动。
2 规范性引用文件
本文件没有规范性引用文件。
3 一般术语
3.1 传动要素和构件
3.1.1 谐波齿轮传动 harmonic gear drive
主要由波发生器、柔性齿轮和刚性齿轮三个基本构件组成,靠波发生器使柔性齿轮产生可控弹性变形,并与刚性齿轮相啮合来传递运动和力的传动
3.1.2 波发生器 wave generator
使柔性齿轮按一定变形规律产生周期弹性变形波的构件。
[来源:GB/T 11366—2025,5.2.2,有修改]
3.1.3 柔性齿轮 flexspline
柔轮
在波发生器作用下能产生可控弹性变形的薄壁齿轮。
[来源:GB/T 11366—2025,5.2.3,有修改]
3.1.4 刚性齿轮 circular spline
刚轮
相对于柔性齿轮,工作时保持其原始形状的齿轮
[来源:GB/T 11366—2025,5.2.4,有修改]
3.1.5 波数 number of waves
当波发生器每转360°,柔轮齿圈壁厚中性层任一点上产生变形波的循环次数。
3.1.5.1 单波 single wave
当波发生器每转360,柔轮齿圈壁厚中性层任一点上产生变形波的循环次数为一。
3.1.5.2 双波 double wave
当波发生器每转360,柔轮齿圈壁厚中性层任一点上产生变形波的循环次数为二。
3.1.5.3 三波 triple wave
当波发生器每转360°,柔轮齿圈壁厚中性层任一点上产生变形波的循环次数为三。
3.1.6 波高 wave height
从波谷底到波峰顶的高度。
3.1.6.1 波高系数 coefficient of wave height
波高与模数的比值。
3.1.7 变形 deflection
在波发生器的作用下,柔轮齿圈壁厚中性层上任一点的变形。
3.1.7.1 径向变形量 radial deflection
在波发生器的作用下,柔轮齿圈壁厚中性层上任一点在径向方向产生的变形量。
注:简称“径向位移”。
3.1.7.2 切向变形量 tangential deflection
在波发生器的作用下,柔轮齿圈壁厚中性层上任一点在切线方向产生的变形量。
注:简称“切向位移”。
3.1.7.3 轴向变形量 axial deflection
在波发生器的作用下,柔轮齿圈壁厚中性层上任一点在轴线方向产生的变形量。
注:简称“轴向位移”
3.1.7.4 最大变形量 maximum deflection
在波发生器的作用下,柔轮齿圈壁厚中性层上任一点变形的最大值(径向、切向、轴向)。
注:简称“最大位移”
3.1.7.5 最大变形量系数 coefficient of maximum deflection
最大变形量与模数之比。
3.1.8 当量齿数 virtual number of teeth
当量齿轮的齿数。
3.2 传动特性
3.2.1 刚度 rigidity
在弹性范围内,构件抵抗因外力而变形的能力。
3.2.1.1 扭转刚度 torsional rigidity
在扭转力矩作用下,谐波齿轮传动装置输出端抗扭转变形的能力,即输入端固定,输出端承受的转矩与弹性扭转角的比值。
3.2.1.2 弯曲刚度 bending rigidity
在弯矩作用下,谐波齿轮传动装置输出端抗倾斜弯曲的能力,即谐波齿轮传动装置固定,输出端承受的弯矩与输出端轴线的弹性偏转角的比值。
3.2.2 加载曲线 load curve
被试件输出端的转矩、转速与时间相关的曲线。
注:按照预设值和实测值分为目标加载曲线和实际加载曲线。
3.2.3 背隙 backlash
将谐波齿轮传动装置输入端与壳体均固定,在输出端施加±2%额定转矩顺时针和逆时针方向扭转时,谐波齿轮传动装置输出端产生的微小的角位移。
3.2.4 启动转矩 starting torque
谐波齿轮传动装置输出端无负载,缓慢扭转输入端至输出端启动瞬间所需的最大转矩。
3.2.5 反向启动转矩 backdriving torque
谐波齿轮传动装置输入端无负载,缓慢扭转输出端至输入端启动瞬间所需的转矩。
3.2.6 空载摩擦转矩 no-load running torque
谐波齿轮传动装置在输出端无负载状态下,驱动输入端,使输出端在某一转速下持续转动的最小输入转矩。
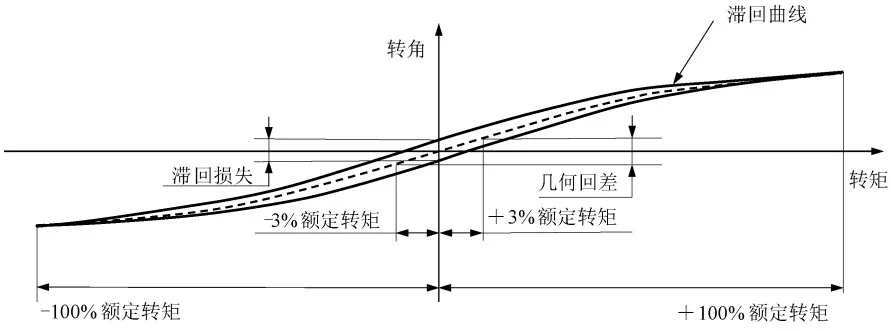
3.2.7 滞回曲线 hysteresis curve
谐波齿轮传动装置输入端固定,逐渐给输出端加载至额定转矩后卸载,再反向逐渐加载至额定转矩后卸载,连续记录输出端转矩、转角值,绘制完成的封闭的转矩—转角曲线即为滞回曲线。
注:如图1所示。
3.2.7.1 均值曲线 mean value curve
滞回曲线的上升曲线和下降曲线中相同输出转矩对应输出转角的平均值所构成的曲线。
3.2.7.2 滞回曲线面积 hysteresis curve area
由滞回曲线中上升曲线和下降曲线所包络的面积。
注:见图2。
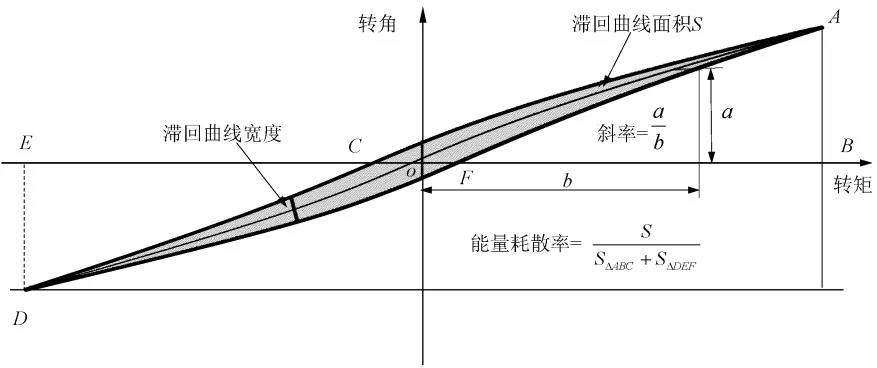
3.2.7.3 能量耗散率 energy dissipation rate
谐波齿轮传动装置在一个滞回曲线加载卸载周期内耗散能与总吸收应变能的比值。注:见图2。
3.2.7.4 斜率 inclination
中值曲线的斜率,反映谐波齿轮传动装置的刚度。
注:见图2。
3.2.7.5 滞回曲线宽度 hysteresis curve width
滞回曲线中垂直于均值曲线的线段称为滞回曲线的宽度。
注:见图2。
3.2.8 滞回损失 stiffness hysteresis loss
谐波齿轮传动装置输入端固定,给输出端施加转矩直至达到额定转矩后,转矩恢复为“0”时,扭转角将不会完全变为“0”,留有细微的间隙量。即在滞回曲线上,载荷为零时对应的输出端转角差值。
3.2.9 传动误差 transmission error
当谐波齿轮传动装置输入端单向旋转时,输出端的实际转角与理论转角之差。
3.2.9.1 传动误差曲线 transmission error curve
在输出端 360转角范围内,在一定的转速、转矩下谐波齿轮传动装置的输出端角度位置与对应的传动误差所绘制的曲线。
3.2.9.2 传动误差重复性 repeatability of transmission error
在相同工况下,谐波齿轮按顺序正(反)转传动定位位置,单个循环结束后回到起始点,循环重复数次,多个循环的传动误差曲线差值。
3.2.10 回差 lost motion
谐波齿轮传动装置输入端运动方向改变后到输出端运动方向改变时,输出端在转角上的滞后量。
[来源:GB/T 40731—2021,3.1]
3.2.10.1 总回差 total lost motion
谐波齿轮传动装置在额定扭矩下,由于几何因素和弹性变形的综合作用所产生的回差。
[来源:GB/T 40731—2021,3.6]
3.2.10.2 几何回差 geometric lost motion
谐波齿轮传动装置由几何因素(设计、加工、装配等)所产生的回差。
[来源:GB/T 40731—2021,3.4]
3.2.10.3 弹性回差 elastic lost motion
谐波齿轮传动装置在额定转矩下,由于弹性变形所产生的回差。
[来源:GB/T 40731—2021,3.5]
3.2.11 回差曲线 lost motion curve
谐波齿轮传动装置输出端在360转角范围内,各转角位置的回差值所构成的曲线。
[来源:GB/T 40731—2021,3.2]
3.2.12 跳齿现象 slippage phenomenon
因超载或设计制造不当,啮合中柔轮齿从刚轮齿中滑脱的现象。
注:滑脱时,并产生响声
3.2.13 额定转矩 rated torque
输入转速为额定转速时,输出端连续平稳运转的负载转矩。
3.2.14 传动效率 transmission efficiency
谐波齿轮传动装置输出功率与输入功率的比值
3.2.15 设计寿命 design cycle life
谐波齿轮传动装置在设计制造时,在输入转速为额定转速、输出转矩为额定转矩的条件下,需满足的使用时间或次数。
3.2.16 失效 failure
谐波齿轮传动装置的一个或多个技术指标不可逆地超出了产品的允许值,或组成传动装置的零部件(不包括易损件)发生了物理性损坏
3.3 轮齿特性和尺寸参数
3.3.1 相啮齿面 mating flank
在齿轮副中,两个互相啮合的齿面,互称为相啮齿面。
3.3.2 工作齿面 working flank
轮齿上的一个齿面,它与配对齿轮的齿面相啮合并传递运动或动力。
3.3.3 非工作齿面 non-working flank
轮齿工作齿面的异侧齿面。
3.3.4 左侧齿面 left flank
从齿轮上被选作观察基准的那个端面看过去,当被观察齿的齿顶朝上时,位于左侧的齿面
3.3.5 右侧齿面 right flank
从齿轮上被选作观察基准的那个端面看过去,当被观察齿的齿顶朝上时,位于右侧的齿面。
3.3.6 同侧齿面 corresponding flanks
在一个齿轮上,各右侧齿面互称为同侧齿面,各左侧齿面也互称为同侧齿面。
[来源:GB/T 3374.1—2010,2.2.4.4]
3.3.7 渐开线齿廓 involute profile
齿廓为渐开线的齿廓。
3.3.8 直线齿廓 straight profile
齿廓为直线的齿廓。
3.3.9 圆弧齿廓 circular arc profile
齿廓为圆弧的齿廓。
3.3.9.1 双圆弧齿廓 double-arc profile
齿廓工作段由两段圆弧构成,谐波齿轮中指齿顶部具有凸圆弧廓线而齿根部具有凹圆弧廓线的齿廓。
3.3.9.2 公切线型双圆弧齿廓 double-arc profile with common tangent
齿高中部具有公切线连接齿顶和齿根的双圆弧齿廓。
3.3.9.3 三圆弧齿廓 triple-arc profile
齿高中部具有公切圆弧连接齿顶圆弧和齿根圆弧。
3.3.10 摆线齿廓 cycloidal profile
齿廓为摆线或摆线的等距曲线的齿廓。
3.3.10.1 双摆线齿廓 double-cycloid profile
齿廓工作段由两段摆线构成,谐波齿轮齿顶部具有凸摆线廓线而齿根部具有凹摆线廓线的齿廓。
3.3.10.2 公切线型双摆线齿廓 double-cycloid profile with common tangent
齿高中部具有公切线连接齿顶和齿根的双摆线齿廓。
3.3.11 椭圆弧齿廓 elliptical profile
齿廓工作段呈椭圆弧者的齿廓。
3.3.12 复合齿廓 combined profile
齿廓工作段由两种或以上曲线或直线复合构成者。
3.3.12.1 摆线复合齿廓 combined profile of cycloid
齿顶具有摆线廓形而齿根具有直线、圆弧、椭圆或其他曲线廓形的复合齿廓。
3.3.12.2 圆弧复合齿廓 combined profile of arc
齿顶具有圆弧廓形而齿根具有直线、摆线、椭圆或其他曲线廓形的复合齿廓。
3.3.13 共轭齿廓 conjugate profile
一对相啮合的齿廓,能在保持相切的条件下按照预定的规律而运动。
3.4 啮合和干涉
3.4.1 啮合 engagement
一对齿轮的齿,依次交替地接触,从而实现一定规律的相对运动的过程和形态。
3.4.1.1 啮入 approach;engaging-in
柔轮齿从开始进入啮合到柔轮齿达到最大啮入深度为止的过程。
3.4.1.2 啮出 recess;engaging-out
柔轮齿从最大啮入深度处开始退出,直到柔轮齿脱离啮合为止的过程。
3.4.1.3 啮合齿数 total number of teeth in engagement
柔轮与刚轮同时啮合的齿数。
3.4.1.4 总啮合齿数 total number of engaged teeth
柔轮和刚轮某一时刻处于啮合状态的齿的数量之和。
3.4.2 啮合区 zone of meshing;region of engagement
在波发生器作用下,柔轮齿与刚轮齿具有啮合作用的区域。
3.4.2.1 啮入区 zone of approach;engaging-in region
啮入过程经过的区域。
3.4.2.2 啮出区 zone of recess;engaging-out region
啮出过程经过的区域。
3.4.2.3 啮合区中心角 circular arc angle of engagement
啮合区域所对应的中心角。
3.4.2.4 正常啮合 normal engagement
柔轮齿与刚轮齿的接触点位于齿廓工作段之内。
3.4.2.5 顶缘啮合 tip edge engagement
柔轮齿顶边缘与刚轮齿廓,或刚轮齿顶边缘与柔轮齿廓相接触的啮合
3.4.2.6 最大啮入深度 maximum depth in engaging
在啮合状态下,柔轮变形后长轴半轴(或短轴半轴)上的齿顶圆与刚轮齿顶圆半径之差的绝对值。
3.4.3 干涉 interference
在啮合运动的可穿透模型中,柔轮和刚轮之间的轮齿外廓线发生的不可避免的相交现象。
3.4.3.1 啮合干涉 engagement interference
齿轮副在啮合过程中,由于正确啮合的条件不足,其中一个齿轮的齿面越出了所允许的运动界限,而出现的在理论上穿越其啮合齿面的现象
3.4.3.2 齿顶干涉 tip interference
在刚进入啮合区时发生的柔轮齿顶廓线与刚轮齿顶廓线的相交现象。
3.4.3.3 齿廓干涉 profile interference
在啮合区内发生的柔轮工作齿廓与刚轮工作齿廓间的相交现象。
3.4.3.4 过渡曲线干涉 transition curve interference
在啮入较深时,柔轮齿顶与刚轮齿根过渡曲线或刚轮齿顶与柔轮齿根过渡曲线之间发生的相交现象。
3.4.3.5 齿廓重叠干涉 profile overlap interference
内啮合传动中,两齿轮的渐开线齿廓可能在靠近基圆处发生的重叠现象。
3.4.4 啮合刚度 engagement stiffness
柔轮在波发生器作用下变形后,其上一齿受周向啮合力作用时,该啮合力与啮合区内任一齿所在位置的周向位移的比值。
注:与啮合柔度互为倒数。
3.4.4.1 啮合力 engagement force
柔轮与刚轮在啮合区的工作齿面由于啮合而产生的相互作用力。
3.4.4.2 周向啮合力 circumferential engagement force
啮合力的周向分力。
3.4.4.3 啮合柔度 engagement flexibility
柔轮在波发生器作用下变形后,其上一齿受周向啮合力作用时,啮合区内任一齿所在位置的周向位移与该周向啮合力的比值。
3.5 变位和侧隙
3.5.1 变位齿轮 gear with addendum modification
采用变位法切制成的齿轮。
3.5.1.1 变位系数 modification coefficient
切制变位齿轮时,刀具相对于标准位置的变位量除以模数所得的商。
3.5.1.2 正变位 positive addendum modification
刀具由标准位置自轮坯中心移出的变位。
3.5.1.3 负变位 negative addendum modification
刀具由标准位置向轮坯中心移进的变位。
3.5.2 侧隙 backlash
啮合区中柔轮和刚轮工作齿面间的最小间隙。
3.5.2.1 周向侧隙 circumferential backlash
啮合区中,柔轮和刚轮工作齿面间在圆周切向的最小间隙。
3.5.2.2 法向侧隙 normal backlash
啮合区中,柔轮和刚轮工作齿面间在柔轮或刚轮齿面法向的最小间隙。
3.5.2.3 平面侧隙 backlash on plane
在齿圈某一截平面内观测的最小侧隙。
3.5.2.4 动态侧隙 dynamic backlash
工作状态下随负载变化而变化的侧隙。
3.5.2.5 啮合侧隙 meshing backlash
柔轮与刚轮齿啮合过程中,其工作齿面间的间隙。
注:以法向和圆周方向度量。
3.5.2.6 顶隙 bottom clearance
在波发生器作用下,柔轮齿顶与刚轮齿根在径向上度量的最小间隙。
3.6 三维齿形与修形
3.6.1 三维齿形 tooth topography
在三维空间中的柔轮或刚轮的三维完整轮齿形状。
3.6.2 齿向修形 longitudinal modification
沿齿宽方向对齿面进行微量的修整,有意与理论齿向偏离,从而改善齿向承载状况。
3.6.3 齿向修形量 amount of Longitudinal modification
齿向修形的大小。
3.6.4 线性修形 linear modification
齿向修形量沿齿宽方向呈线性变化的修形。
3.6.5 圆弧修形 arc-shaped modification
齿向修形量沿齿宽方向呈圆弧变化的修形。
3.6.6 一段修形 one-area modification
从齿圈一端到另一端采用一种线性或圆弧修形,修形后齿向线整体呈一段连续的直线或圆弧
3.6.7 两段修形 two-area modification
从齿圈一端到另一端采用两种线性或两种圆弧或一种线性加一种圆弧的修形,修形后齿向线整体呈两段直线或圆弧组合。
3.6.8 三段修形 three-area modification
从齿圈一端到另一端采用两种线性或两种圆弧或一种线性加一种圆弧的修形,中间有一不修形段(或进行不同于前后两段的修形),修形后齿向线整体呈三段直线或圆弧组合。
3.6.9 多段修形 multi-area modification
从齿圈一端到另一端采用多种线性或多种圆弧组合的修形,修形后齿向线整体呈多段直线或圆弧
三维共轭齿形 space conjugate tooth shape
在工作齿面上任意位置都能进行共轭啮合的三维齿形。
4 常用的谐波齿轮传动
4.1 谐波齿轮传动的类型
4.1.1
谐波齿轮减速器 harmonic gear reducer
输出轴转速小于输入轴转速的谐波齿轮传动装置。
4.1.2
谐波齿轮增速器 harmonic gear increaser
输出轴转速大于输入轴转速的谐波齿轮传动装置。
4.1.3 谐波齿轮差速器 harmonic gear differential mechanism
谐波差速器
具有双刚轮结构的谐波齿轮传动装置,其中一只刚轮为输入,一只刚轮为输出,波发生器固定或作为另一输入。
4.1.4
立式谐波齿轮传动 vertical harmonic gear drive
输出轴呈垂直配置的谐波齿轮传动。
4.1.5
卧式谐波齿轮传动 horizontal harmonic gear drive
输出轴呈水平配置的谐波齿轮传动。
4.1.6
单级谐波齿轮传动 single-stage harmonic gear drive
由一个波发生器、一个柔轮和一个刚轮组合而成的传动。
4.1.7
双级谐波齿轮传动 two-stage harmonic gear drive
由两个单级谐波齿轮传动串联组合而成的传动。
4.1.8
多级谐波齿轮传动 multi-stage harmonic gear drive
由数个单级谐波齿轮传动串联组合而成的传动。
4.1.9
复波谐波齿轮传动 dual harmonic gear drive
柔轮上的两个齿圈,通过一个波发生器的作用,分别与两个刚轮相啮合,以产生复合运动的传动。
4.1.10
密闭谐波齿轮传动 hermetically sealed harmonic gear drive
波发生器通过密闭式柔轮,在两种不同性质的空间严格隔离的条件下,传递运动或动力的传动
4.1.11
径向谐波齿轮传动 harmonic gear drive with radial gear meshing
在波发生器的作用下,柔轮与刚轮呈径向啮合,它们之间的变形波垂直于谐波齿轮传动的输出轴。
4.1.12
端面谐波齿轮传动 harmonic gear drive with transverse gear meshing
在波发生器的作用下,柔轮与刚轮呈端面啮合,变形波平行于谐波齿轮传动机构的输出轴。
4.2 谐波齿轮减速器的类型
4.2.1
杯型谐波齿轮减速器 cup type harmonic gear reducer
具有杯形柔轮的谐波齿轮减速器。
注:能用作增速器。
4.2.2
礼帽型谐波齿轮减速器 silk hat type harmonic gear reducer
具有礼帽形柔轮的谐波齿轮减速器。
注:能用作增速器。
4.2.3
平板型谐波齿轮减速器 pancake type harmonic gear reducer
具有环形柔轮的谐波齿轮减速器。
注:能用作增速器、差速器。
4.2.4
组件型谐波齿轮减速器 component type harmonic gear reducer
仅由波发生器、柔轮和刚轮三种基本零部件组成的直接组装至应用装置的谐波齿轮减速器。
4.2.5
组合型谐波齿轮减速器 unit type harmonic gear reducer
除波发生器、柔轮和刚轮外,还具有机壳,并在输出轴侧内置精密高刚性轴承的谐波齿轮减速器。
4.2.6 简易模组型谐波齿轮减速器 simple unit type harmonic gear reducer
除波发生器、柔轮和刚轮外,还在输出轴内置有精密高性能轴承的谐波齿轮减速器,其中,柔轮和刚轮安装在输出侧的轴承上。相对模组型,简易模组型不具有机壳
4.2.7
大中空谐波齿轮减速器 harmonic gear reducer with large hollow
凸轮轴具有中心孔直径大于1/4减速器外径的谐波齿轮减速器。
4.2.8
微型谐波齿轮减速器 micro type harmonic gear reducer
柔性轴承外径小于15 mm 的谐波齿轮减速器。
5 波发生器
5.1 波发生器的控制形式
5.1.1
积极控制式波发生器 wave generator of positive control
柔轮齿圈整周变形都受到波发生器的确定控制
5.1.2
非积极控制式波发生器 wave generator of non-positive control
柔轮齿圈圆周部分变形受到精确控制的波发生器
5.2 波发生器的布置形式
5.2.1
外波发生器 external wave generator
配置在柔轮齿圈之外的波发生器。
5.2.2
内波发生器 internal wave generator
配置于柔轮齿圈之内的波发生器。
5.3 波发生器的作用形式
5.3.1
电磁式波发生器 electromagnetic wave generator
利用电磁力使柔轮齿圈产生变形波的波发生器。
5.3.2
液动式波发生器 hydraulic wave generator
利用液力使柔轮齿圈产生变形波的波发生器。
5.3.3
气动式波发生器 pneumatic wave generator
利用气动力,使柔轮齿圈产生变形波的波发生器。
5.3.4
机械式波发生器 mechanical wave generator
利用机械力使柔轮齿圈产生变形波的波发生器
5.4 机械式波发生器的结构形式
5.4.1
凸轮式波发生器 cam-type wave generator
以某种轮廓环线的凸轮(常装有柔性滚动轴承)作为基本构件的积极控制式波发生器
5.4.2 滚轮式波发生器 roller type wave generator
以滚轮及滚轮架为基本构件组成的波发生器
5.4.2.1
双滚轮波发生器 double-roller wave generator
在滚轮架上装有两个对称滚轮的波发生器。
5.4.2.2
三滚轮波发生器 triple-roller wave generator
在滚轮架上装有三个均布滚轮的波发生器
5.4.2.3
四滚轮波发生器 four-roller wave generator
在滚轮架上对称装有四个滚轮的波发生器。
5.4.2.4
多滚轮波发生器 multi-roller wave generator
在滚轮架上装有多个滚轮的波发生器
5.4.3
圆盘式波发生器 disk type wave generator
由圆盘偏心设置于输入轴上的非积极控制式波发生器
5.4.3.1
双圆盘波发生器 double-disk wave generator
两个等直径圆盘对称偏心设置于输入轴上的非积极控制式波发生器
5.4.3.2
三圆盘波发生器 triple-disk wave generator
由三个等直径圆盘(一双一单)对称偏心设置于输入轴的非积极控制式双波发生器。
5.4.4
行星式波发生器 planetary wave generator
配置有行星传动构件的波发生器。
5.4.5
滚轮架 roller carrier
波发生器中支架滚轮用的构件。
5.5 凸轮式波发生器的基本廓线
5.5.1 余弦式曲线
5.5.1.1
余弦凸轮 cosine cam
以具有余弦变化规律的曲线作为基本廓形的凸轮。
5.5.1.2
余弦凸轮波发生器 cosine cam wave generator
以余弦变化规律作为凸轮基本廓形的积极控制式波发生器。
5.5.2 椭圆曲线
5.5.2.1
椭圆凸轮 elliptical cam
以椭圆作为基本廓形的凸轮。
5.5.2.2 椭圆凸轮波发生器 elliptical cam wave generator
以椭圆作为凸轮基本廓形的积极控制式波发生器
5.5.3 圆弧曲线
5.5.3.1 双圆弧凸轮 double-arc cam
长轴附近一定区域内呈圆弧廓形的凸轮
5.5.3.2 双圆弧凸轮波发生器 double-arc cam wave generator
具有双圆弧凸轮的波发生器,或长轴附近一定区域内的外廓形为圆弧的波发生器。
5.5.3.3 四圆弧凸轮 four-arc cam
在长轴和短轴附近一定区域内呈两种不同曲率圆弧的凸轮。
5.5.3.4 四圆弧凸轮波发生器 four-arc cam wave generator
具有四圆弧凸轮的波发生器,或在长轴和短轴附近一定区域内具有两种不同曲率圆弧廓线的波发生器。
5.5.4 复合曲线
5.5.4.1 椭圆圆弧凸轮 ellipse-arc cam
长轴处呈椭圆廓形而短轴处呈圆弧廓形,或长轴处呈圆弧廓形而短轴处呈椭圆廓形的凸轮。
5.5.4.2 椭圆圆弧凸轮波发生器 ellipse-arc cam wave generator
具有椭圆圆弧凸轮的波发生器,或长轴处呈椭圆外廓形而短轴处呈圆弧外廓形,或长轴处呈圆弧外廓形而短轴处呈椭圆外廓形的波发生器。
5.5.4.3 椭圆样条凸轮 ellipse-spline cam
长轴处呈椭圆廓形而短轴处呈样条曲线廓形,或长轴处呈样条曲线廓形而短轴处呈椭圆廓形的凸轮。
5.5.4.4 椭圆样条凸轮波发生器 ellipse-spline cam wave generator
具有椭圆样条凸轮的波发生器,或长轴处呈椭圆外廓形而短轴处呈样条曲线外廓形,或长轴处呈样条曲线外廓形而短轴处呈椭圆外廓形的波发生器。
5.5.4.5 圆弧样条凸轮 arc-spline cam
长轴处呈圆弧廓形而短轴处呈样条曲线廓形,或长轴处呈样条曲线廓形而短轴处呈圆弧廓形的凸轮。
5.5.4.6 圆弧样条凸轮波发生器 arc-spline cam wave generator
具有圆弧样条凸轮的波发生器,或长轴处呈圆弧外廓形而短轴处呈样条曲线外廓形,或长轴处呈样条曲线外廓形而短轴处呈圆弧外廓形的波发生器
5.6 凸轮式波发生器的结构形式
5.6.1 联轴器型结构
5.6.1.1 联轴器型波发生器 coupling type wave generator
具有由凸轮、连轴滑块和轴毂等构成的联轴器结构的波发生器。
5.6.1.2
可调心凸轮 self-aligning cam
不与输入轴直接连接,具有滑块槽结构,并与同样具有滑块槽的轴毂通过连轴滑块进行调心的凸轮。
5.6.2 刚性型结构
5.6.2.1
刚性型波发生器 rigid type wave generator
凸轮不经联轴器与输入轴直接连接的波发生器。
5.6.2.2
直连型凸轮 direct connect cam
自身配合孔与输入轴直接连接的凸轮。
5.6.3 中空轴型结构
5.6.3.1
中空型波发生器 hollow type wave generator
凸轮轴具有中心通孔的波发生器。
5.6.3.2
中空凸轮轴 hollow camshaft
具有中心通孔的凸轮轴。
5.7 柔性轴承
5.7.1
柔性轴承 flexible bearing
内外圈壁厚较薄,安装在凸轮上,工作时能随不同的凸轮轮廓曲线产生相应弹性变形的轴承。
[来源:GB/T 34884—2017,3.1]
5.7.2
柔性滚动轴承 flexible rolling bearing
内、外壁厚较薄,安装在凸轮上,工作时能随不同的凸轮轮廓曲线而产生相应弹性变形的滚动轴承。
5.8 尺寸参数
5.8.1 长轴
5.8.1.1
长轴半径 length of the semi-major axis
长轴之半(实际的或假想的),对于三波发生器指最大半径。
5.8.1.2
凸轮长轴 major axis of cam
凸轮的最大径向尺寸。
5.8.1.3
凸轮长轴半径 length of the semi-major axis of cam
凸轮长轴处的半径尺寸。
5.8.1.4
波发生器长轴 major axis of wave generator
波发生器径向半径最大的位置。
5.8.1.5
波发生器长轴半径 length of semi-major axis of the wave generator
波发生器长轴处的半径尺寸。
5.8.2 短轴
5.8.2.1
短轴半径 length of semi-minor axis
短轴之半(实际的或假想的),对于三波发生器指最小半径
5.8.2.2
凸轮短轴 minor axis of cam
凸轮的最小径向尺寸。
5.8.2.3
凸轮短轴半径 length of the semi-minor axis of cam
凸轮短轴处的半径尺寸。
5.8.2.4
波发生器短轴 minor axis of wave generator
波发生器的最小径向尺寸(实际的或假想的)。
5.8.2.5
波发生器短轴半径 length of the semi-minor axis of wave generator
波发生器短轴处的半径尺寸。
5.8.3
包角 angle of contact
圆盘式波发生器的圆盘与柔轮内表面贴合的角度。
6 柔性齿轮
6.1 柔性齿轮的种类
6.1.1
圆筒形柔轮 cylindrical tube shaped flexspline
基本形状呈圆筒形的柔轮。
6.1.2 环形柔轮 ring shaped flexspline
基本形状呈环形的柔轮。
6.1.3 杯形柔轮 cup shaped flexspline
基本形状呈圆柱杯形的柔轮。
6.1.4 礼帽形柔轮 silk hat shaped flexspline
基本形状呈礼帽形的柔轮。
6.1.5 钟形柔轮 bell shaped flexspline
基本形状呈古钟形的柔轮。
6.1.6 双钟形柔轮 double bell shaped flexspline
基本形状近似单叶双曲面形状的柔轮。
6.2 基本形状
6.2.1 柔轮齿圈 flexspline’s ring gear
柔轮上具有轮齿的部位。
6.2.2 齿圈过渡区域 transition region of ring gear
柔轮齿圈与光滑筒体之间通过环向倒圆获得的过渡区域。
6.2.3 齿圈过渡圆弧 transition arc of ring gear
齿圈过渡区域在过轴线截面上所呈现的圆弧。
6.2.4 柔轮筒 tube of flexspline
圆筒形、杯形和礼帽型柔轮的圆柱筒状部位,钟形柔轮的钟形筒状部位(不含齿圈)。
6.2.5 柔轮隔板 diaphragm of flexspline
柔轮上与筒部相连的内收或外翻的圆盘状薄板。
6.2.6 柔轮法兰 flange of flexspline
柔轮隔板边缘处较厚的法兰。
6.2.7 柔轮轴 shaft of flexspline
杯形柔轮与隔板一体的轴。
6.2.8 柔轮衬环 lining ring
配置于波发生器与柔轮齿圈内表面之间的薄壁圆环。
6.3 几何要素
6.3.1 轴向要素
6.3.1.1
柔轮长度 length of flexspline
筒形或环形柔轮的总长,对于杯形柔轮或其他柔轮指顶端至筒底外表面的长度。
6.3.1.2
柔轮去法兰长度 flexspline length without flange
杯形和礼帽形等具有法兰的柔轮自开口端至隔板外表面的长度。
6.3.1.3
柔轮筒长度 length of tube of flexspline
柔轮除齿圈和法兰外的长度。
6.3.1.4
齿圈宽度 width of ring gear
从齿圈近开口端到齿圈过渡区域中轮齿特征完全消失的位置之间的轴向宽度。
6.3.1.5
有效齿宽 effective face width
从齿圈近开口端到齿圈过渡区域开始位置之间的轴向宽度。
6.3.2 径向要素
6.3.2.1
柔轮齿圈壁厚 wall thickness of flexspline
柔轮齿根至柔轮内壁(或外壁)的壁厚。
6.3.2.2
柔轮筒体壁厚 wall thickness of cylinder
柔轮光滑筒体段的壁厚。
6.3.2.3
柔轮内径 inner diameter of flexspline
柔轮光滑筒体的内径。
6.3.2.4
柔轮外径 outer diameter of flexspline
柔轮光滑筒体的外径。
6.3.3 长径比
6.3.3.1
柔轮长径比 length to diameter ratio of flexspline
柔轮长度与内径之比值。
6.3.3.2
长筒柔轮 long flexspline
长径比约为1时的柔轮。
6.3.3.3 短筒柔轮 short flexspline
长径比约为0.5时的柔轮。
6.3.3.4 超短筒柔轮 ultrashort flexspline
长径比约为0.3或更小时的柔轮。
6.4 变形要素
6.4.1 原始曲线
6.4.1.1 齿圈中性层 neutral layer of ring gear
在弯曲变形下,柔轮齿圈齿根至柔轮壁面之间应变积分为零的圆柱面。
6.4.1.2 齿圈中性层原始曲线 original curve of neutral layer of ring gear
柔轮在波发生器作用下变形后,齿圈中性层与柔轮轴线垂直面的交线。
6.4.1.3
柔轮长轴 major axis of flexspline
柔轮变形后中性层的最大径向尺寸。
6.4.1.4 柔轮长轴半径 length of semi-major axis of flexspline
柔轮长轴处的半径大小。
6.4.1.5 柔轮短轴 minor axis of flexspline
柔轮变形后中性层的最小径向尺寸。
6.4.1.6 柔轮短轴半径 length of semi-minor axis of flexspline
柔轮短轴处的半径大小。
6.4.2 平面要素
6.4.2.1
径向位移 radial displacement
原始曲线变形后沿径向的位移分量。
6.4.2.2
切向位移 tangential displacement
原始曲线变形后沿切向的位移分量。
6.4.2.3 法向转角 normal rotation angle
原始曲线变形后其上某点的法向转动的角度。
6.4.3 空间要素轴
6.4.3.1 轴向位移 axial displacement
杯形或礼帽形等一端具有隔板的柔轮,在波发生器作用下变形后其上某点沿轴向的位移分量。
6.4.3.2 直母线假定 assumption of generatrix straight line
具有圆柱筒结构的柔轮变形后其圆柱筒结构的母线依然是直线的一种假定。
6.4.3.3 长轴张角 open angle of major axis
杯形或礼帽形等一端具有隔板的柔轮,在波发生器作用下变形后柔轮或齿圈在长轴的轴截面上相对轴线张开的角度。
6.4.3.4 短轴敛角 close angle of minor axis
杯形或礼帽形等一端具有隔板的柔轮,在波发生器作用下变形后柔轮或齿圈在短轴的轴截面上相对轴线收敛的角度。
6.4.4 变形类型
6.4.4.1 空载变形 non-load deflection
柔轮仅受波发生器作用而产生的变形。
6.4.4.2 负载变形 loaded deflection
柔轮同时受波发生器和负载转矩作用下的变形。
6.4.4.3 畸变 distortion
在传动机构承载的情况下,柔轮齿圈中性层的实际廓形相对其空载下的原始廓形产生偏离或扭歪现象。
7 刚性齿轮
7.1
内齿刚轮 internal circular spline
呈内齿轮形态的刚轮。
7.2 外齿刚轮 external circular spline
呈外齿轮形态的刚轮。
8 输入轴、输出轴联接
8.1 波发生器与输入轴的联接
8.1.1
弹性联接 elastic coupling
具有弹性的联接形式。
8.1.2
刚性联接 rigid coupling
具有刚性的联接形式。
8.1.3
滑块联接 oldham coupling
输入轴与波发生器之间十字滑块联接的形式。
8.2 柔轮与输出轴的联接
8.2.1
固定联接 integrated coupling
柔轮底部与输出连接盘以螺钉或焊接法联接的形式。
8.2.2
齿啮式联接 dynamic coupling
柔轮筒壁与输出连接盘以相同齿数的内、外齿圈,构成同步啮合运动的联接形式。
8.2.3
花键联接 splined coupling
柔轮筒壁与输出连接盘以内外花键联接的形式。
8.2.4
牙嵌式联接 castellated coupling
柔轮与输出连接盘以矩形牙相嵌联接的形式
8.2.5
径向销联接 radial pin coupling
柔轮与输出连接盘以径向孔和圆柱销联接的形式。
评论