


前言
本文件按照 GB/T 1.1—2020《标准化工作导则 第1部分:标准化文件的结构和起草规则》的规定起草。
请注意本文件的某些内容可能涉及专利。本文件的发布机构不承担识别专利的责任。
本文件由中华人民共和国应急管理部提出,地震和地质灾害救援司及科技和信息化司业务管理、政策法规司统筹管理。
本文件由全国应急管理与减灾救灾标准化技术委员会(SAC/TC 307)技术归口及咨询。
本文件起草单位:中国地震应急搜救中心、中国科学院沈阳自动化研究所、机械工业仪器仪表综合技术经济研究所、北京工业大学、应急管理大学、中国特种设备检测研究院、中国建筑科学研究院有限公司、大连理工大学、应急管理部紧急救援促进中心、北京凌天智能装备集团股份有限公司。
本文件主要起草人:杜晓霞、李静、张雪华、颜军利、赵兰迎、张天罡、赵文强、朱笑然、刘航、胡卫建、卢铁林、李斌、胡素峰、赵京、杨韬、王哲龙、常建。
本文件为首次发布。
1 范围
本文件给出了在模拟地面废墟环境下开展搜索机器人性能测试的指导性建议,包括测试环境与装置、测试等。
本文件适用于进入建(构)筑物废墟环境,执行应急救援任务的地面废墟搜索机器人性能测试。
2 规范性引用文件
下列文件中的内容通过文中的规范性引用而构成本文件必不可少的条款。其中,注日期的引用文件,仅该日期对应的版本适用于本文件;不注日期的引用文件,其最新版本(包括所有的修改单)适用于本文件。
GB/T 36239—2018 特种机器人 术语
GB/T 37703—2019 地面废墟搜救机器人通用技术条件
3 术语和定义
GB/T 36239—2018、GB/T 37703—2019 界定的以及下列术语和定义适用于本文件。
3.1 地面废墟搜索机器人 ground search robot in ruins
用于辅助或代替救援人员进入废墟环境执行搜索与环境探测等任务的地面移动式救援机器人。
[来源:GB/T 36239—2018, 3.10, 有修改]
3.2 性能测试 performance testing
针对地面废墟搜索机器人在废墟环境中执行任务的关键性能指标,按照一定的程序和方法进行检测的过程。
注:关键性能包括移动性能、作业性能、通信性能和安全性能。
3.3 通行入口 entrance
地面废墟搜索机器人进出废墟的入口,包括但不限于倒塌建(构)筑物自然形成的入口、由救援人员建立的入口。
[来源:GB/T 37703—2019, 3.8, 有修改]
4 测试环境与装置
4.1 测试环境
4.1.1 地面废墟搜索机器人测试前宜进行设备调试,使其处于正常工作状态。测试可在-50℃~85℃的温度和不超过90%的相对湿度的条件下进行。开展对比测试时,宜在同一环境下进行。测试过程中无须对机器人进行人工干预。
4.1.2 地面废墟搜索机器人的测试环境宜模拟应用环境,可充分利用现有的废墟结构进行构建,构建时宜满足如下要求:
a)测试环境宜具有一定的安全保障,以确保测试过程中机器人和参与测试人员的安全,在构建时应由结构工程师进行安全评估;
b) 测试环境中宜设置有限生存空间,破坏的结构构件及附属物品宜保持部分完整,不宜整体呈现粉碎性散落状态;
c)测试环境中宜设有机器人通行入口、机器人行走通道、受困者埋压点、通行障碍物、测试装置、危险源等测试条件,以满足机器人性能测试需求。
4.1.3 测试环境宜采用钢筋、混凝土、砖瓦、砌体等材料构建砖混结构、钢筋混凝土框架结构类型的废墟。地面废墟搜索机器人的测试环境可考虑选取如下典型废墟环境进行构建:
a)层叠式废墟:竖向承重构件全部或部分破坏,造成楼板连锁式塌落重叠而形成的废墟,整体平面投影尺寸宜不小于 6 m×6 m ,层数宜不小于两层,楼板需保持部分或基本完整,楼板间最小高度宜不小于0.4 m,通行入口尺寸宜不大于 0.4 m×0.4 m ;
b) 整体倾斜式废墟: 地基液化或底层发生破坏等, 造成建(构)筑物发生整体倾斜而形成的废墟, 整体平面投影尺寸宜不小于 6 m ×6 m , 层数宜不小于两层, 大多数或全部承重构件完整, 构件的最大倾斜角度宜不小于 30° , 通行入口尺寸宜不大于 0.4 m ×0.4 m ;
c) 局部倾斜式废墟:部分竖向承重构件破坏,造成楼板一端或两端塌落并受建筑构件或室内物品阻碍而形成的废墟,倾斜部分的平面投影尺寸宜不小于3 m×3 m,层数宜不小于两层,承重构件需保持部分完整,构件的最大倾斜角度宜不小于30°,通行出入口尺寸宜不大于0.4 m×0.4 m。
4.1.4 地面废墟搜索机器人的移动性能测试环境可参考附录 A 进行构建。
4.2 测试装置
4.2.1 根据不同的测试项目选择下列适当的测试装置,并布设在测试环境内适当位置。主要包括:
a)通行入口测试装置;
b) 不同路面测试装置;
c)楼梯测试装置;
d) 坡度测试装置;
e)越障越沟测试装置。
4.2.2 各测试装置的示意图及说明可参考附录 B。
5 测试
5.1 测试项目分类
针对地面废墟搜索机器人配置的基本功能,宜选取在废墟环境下对实际性能有影响的项目作为测试内容,具体参考表1。
| 性能类别 | 测试项目 | 性能类别 | 测试项目 |
| 移动性能 | 通行入口 | 作业性能 | 准备时间 |
| 行走能力 | 持续工作时间 | ||
| 爬楼梯能力 | 故障修复时间 | ||
| 爬坡角度 | 信息获取能力 | ||
| 越障高度 | 搜索准确率 | ||
| 越沟宽度 | 定位误差 | ||
| 通信性能 | 遥控控制距离 | 安全性能 | 异常报警能力 |
| 数据传输能力 | 应急保护能力 |
5.2 移动性能测试
5.2.1 通行入口
操作机器人稳定、安全地从通行入口进入废墟内部: 目测机器人能否通过通行入口。操作机器人进行 3 次测试, 用厘米级精度的测量仪器测量机器人能够进入废墟的最小通行入口尺寸并记录。
5.2.2 行走能力
操作机器人在废墟表面或废墟内部行走,行走直线距离宜不小于6 m:目测机器人能否通过废墟瓦砾路面、波浪路面和侧坡路面等。操作机器人进行3次测试,用厘米级精度的测量仪器测量机器人行走距离,并记录机器人在每种路面的行走距离、行走时间和最大行走速度。
5.2.3 爬楼梯能力
操作机器人在楼梯或楼梯测试装置上行走: 目测机器人能否爬上、爬下宽度不小于 0.26 m、高度不大于 0.175 m 的连续台阶。操作机器人进行 3 次测试, 用厘米级精度的测量仪器测量台阶尺寸, 并记录机器人爬过的楼梯台阶尺寸、最大数量和时间。
5.2.4 爬坡角度
操作机器人在倾斜的废墟构件表面或坡度测试装置上行走: 目测机器人能否在不小于 30° 的坡面上、下行走, 爬坡距离宜不小于 3 m 。操作机器人进行 3 次测试, 用厘米级精度的测量仪器测量机器人爬坡的长度和高度, 并记录机器人的爬坡距离、时间和最大爬坡角度。
5.2.5 越障高度
操作机器人翻越垂直障碍: 目测机器人能否越过高度不小于 0.25 m 的障碍物。操作机器人进行 3 次测试, 用厘米级精度的测量仪器测量机器人翻越障碍物的高度, 并记录机器人翻越的最大障碍高度和时间。
5.2.6 越沟宽度
操作机器人跨越沟壑:目测机器人能否越过水平宽度不小于0.2 m的沟壑。操作机器人进行3次测试,用厘米级精度的测量仪器测量沟壑的水平宽度,并记录机器人跨越的最大沟壑的水平宽度和时间。
5.3 作业性能测试
5.3.1 准备时间
机器人抵达废墟测试环境后,用计时器记录从开箱组装调试到可以进入作业状态所用的时间。重复3次测试,记录3次平均时间。
5.3.2 持续工作时间
在无外接动力源或电池满电状态下,用计时器从机器人进入作业状态开始计时,操作机器人在废墟环境中持续执行任务,直至操控单元或终端停止工作,停止计时并记录时间,作为机器人持续工作时间。测试过程不允许机器人补充能源。
5.3.3 故障修复时间
在测试过程中如机器人发生故障,从故障发生时开始计时,直至机器人自行恢复或经人工干预恢复正常作业状态,停止计时并用计时器记录时间,作为机器人故障修复时间。
5.3.4 信息获取能力
操作机器人进入作业状态执行任务,测试其通过搭载的传感器获取受困者位置、状态及废墟环境等信息的能力,记录机器人获取的信息类型和数值等。
5.3.5 搜索准确率
操作机器人作业搜索到的受困者数量占废墟测试环境中布设的受困者总数的比例,作为机器人搜索准确率。记录机器人搜索到的受困者数量和布设的受困者总数。
5.3.6 定位误差
用厘米级精度的测量仪器测量机器人搜索到的受困者定位位置与受困者实际位置之间的直线距离,取各受困者的距离平均值作为机器人的定位误差并记录。
5.4 通信性能测试
5.4.1 遥控控制距离
对于采用无线通信的机器人,操作机器人从通行入口进入废墟内中间位置,在废墟平面的东西南北4个方向移动操控单元逐渐远离废墟,并通过操控单元遥控机器人有目的地执行任务,记录操控单元能够实现操作、控制机器人的4个方位的最远距离,取平均距离作为机器人的遥控距离。测试过程中宜尽量避免操控单元与废墟之间的遮挡。
5.4.2 数据传输能力
对于采用无线通信的机器人,操作机器人从通行入口进入废墟内中间位置,在废墟平面的东西南北4个方向移动操控单元逐渐远离废墟,并通过操控单元遥控机器人有目的地执行任务,记录操控单元能够呈现废墟内受困者和环境信息的4个方位的最远距离,取平均距离作为机器人的数据传输距离。同时记录4个方向的数据传输速率最大值,取平均值作为机器人的数据传输速率。测试过程中宜尽量避免操控单元与废墟之间的遮挡。
5.5 安全性能测试
5.5.1 异常报警能力
在构建的废墟测试环境中,设置由外围设备产生或由人与机器人系统相互干扰而产生的危险条件,测试机器人能否识别危险并发出警示信号进行异常报警,记录测试结果。
5.5.2 应急保护能力
在构建的废墟测试环境中,当机器人正常执行任务时,模拟出现机器人可能对周围受困者或环境造成伤害的情况,按下急停按钮,测试机器人动力电源是否切断并记录结果。
5.6 测试结果
按照 5.2~5.5 完成测试后,将各项测试结果填写在附录 C 的测试记录表中,并可参考附录 D 编写测试报告。
附录 A (资料性)
移动性能测试环境布局示意图
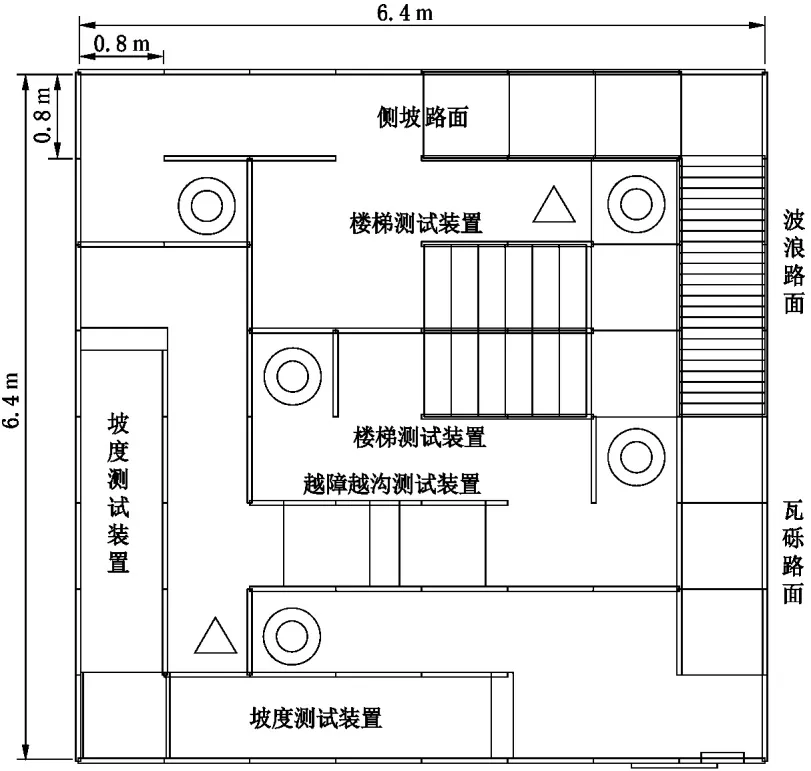
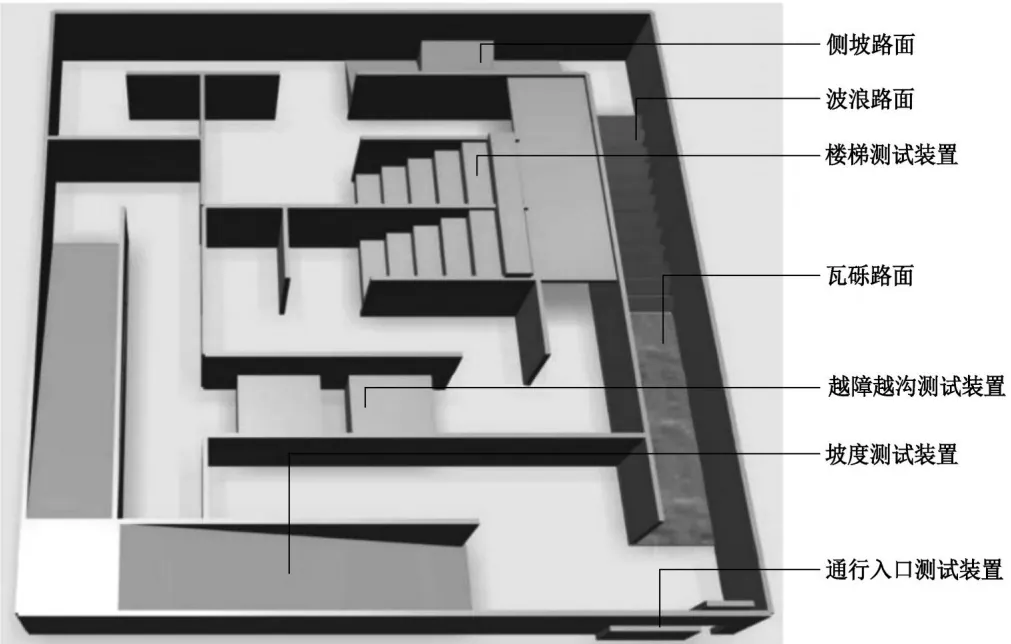
地面废墟搜索机器人的移动性能测试环境参考图 A.1 和图 A.2 进行构建,将受困者埋压点、通行障碍物、危险源、不同测试装置按照一定顺序布置在 6.4 m ×6.4 m 的范围内,用 0.8 m ×0.8 m 的隔板进行适当的分离,形成装置化的测试环境。
说明:
△——危险源;
◎——受困者。
图 A.1 移动性能测试环境布局(平面图)
附录 B (资料性)
测试装置示意与说明
B. 1 通行入口测试装置
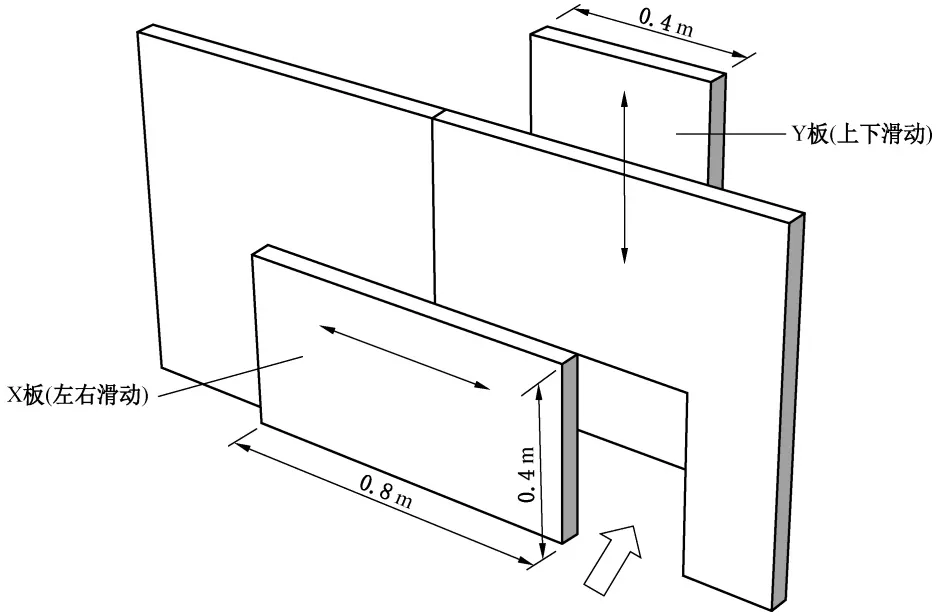
X 板和 Y 板的尺寸均为 0.4 m ×0.8 m ,见图 B.1,通过 X 板的左右滑动和 Y 板的上下滑动改变通行入口的大小,可调范围为 0 m ∼0.4 m 。
B. 2 不同路面测试装置
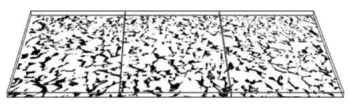
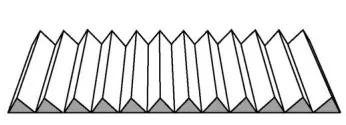
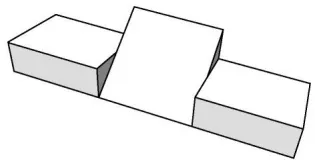
设计 3 种路面,每种路面由 3 个单元格构成,规格为 0.8 m ×2.4 m 。第 1 种瓦砾路面,在单元槽内注入粒径 10 cm ∼20 cm 不规则的砌块、混凝土块,模拟倒塌建(构)筑物废墟常见的地面环境;第 2 种为波浪路面,剖面为边长 10 cm ∼20 cm 的等边三角形,可用木材、水泥等材料制作,模拟颠簸路面环境;第 3 种为侧坡路面,由 3 个 10° ∼20° 的坡度单元如图摆放,模拟倾斜路面环境,见图 B.2。
B. 3 楼梯测试装置
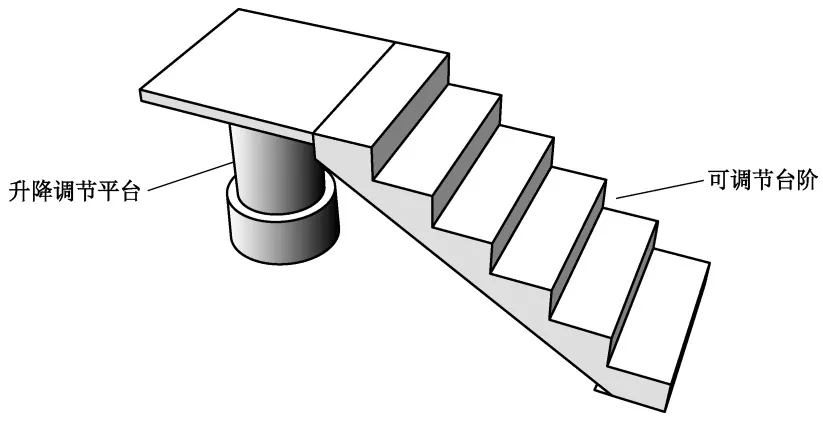
调节升降平台高度(带自锁),按平台高度平均调节每个台阶高度和宽度,实现可调节功能,见图 B.3。
B. 4 坡度测试装置
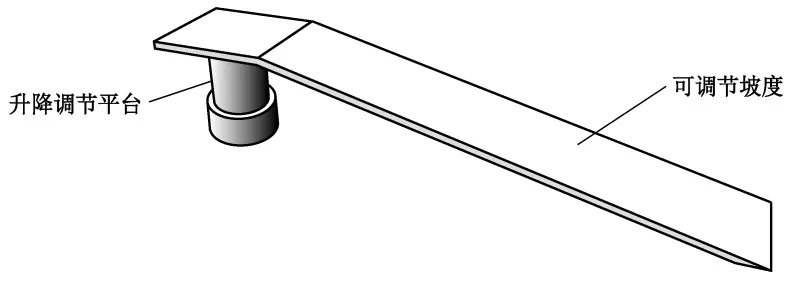
调节平台高度(带自锁),坡道最下端由拖地滑轮构成,改变平台高度可实现坡度调节功能。可在坡道侧面安装坡度计,实时读取坡度数值,见图 B.4。
B. 5 越障越沟测试装置
用两个气动起重可调高度的平台(带自锁)构成越障越沟测试模块 A 和 B, 两平台之间形成沟壑和高差, 调节两平台 AB 之间的高差和距离实现越障高度和越沟宽度的调节, 见图 B.5。
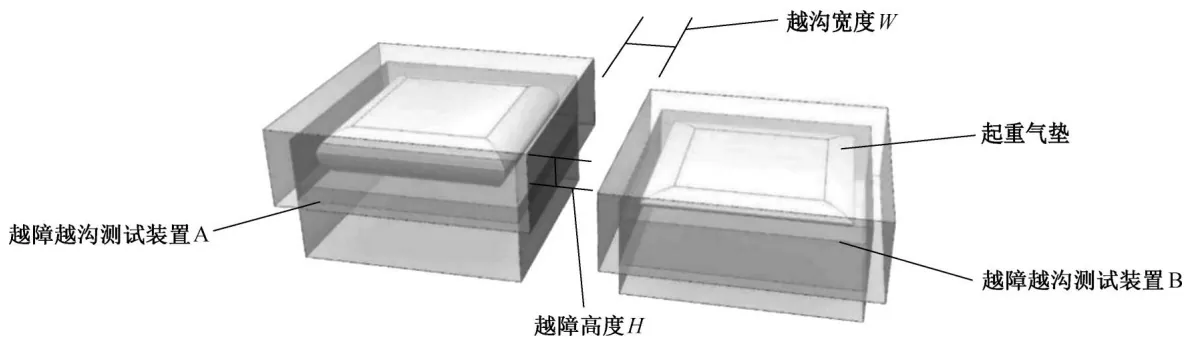
说明:
W——改变 AB 间的距离调节越沟宽度;
H——改变起重气垫的充气程度调节越障高度。
图 B.5 可调越障越沟测试装置示意图
附录 C (资料性)
地面废墟搜索机器人性能测试结果可参考表 C.1 填写。
| 序号 | 测试指标 | 测试结果 | |
| 1 | 移动性能 | 通行入口 | 通过0.4m×0.4m:☐是,最小通行入口尺寸____;☐否通过次数:____次 |
| 2 | 行走能力 | ☐废墟环境: ☐专门的移动性能测试环境:行走距离____m(不小于6m);行走时间____s;最大行走速度____m/s瓦砾路面行走距离____m;行走时间____s;最大行走速度____m/s波浪路面行走距离____m;行走时间____s;最大行走速度____m/s侧坡路面行走距离____m;行走时间____s;最大行走速度____m/s | |
| 3 | 爬楼梯能力 | 连续爬上楼梯台阶最大数量:____节;时间____s台阶尺寸:____×____(踏面宽×踢面高,单位:m)连续爬下楼梯台阶最大数量:____节;时间____s台阶尺寸:____×____(踏面宽×踢面高,单位:m) | |
| 4 | 爬坡角度 | 坡面材质:____;爬坡长度____m;爬坡高度____m;时间____s爬坡角度不小于30°:☐是;☐否最大爬坡角度:____° | |
| 5 | 越障高度 | 越过0.25m:☐是,最大越障高度____m,时间____s;☐否 | |
| 6 | 越沟宽度 | 越过0.2m:☐是,最大水平宽度____m,时间____s;☐否 | |
| 7 | 作业性能 | 准备时间 | ____s |
| 8 | 持续工作时间 | ____h(精确至0.1h) | |
| 9 | 故障修复时间 | ____h(精确至0.1h);故障类型:____☐未出现故障 | |
| 10 | 信息获取能力 | ☐声音:____;☐图像:____☐受困者位置:____;☐受困者状态:____☐气体:____;☐其他:____存储能力:☐有;☐无 ☐实时显示:☐有;☐无回放能力:☐有;☐无 | |
| 11 | 搜索准确率 | 布设目标数____个;搜索目标数____个;准确率____% | |
| 12 | 定位误差 | 定位位置与目标实际位置间的直线距离平均值____m | |
| 13 | 通信性能 | 遥控控制距离 | ____m(精确至0.1m) |
| 14 | 数据传输能力 | 距离:____m(精确至0.1m);速率:____kbps | |
表 C.1 (续)
| 序号 | 测试指标 | 测试结果 | |
| 15 | 安全性能 | 异常报警能力 | ☐有;☐无 |
| 16 | 应急保护能力 | ☐有;☐无 | |
| 机器人名称及编码:____研制或生产单位:____控制方式:____测试地点:____测试时间:____操作人员:____记录人员:____测试温度:____测试湿度:____测试环境:☐层叠式废墟;☐整体倾斜式废墟;☐局部倾斜式废墟;☐其他废墟环境:____;☐专门的移动性能测试环境 | |||
| 注:测试结果部分单元格中可依据实际测试次数增加行,以便记录多次测量结果。 | |||
附录 D (资料性)
D. 1 概述
本附录给出了测试报告结构和内容的指导建议。
D. 2 第一章测试对象
本章包含了所测试的地面废墟搜索机器人的主要信息,包含生产厂家、具备功能、关键结构、应用场景、已开展测试项和测试结果等。
D. 3 第二章测试环境
本章主要包含本文件第 4 章中所描述的测试环境与装置:
a)测试环境所构建的典型废墟情况;
b) 测试环境安全评估情况;
c)测试环境提供的测试条件;
d) 测试装置布设情况;
e)各测试装置参数;
f)测试时的天气、温度、湿度等环境条件。
D. 4 第三章测试过程
本章主要包含本文件第 5 章中所描述的测试项目与方法:
a)测试对象状态;
b) 每项指标测试流程及次数;
c)测试及记录等人员说明。
D. 5 第四章测试结果
本章主要包含测试结果及说明:
a)测试结果本身;
b) 中间结果或解释;
c)测试期间使用工具的说明。
D. 6 附件
本章主要包含必要的支持信息,如测试原始记录、测试现场影像等。
参考文献
[1] GB/T 4797.1—2018 环境条件分类 自然环境条件 温度和湿度
[2] GB/T 12643—2025 机器人 词汇
[3] GB/T 20867.1—2024 机器人 安全要求应用规范 第1部分:工业机器人
[4] GB/T 29428.1—2012 地震灾害紧急救援队伍救援行动 第1部分:基本要求
[5] GB/T 29428.2—2014 地震灾害紧急救援队伍救援行动 第2部分:程序和方法
[6] GB/T 36321—2018 特种机器人 分类、符号、标志
[7] GB/T 50002—2013 建筑模数协调标准
[8] GB 50352—2019 民用建筑设计统一标准
评论