


前言
本文件按照 GB/T 1.1—2020《标准化工作导则 第1部分:标准化文件的结构和起草规则》的规定起草。
本文件代替 YY/T 1601—2018《超声骨组织手术设备》,与 YY/T 1601—2018相比,除结构调整和编辑性改动外,主要技术变化如下:
更改了“液体流量”的要求(见4.14,2018年版的4.14);
删除了“噪声”的要求和试验方法(见2018年版的4.15和5.15);
增加了“骨组织去除速率”的要求和试验方法(见4.15和5.15);
增加了“软组织损伤”的要求和试验方法(见4.16和5.16);
增加了“超声振动引起的最大尖端转角”的要求和试验方法(见4.17和5.17);
增加了“机械摆动引起的最大尖端转角”的要求和试验方法(见4.18和5.18);
删除了“环境试验”的要求和试验方法(见2018年版的4.18和5.18);
更改了“主声输出面积”的试验方法(见5.12,2018年版的5.12);
更改了“次级横振声输出面积”的试验方法(见5.13,2018年版的5.13);
删除了“检验规则”的要求(见2018年版的第6章);
删除了“标志和使用说明书”的要求(见2018年版的第7章)。
请注意本文件的某些内容可能涉及专利。本文件的发布机构不承担识别专利的责任。
本文件由国家药品监督管理局提出。
本文件由全国医用电器标准化技术委员会医用超声设备分技术委员会(SAC/TC 10/SC 2)归口。
本文件起草单位:湖北省医疗器械质量监督检验研究院、北京水木天蓬医疗技术有限公司、北京速迈医疗科技股份有限公司。
本文件主要起草人:吴成志、战松涛、张毓笠、王志俭、蒋时霖、徐扬、林森、李思进、戴志凌、罗晓宁、李婧。
本文件及其所代替文件的历次版本发布情况为:
2018年首次发布为 YY/T 1601—2018;
本次为第一次修订。
超声骨组织手术设备
1 范围
本文件规定了超声骨组织手术设备(以下简称“设备”)的要求,描述了相应的试验方法。
本文件适用于超声骨组织手术设备
本文件不适用于去除牙齿上斑块和结石的超声洁牙设备。
2 规范性引用文件
下列文件中的内容通过文中的规范性引用而构成本文件必不可少的条款。其中,注日期的引用文件,仅该日期对应的版本适用于本文件;不注日期的引用文件,其最新版本(包括所有的修改单)适用于本文件。
GB 9706.1 医用电气设备 第1部分:基本安全和基本性能的通用要求
YY 9706.102 医用电气设备 第1-2部分:基本安全和基本性能的通用要求 并列标准:电磁兼容 要求和试验
YY/T 0644—2008 超声外科手术系统基本输出特性的测量和公布
3 术语和定义
YY/T 0644—2008界定的以及下列术语和定义适用于本文件。
3.1
超声骨组织手术设备 ultrasonic surgical equipment for osseous tissue
利用电致伸缩效应或磁致伸缩效应,将电能转换为机械能,通过变幅杆作用于骨组织、牙齿、骨替代材料等进行切割、整形、破碎等的手术设备。
注:超声频率一般在20 kHz~60 kHz。
3.2
最大尖端转角 maximum tip rotation angle
对于具有扭转运动的刀具,刀具尖端围绕刀具轴心线转动的最大角度。
4 要求
4.1 外观与结构
4.1.1 设备的外壳应无机械损伤、锈蚀,面板上的文字、标志应牢固、清晰可见。
4.1.2 设备的塑料件应无起泡、开裂、变形及灌注物溢出现象。
4.1.3 设备的操作和调节机构应灵活、可靠,紧固件无松动现象。
4.1.4 液体管路应无渗漏。
4.2 显示及控制
设备应具备功能状态的设定、控制、显示和(或)指示,可以设定或调节输出参数。
4.3 尖端主振幅
刀具尖端的尖端主振幅及偏差应符合制造商的公布值。
4.4 尖端横向振幅
刀具尖端的尖端横向振幅及偏差或尖端横向振幅的最大值应符合制造商的公布值。
注:尖端横向振幅也可以设计为参与骨组织的切割等。
4.5 激励频率
每个超声手持部件的激励频率误差应不超过制造商公布值的±15%。
4.6 尖端振动频率
每个超声手持部件的每种类型尖端的振动频率误差应不超过制造商公布值的±15%
4.7 导出的输出声功率
每个超声手持部件的每种类型尖端的导出的输出声功率应符合制造商的公布值。
4.8 占空比
尖端主振幅如有调制,其占空比或占空比的范围应符合制造商的公布值
4.9 静态(空载)电功率
静态(空载)电功率应小于制造商公布的每个超声手持部件的静态(空载)电功率最大值
4.10 最大电功率
实测最大电功率应小于制造商公布的每个超声手持部件的最大电功率值
4.11 功率储备指数
功率储备指数应符合制造商的公布值。
4.12 主声输出面积
如适用,每种类型尖端的主声输出面积应符合制造商的公布值。
4.13 次级横振声输出面积
如适用,每种类型尖端的次级横振声输出面积应符合制造商的公布值
4.14 液体流量
液体流量误差应不超过制造商公布值的±20%。
4.15 骨组织去除速率
如适用,骨组织去除速率应不小于制造商的公布值。
4.16 软组织损伤
使用过程中刀具短时间内与血管类软组织轻微接触不会造成明显破坏。
4.17 超声振动引起的最大尖端转角
如适用,由超声振动引起的刀具最大尖端转角及偏差应符合制造商的公布值。
4.18 机械摆动引起的最大尖端转角
如适用,由机械摆动引起的刀具最大尖端转角及偏差应符合制造商的公布值
4.19 随附文件中应公布的特性
随附文件中应公布的特性如下:
a) 刀具尖端主振幅;
b) 刀具尖端主声输出面积;
c) 超声手持部件的激励频率;
d) 刀具尖端导出的输出声功率;
e) 系统频率控制的类型;
f) 超声手持部件/刀具尖端组合下,对应于基准尖端主振幅状态的功率储备指数。
4.20 安全
设备的电气安全应符合 GB 9706.1的要求,电磁兼容性应符合 YY 9706.102中Ⅰ组 A 类设备或Ⅰ组B类设备的要求。
5 试验方法
5.1 外观与结构
以目力观察并操作检测,确定是否符合4.1的要求
5.2 显示及控制
以目力观察并操作检测,确定是否符合4.2的要求
5.3 尖端主振幅
按 YY/T 0644—2008中6.1规定的方法进行测量,确定是否符合4.3的要求。
5.4 尖端横向振幅
按 YY/T 0644—2008中6.2规定的方法进行测量,确定是否符合4.4的要求。
5.5 激励频率
按 YY/T 0644—2008中6.3.1规定的方法进行测量,确定是否符合4.5的要求。
5.6 尖端振动频率
按 YY/T 0644—2008中6.4规定的方法进行测量,确定是否符合4.6的要求。
5.7 导出的输出声功率
按 YY/T 0644—2008中6.5.1规定的方法进行测量,确定是否符合4.7的要求。
5.8 占空比
按 YY/T 0644—2008中6.8规定的方法进行测量,确定是否符合4.8的要求。
5.9 静态(空载)电功率
按 YY/T 0644—2008中6.9规定的方法进行测量,确定是否符合4.9的要求。
5.10 最大电功率
按 YY/T 0644—2008中6.10规定的方法进行测量,确定是否符合4.10的要求。
注:模拟的尖端负载可使用骨骼近似物,如酚醛塑料等。
5.11 功率储备指数
按 YY/T 0644—2008中6.13规定的方法进行测量,确定是否符合4.11的要求。
5.12 主声输出面积
主声输出面积方法如下:
a) 对于符合 YY/T 0644—2008中6.11规定的形状,按 YY/T 0644—2008中6.11规定的方法进行测量,确定是否符合4.12的要求;
b) 对于规则形状,依据 YY/T 0644—2008中3.9的定义,对形状尺寸进行测量,根据形状面积公式计算投影面积,确定是否符合4.12的要求;
c) 对于非规则形状,依据 YY/T 0644—2008中3.9的定义,可将主声输出方向正对光学影像传感器,对焦光学传感器至主声输出投影轮廓处,使用面积测量软件连接轮廓各边界点形成闭合曲线,对闭合曲线的面积进行计算,确定是否符合4.12的要求。
5.13 次级横振声输出面积
次级横振声输出面积方法如下:
a) 对于符合 YY/T 0644—2008中6.12规定的形状,按 YY/T 0644—2008中6.12规定的方法进行测量,确定是否符合4.13的要求;
b) 对于规则形状,依据 YY/T 0644—2008中3.15的定义,对形状尺寸进行测量,根据形状面积公式计算投影面积,确定是否符合4.13的要求;
c) 对于非规则形状,依据 YY/T 0644—2008中3.15的定义,可将次级横振声输出方向正对光学影像传感器,对焦光学传感器至次级横振声输出投影轮廓处,使用面积测量软件连接轮廓各边界点形成闭合曲线,对闭合曲线的面积进行计算,确定是否符合4.13的要求。
5.14 液体流量
按制造商的规定,测量刀具尖端出水口处液体的流量:如流量控制为分挡控制,测量其最高挡、中间挡和最低挡的流量;如流量控制为连续控制,测量其20%、50%和80%处的流量。确认测量值与制造商公布的标称值的偏差是否符合4.14的规定。
5.15 骨组织去除速率
按产品随附文件的操作要求,将刀具正确安装在手柄上,按随附文件中规定的切削方法以最高功率挡位对符合 ASTM F 1839的要求、等级为40的硬质聚氨酯泡沫塑料模拟骨骼进行切削。切削时应给予刀具足够的下压力以保证切削顺利,压力值和切削的速度由制造商自行规定。试验时应避免将模拟骨骼切断。切削后测量单位时间的去除体积,应测量3次,取平均值,单位为 mm3/s ,观察其结果是否符合4.15的要求。
5.16 软组织损伤
按产品随机文件的操作要求,将刀具正确安装在手柄上,将主机设置于最高功率挡位。选择一个直径10 cm 左右的容器,装满水后,将厚度为 0.1 mm 的基于聚酯的热塑性聚氨酯弹性橡胶(聚酯型TPU)薄膜固定于容器口,薄膜表面应无皱褶,薄膜与水之间无气体。将治疗尖端置于测试薄膜并与薄膜刚好接触,输出超声时间不低于10 s,目测薄膜是否破裂,确认是否符合4.16的要求。
5.17 超声振动引起的最大尖端转角
使光学显微镜正对刀具轴心线,聚焦在距刀具尖端1.0 mm 的范围内的某一末端上,并用光束照亮。当超声输出时,该点的轨迹是一条弧线。记录弧线的长度,根据公式(1)计算刀具轴向运动截面上的光点运动宽度,然后根据公式(2)计算尖端转角,见图1。
w = L × sin θ(1)
w ——— 刀具轴向运动截面上的光点运动宽度,单位为毫米(mm);
L 光点轨迹的弧长,单位为毫米(mm);
θ 显微镜中观察到的光点轨迹与刀具尖端轴线的夹角,单位为度()
α =2 × sin-1 w/2r(2)
α 尖端转角,单位为度(°);
r 刀具上光点处的半径,单位为毫米(mm)。
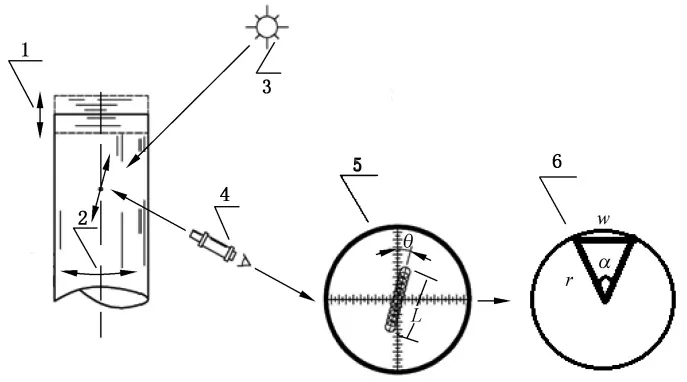
标引序号说明:
1———主尖端振动偏移方向;
2———刀头往复扭转方向;
3———光束;
4———显微镜;
5——— 显微镜视图;
6———刀头轴向运动截面。
图 1 超声振动引起的最大尖端转角的测量图示
5.18 机械摆动引起的最大尖端转角
使光学显微镜聚焦在距刀具尖端1.0 mm 的范围内的某一末端上,并用光束照亮。当超声输出时,该点的轨迹形成矩形光亮区。记录摆动方向的矩形边长,该边长即为刀具轴向运动截面上的光点运动宽度。根据公式(2)计算尖端转角,见图2。
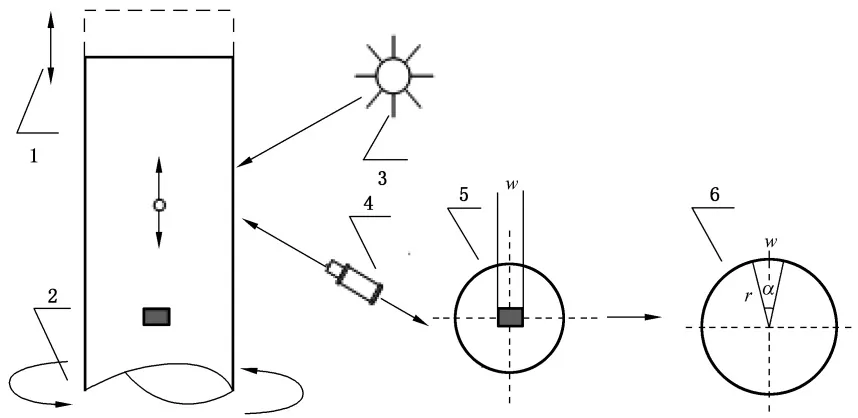
标引序号说明:
1———主尖端振动偏移方向;
2———刀头往复扭转方向;
3———光束;
4———显微镜;
5———显微镜视图;
6———刀头轴向运动截面。
图 2 机械摆动引起的最大尖端转角的测量图示
5.19 随附文件中应公布的特性
查阅随附文件,确认是否符合4.19的要求
5.20 安全
按照 GB 9706.1和 YY 9706.102中规定的方法进行检测。
评论