


前言
本文件按照 GB/T 1.1—2020《标准化工作导则 第1部分:标准化文件的结构和起草规则》的规定起草。
请注意本文件的某些内容可能涉及专利。本文件的发布机构不承担识别专利的责任。
本文件由中国机械工业联合会提出。
本文件由全国机器人标准化技术委员会(SAC/TC 591)和全国智能技术社会应用与评估基础标准化工作组(SWG 35)归口。
本文件起草单位:中国机械工业联合会、北京机械工业自动化研究所有限公司、中国软件评测中心(工业和信息化部软件与集成电路促进中心)、遨博(北京)智能科技股份有限公司、中移物联网有限公司、中国电子技术标准化研究院、安徽工程大学、埃夫特智能机器人股份有限公司、杭州海康机器人股份有限公司、上海电器科学研究院、纳恩博(北京)科技有限公司、北京人形机器人创新中心有限公司、沈阳新松机器人自动化股份有限公司、七腾机器人有限公司、福建汉特云智能科技有限公司、北京理想汽车有限公司、中汽院(重庆)机器人检测技术有限公司、北京极智嘉科技股份有限公司、佗道医疗科技有限公司、深圳云天励飞技术股份有限公司、北京银河通用机器人股份有限公司、北京小米机器人技术有限公司、上海机器人产业技术研究院有限公司、北京云迹科技股份有限公司、上海归墟机器人科技有限公司、蚂蚁科技集团股份有限公司、亿嘉和科技股份有限公司、清能德创电气技术(北京)有限公司、云深处科技股份有限公司、首都师范大学、苏州大学、中广核检测技术有限公司、北京戴纳实验科技股份有限公司、上海蚂蚁灵波科技有限公司、莱茵技术监督服务(广东)有限公司、北京赛昇认证服务有限公司、央迈(厦门)具身智能科技有限公司、重庆科创职业学院、重庆邮电大学、苏州职业技术大学、重庆凤凰技术有限公司、上海浩海星空机器人有限公司、润泽科技发展有限公司、清华大学。
本文件主要起草人:杨书评、李金村、雷蕾、陈丹、巩潇、朱志昆、兰俊杰、李佳、徐锋、许卓、全建斌、王相博、秦修功、李梦玮、陈勇源、秦基伟、杨豪、张驰、邢琳、梁学修、袁望坦、全琪、张锋、朱冬、林军、邹映雪、李本旺、黄田恬、王茂林、李洪波、鲁鑫、许军亮、尹志昂、袁杰、张辉、贾世坤、朱晓鹏、支涛、叶宝华、孙一宸、牟金平、郭智慧、陆志军、王健、丰文国、邵振洲、邹翼波、吴健荣、龚汉越、王帅、张倩、朱乾勇、张丽萍、罗艺、左巍、李广胜、曹战勇、邓昌义、许杰焜、邓文亮、罗久飞、王仁忠、张勇、黄婷、许艳英、肖礼波、许春韶、周超男、汝鹏。
机器人产品标识码
1 范围
本文件确立了机器人产品标识码的编制原则,规定了标识码编码规则、标识方式和标识位置的要求。本文件适用于机器人产品的标识。
2 规范性引用文件
下列文件中的内容通过文中的规范性引用而构成本文件必不可少的条款。其中,注日期的引用文件,仅该日期对应的版本适用于本文件;不注日期的引用文件,其最新版本(包括所有的修改单)适用于本文件。
GB/T 12643 机器人 词汇
GB/T 18347 128 条码
GB/T 29768 信息技术 射频识别 800/900 MHz 空中接口协议
GB/T 33746.1 近场通信(NFC)安全技术要求 第1部分:NFCIP⁃1 安全服务和协议
GB/T 33746.2 近场通信(NFC)安全技术要求 第2部分:安全机制要求
ISO/IEC 15415 自动识别和数据采集技术 条码符号印制质量测试规范 二维条码符号(Auto matic identification and data capture techniques—Bar code symbol print quality test specification—Two ⁃ dimensional symbols)
ISO/IEC 15416 自动识别和数据采集技术 条码符号印制质量测试规范 一维条码符号(Automatic identification and data capture techniques—Bar code print quality test specification—Linear symbols)
ISO/IEC 16022 信息技术 自动识别与数据采集技术 数据矩阵码条码码制规范(Information technology—Automatic identification and data capture techniques—Data Matrix bar code symbology specification)
ISO/IEC 18004 信息技术 自动识别与技术采集技术 快速响应矩阵码条码码制规范(Informa tion technology—Automatic identification and data capture techniques—QR code bar code symbology speci fication)
3 术语和定义
GB/T 12643 界定的以及下列术语和定义适用于本文件。
3.1
机器人 robot
具有一定自主能力,执行运动、操作或定位的可编程机构。
注 1:机器人包括控制系统。
注 2:机器人机械结构示例为操作机、移动平台和可穿戴机器人。
[来源:GB/T 12643—2025,3.1]
3.2
工业机器人 industrial robot
自动控制且可重复编程的多用途操作机,能对三个或更多的轴编程,能固定在某一位置或固定在移动平台上,在工业自动化中使用。
注 1:工业机器人包括:
操作机,由机器人控制器控制的机器人致动器;
机器人控制器;
对机器人进行示教和/或编程的方法,包括任何通信接口(硬件和软件)。
注 2:工业机器人包括运动学解决方案中所集成的任何辅助轴。
注 3:工业机器人包括移动机器人的操作部分。移动机器人由移动平台与集成移动平台上的操作机组成。
[来源:GB/T 12643—2025,3.6]
3.3 服务机器人 service robot
个人使用或专业用途下,为人类或设备完成有用任务的机器人。
注 1:个人用途的任务包括物品的处理或提供、运输、身体的支撑、提供指引或信息、梳理、烹饪和食物处理,以及清洁。
注 2:专业用途的任务包括检查、监控、处理物品、人员运输、提供指导或信息、烹饪和食品处理,以及清洁。
[来源:GB/T 12643—2025,3.7]
3.4 人形机器人 humanoid robot
具有躯干、头和肢体,外观和动作与人类相似的机器人。
注:不包括玩具。
[来源:GB/T 12643—2025,4.15.5,有修改]
3.5 可穿戴机器人 wearable robot
在使用过程中附着在人身上并由人携带,为补充或增强个人能力提供一种辅助力量的机器人。
[来源:GB/T 12643—2025,4.17]
3.6 标识码 identification code
符合特定编码规则,用于标识机器人整机产品身份的代码。
3.7 制造商 manufacturer
生产商 producer
颁发机器人出厂合格证或产品一致性证明并承担机器人产品责任和标识码唯一性责任的厂商和公司。
注 1:制造商(生产商)包括自己设计、生产产品或委托他人设计、生产产品的厂商和公司。
注 2:与装配厂的所在位置无关。
3.8 装配厂 assembly plant
机器人制造厂标识机器人产品标识码的生产厂。
3.9 校验位 check digit
用于校验机器人识别代号誊写准确性的一位数字或字母 X。
3.10 授权机构 authorized organization
经国家机器人主管部门授权,承担机器人制造商代码分配和管理工作的机构。
4 缩略语
下列缩略语适用于本文件。
NFC:近场通信(Near Field Communication)
QR Code:快速响应矩阵码(Quick Response Code)
RIN:机器人产品标识码(Robot Identification Number)
RFID:射频识别(Radio Frequency Identification)
SCARA:选择顺应性装配机器手臂(Selective Compliance Assembly Robot Arm)
SE:安全元件(Secure Element)
WLAN:无线局域网(Wireless Local Area Network)
5G:第五代移动通信技术(5th Generation Mobile Communication Technology)
5 产品标识码编制原则
机器人产品标识码编制的主要原则包括:
a) 唯一性:一机一码,每个机器人产品编码唯一;
b) 稳定性:标识码一经分配,其基本特征未发生变化,就保持不变;
c) 可扩展:能满足管理和实际应用的新需求。
6 产品标识码编码规则
6.1 产品标识码构成
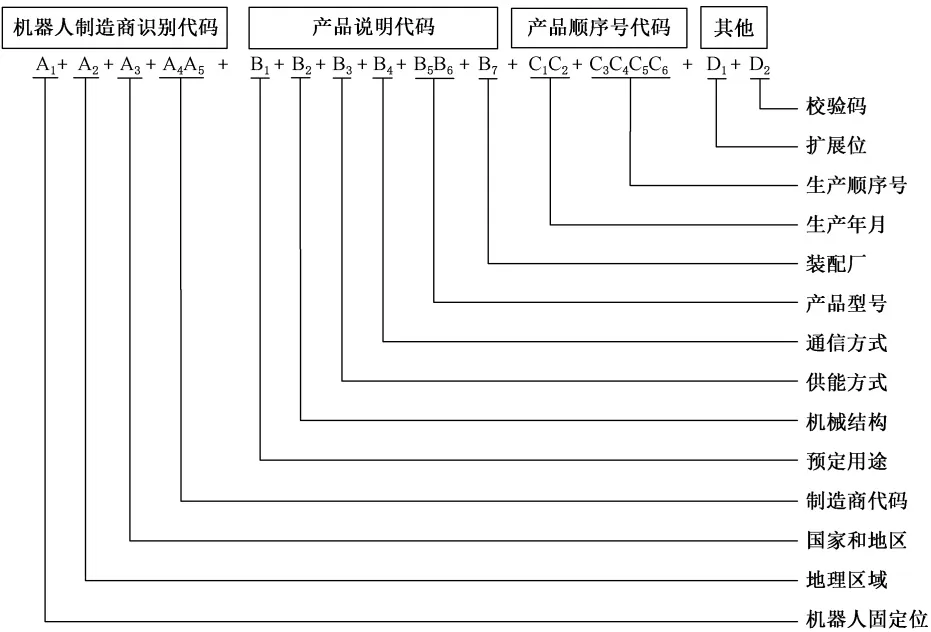
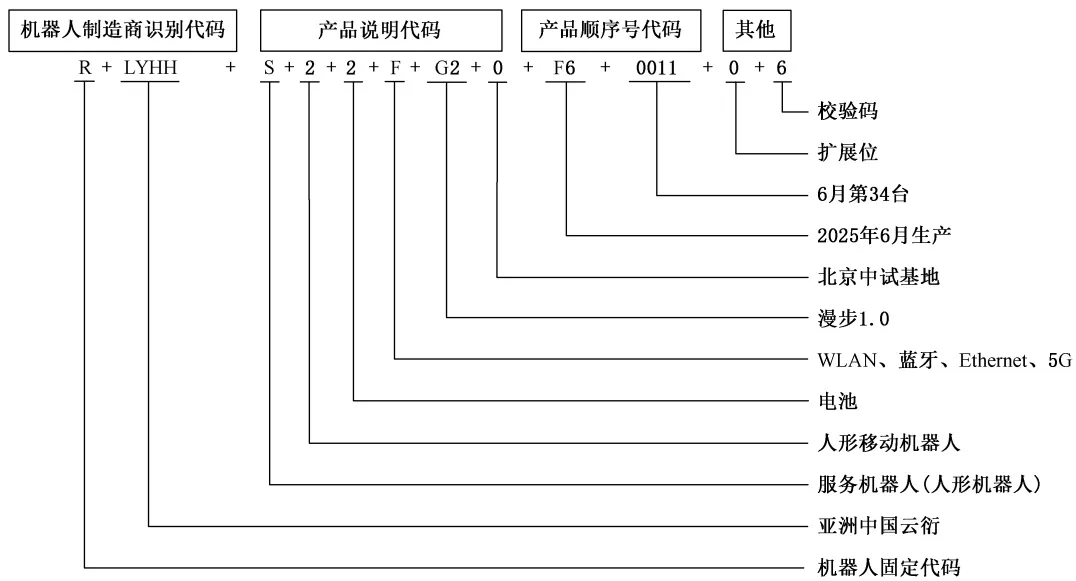
机器人产品标识码(RIN)由机器人制造商识别代码、产品说明代码、产品顺序号代码及其他(扩展位和校验码)四部分组成,共二十位字符,RIN 构成见图 1。四个部分的每个字符应从数字(0~9)以及大写字母(A~Z,其中 I、O 和 Q 不应选用)中选取并进行组合,组合的形式可以是数字、大写字母、数字和大写字母的组合。
6.2 机器人制造商识别代码
6.2.1 通则
机器人制造商识别代码是 RIN 的第一部分(RIN 的第一位~第五位),由五位固定长度字符 A1simA5
组成,机器人制造商应向国家行业主管部门授权机构申请机器人制造商识别代码,授权机构可为机器人制造商分配一个或多个机器人制造商识别代码。
6.2.2 机器人固定位
机器人制造商识别代码的第一位字符 A1 (RIN) 的第一位)为机器人固定位,用“R”固定字符标识“机器人”。
6.2.3 产品地理区域及国别和地区代码
机器人制造商识别代码的第二位字符 A2 (RIN) 的第二位)由授权机构预先分配,用于标明一个地理区域的字母和数字字符,根据预期的需求,可为一个地理区域分配一个或多个字符。
机器人制造商识别代码的第三位字符 A( RIN 的第三位)由授权机构预先分配,用于标明一个具体地理区域内的一个国家或地区的字母和数字字符,根据预期的需求,可为一个国家和地区分配一个或多个字符。通过 A A 字符的组合使用确保对某个国家或地区的唯一识别,其中分配给亚洲中国的字符组合为 C0~C9、CA~CZ、L0~L9、LA~LZ、H0~H9、HA~HZ。产品地理区域及国别和地区代码应按照附录 A 中表 A.1 的规定。
6.2.4 制造商代码
机器人制造商识别代码的第四和第五位字符 A4A5 (RIN 的第四位~第五位)由授权机构分配,用于标明具体机器人制造商的字母或者数字字符,通过 A1A2A3A4A5 字符的组合使用确保对机器人制造商的唯一识别。机器人制造商识别代码的申请表应按照表 A.2 的要求。
6.3 产品说明代码
6.3.1 概述
产品说明代码是 RIN 的第二部分(RIN 的第六位~第十二位),由七位固定长度字符 B1simB
7 组成,包括机器人预定用途代码、机械结构代码、供能方式代码、通信方式代码、产品型号代码和装配厂代码。
6.3.2 预定用途代码
产品说明代码第一位字符 B1(RIN) 的第六位)根据机器人产品预定用途进行编制,机器人预定用途代码应符合表 1 的规定。
| 序号 | 预定用途 | 采用代码 | 示例a |
| 1 | 工业机器人 | M | 点焊机器人、弧焊机器人等 |
| 2 | 服务机器人 | S | 个人/家庭服务、公共服务等 |
| 3 | 特种机器人 | T | 应急救援与公共安全等 |
| 4 | 其他 | W | 除工业、服务和特种以上三类之外 |
| a仅给出每类机器人的示例,机器人预定用途的详细分类见GB/T 39405。 | |||
6.3.3 机械结构代码
产品说明代码第二位字符 B2(RIN) 的第七位)是机器人机械结构分类代码,机械结构代码应符合表 2的规定。
| 机械 | 采用代码 | 示例 |
| 固定操作机 | 0 | 直角坐标(笛卡尔坐标)、SCARA 多关节、圆柱坐标、极坐标(球坐标)、并联和其他机械结构等 |
| 非人形移动机器人 | 1 | 轮式移动机器人、履带式移动机器人、四足/多足机器人、水面或水下移动机器人、蠕动/爬行移动机器人、挂轨移动机器人等 |
| 人形移动机器人 | 2 | 腿式人形机器人、轮式人形机器人等 |
| 可穿戴机器人 | 3 | 下肢、上肢、全身、手部/腕部、躯干/腰部、柔性等 |
| 其他 | 4 | 软体/仿生机器人等 |
6.3.4 供能方式代码
产品说明代码第三位字符 B( RIN 的第八位)根据机器人供能方式分类,供能方式代码应符合表 3的规定。供能方式分为电网供电、电池和其他三类,根据设备实际搭载的供能方式,对照固定顺序生成3 位二进制组合编码(为 1 时,表示设备具备该类供能方式,为 0 时,表示不具备),再将 3 位二进制转换为十进制数,对照表 3 编码字符进行取值。
三类供能方式在 3 位二进制中的固定位序为(从高位到低位):电网供电、电池、其他。各类含义如下:
a) 电网供电:机器人通过工频交流电网(单相 220 V 或三相 380 V)直接供电;
b) 电池:机器人搭载各类化学电源作为主要或备用电源,包括可充电电池(锂离子电池、镍氢电池、铅酸蓄电池等)和燃料电池(氢燃料电池、甲醇燃料电池等);
c) 其他:机器人采用上述两类之外的供能方式,如可再生(太阳能、风能等)、无线感应充电、化学燃料(如柴油等)、核能、超级电容等。
| 供能方式组合 | 3位二进制 | 十进制 | 编码 |
| 其他 | 001 | 1 | 1 |
| 电池 | 010 | 2 | 2 |
| 电池+其他 | 011 | 3 | 3 |
| 电网供电 | 100 | 4 | 4 |
| 电网供电+其他 | 101 | 5 | 5 |
| 电网供电+电池 | 110 | 6 | 6 |
| 电网供电+电池+其他 | 111 | 7 | 7 |
示例 1:某工业机器人仅通过工频交流电网(电网供电)供电,3 位二进制为 100,十进制为 4,供能方式编码为 4。
示例 2:某移动服务机器人同时具备电网供电充电和锂电池(电池)两种供能方式,3 位二进制为 110,十进制为 6,供能方式编码为 6。
示例 3:某特种机器人搭载电池,配备太阳能辅助供电(其他),3 位二进制为 011,十进制为 3,供能方式编码为 3。
示例 4:某人形机器人同时具备电网供电、电池和其他三类供能方式,3位二进制为 111,十进制为 7,供能方式编码为 7。
6.3.5 通信方式代码
产品说明代码第四位字符 B4(RIN) 的第九位)代表机器人通信方式分类,通信方式代码按表 4 的规定。统一划定有线、WLAN、蜂窝通信和其他四类机器人通信方式,根据设备实际搭载的通信方式,对照固定顺序生成 4 位二进制组合编码(为 1 时,表示设备具备该类通信方式,为 0 时,表示不具备),再将4 位二进制转换为十进制数,对照表 4 的编码字符集进行取值。
| 通信方式组合 | 4位二进制 | 十进制 | 编码 |
| 不支持通信 | 0000 | 0 | 0 |
| 其他 | 0001 | 1 | 1 |
| 蜂窝 | 0010 | 2 | 2 |
| 蜂窝+其他 | 0011 | 3 | 3 |
| WLAN | 0100 | 4 | 4 |
| WLAN+其他 | 0101 | 5 | 5 |
| WLAN+蜂窝 | 0110 | 6 | 6 |
| WLAN+蜂窝+其他 | 0111 | 7 | 7 |
| 有线 | 1000 | 8 | 8 |
| 有线+其他 | 1001 | 9 | 9 |
| 有线+蜂窝 | 1010 | 10 | A |
| 有线+蜂窝+其他 | 1011 | 11 | B |
| 有线+WLAN | 1100 | 12 | C |
| 有线+WLAN+其他 | 1101 | 13 | D |
| 有线+WLAN+蜂窝 | 1110 | 14 | E |
| 有线+WLAN+蜂窝+其他 | 1111 | 15 | F |
示例 2:某物流搬运机器人搭载蜂窝通信,并配备蓝牙通信(其他)作为补充,4 位二进制为 0011,十进制为 3,通信方式编码为 3。
示例 3:某商用接待服务机器人具备 WLAN 与蜂窝通信,并配备星闪(其他)作为短距离补充通信通道,4 位二进制为0111,十进制为 7,通信方式编码为 7。
示例 4:某应急勘探特种机器人同时具备有线、WLAN、蜂窝、其他四类通信方式,4 位二进制为 1111,十进制为 15,通信方式编码为 F。
6.3.6 产品型号代码
产品说明代码第五和第六位字符 B5B6 (RIN 的第十位和第十一位)为产品型号代码,共两位,由机器人制造商自行编制。
示例 1:12,“1”代表负载为 4 kg,“2”代表臂展为 0.5 m。
示例 2:A3,“A” ”代表 10 kg 产品系列,“3”代表产品系列里的第 3 种机器人。
6.3.7 装配厂代码
产品说明代码第七位字符 B(7 RIN 的第十二位)为装配厂代码,共一位,由机器人制造商根据实际情况自行编制。
示例 1:0 表示北京 XX 装配厂。
示例 2:1 表示上海 XX 装配厂。
6.4 产品顺序号代码
6.4.1 概述
产品顺序号代码是 RIN 的第三部分,由六位固定长度字符 C1simC6 组成(RIN 的第十三位~第十八位),产品顺序号代码包括生产年月和生产顺序号两部分。
6.4.2 生产年月代码
产品顺序号代码第一位和第二位字符 C1C2 (RIN 的第十三位和第十四位)为生产年月,共两位,第一位表示年份,年份代码应按照附录 B 中表 B.1 的规定(30 年循环一次);第二位表示月份,以十六进制数值表示,应按照附录 B 中表 B.2 的规定。
6.4.3 生产顺序号代码
产品顺序号代码第三位~第六位字符 C3simC6(RIN) 的第十五位~第十八位)为生产顺序号,共四位。按照机器人产品生产顺序从 0000 开始分配,最高到 ZZZZ。
6.5 扩展位和校验码
6.5.1 扩展位
扩展位 D( RIN 的第十九位)共一位字符,用于 RIN 体系的功能预留和后续拓展。扩展位的取值规则应按照相关管理要求执行;在无特定扩展要求时,扩展位应取值为“0”。
6.5.2 校验码
校验位 D2(RIN) 的第二十位)为产品标识码末位的校验字符,用于校验产品标识码的有效性。校验位字符应从阿拉伯数字(0~9)以及字母 X 中选取。校验位的计算方法应符合附录 C 的要求。
6.6 示例
工业机器人产品标识码示例见附录 D;人形机器人产品标识码示例见附录 E。
6.7 备案
机器人制造商识别代码、产品说明代码两部分应向国家行业主管部门授权机构申请,经批准、备案后可在机器人上使用。
7 标识方式
7.1 通则
RIN 应具有数字存储标识、供人识读标识和机器识读标识。多种标识形式对应的机器人产品信息应一致。
7.2 数字存储标识
采用数字存储方式进行标示时应满足以下要求:
a) 固化于产品核心电子控制单元的非易失性存储区域,或采用独立的安全存储芯片、安全元件(SE)等作为数字存储标识的载体,并保障标识码完整真实且不可篡改;
b) 出厂最终环节完成标识写入并设置写入保护机制,电源异常、复位、固件升级时,固化标识数据不应丢失、改写;
c) 制造商提供数字存储标识码的读取方式,机器人在控制单元软件程序界面或独立软件界面中显示数字存储标识码。
7.3 供人识读标识
采用供人识读字符进行标示时满足以下要求:
a) 应清晰可见,无歧义、连续排列;
b) 宜采用直接零件标识、铭牌铆接、模压、防篡改标签等方式固定于产品本体。
7.4 机器识读标识
采用机器识读标识进行标示时满足以下要求:
a) 可选用一维条码、二维码、电子标签等识别技术;
b) 一维条码标识采用 128 条码,应符合 GB/T 18347 的要求,按照 ISO/IEC 15416 规定的检测方法,印制质量等级应大于 1.5 级;
c) 二维码标识应采用 Data Matrix 码或 QR 码;采用 Data Matrix 码应符合 ISO/IEC 16022 的要求;采用 QR 码应符合 ISO/IEC 18004 的要求;按照 ISO/IEC 15415 规定的检测方法,印制质量等级应大于 1.5 级;
d) 电子标签应具有访问控制能力,产品标识码写入后应设置为可读不可写,RFID 标签应符合GB/T 29768 的要求,NFC 标签应符合 GB/T 33746.1 和 GB/T 33746.2 的要求。
8 标识位置
8.1 机器人外包装标识位置
RIN 宜标识在机器人外包装上,人员便于查看的位置。
8.2 机器人本体标识位置
RIN 应标识在机器人本体表面明显位置或人员便于查看的位置。具有特殊要求的机器人参考相应的国家标准和行业标准。
8.3 机器人随机文件
机器人制造商宜至少在一种随机文件中标识 RIN。
附 录 A(规范性) 产地地理区域及国别和地区代码
A.1 机器人制造商识别代码第一位和第二位分配
可参考 ISO 3780:2009,按表 A.1 的规定。
| 第一位 | 地理区域 | 国家和地区示例 |
| C~L | 亚洲 | 中国C0~C9、CA~CZ ,L0~L9、LA~LZ ,H0~H9、HA~HZ;日本J0~J9、JA~JZ |
| R~Z | 欧洲 | 德国R0~R9、RA~RZ |
| A~B | 非洲 | 南非AJ~AH |
| 1~6 | 北美洲 | 美国1A~1Z、10~19 |
| 7 | 南美洲 | 巴西7A~7J |
| 8 | 大洋洲 | 澳大利亚8A~8X |
| M~P、9~0 | 预留未分配 | 预留未分配 |
A.2 机器人制造商识别代码申请表
机器人制造商识别代码申请表填写按表 A.2 的规定。
| 序号 | 项目内容 |
| 1 | 制造商名称:曾用名称: |
| 2 | 注册地址: 邮政编码: |
| 3 | 制造商营业执照的编号及日期(附复印件) |
| 4 | 机器人品牌: |
| 5 | 曾使用的机器人制造商识别代码: |
| 6 | 负责人签名(或盖章): 日期:制造商盖章: |
| 7 | 经办人:通讯地址: 邮政编码:电话:电子信箱: |
附 录 B(规范性) 时间编码
RIN 的时间编码中的年份编码应符合表 B.1 的要求,月份编码应符合表 B.2 的要求。
| 年份 | 编码 | 年份 | 编码 | 年份 | 编码 | 年份 | 编码 |
| 2024 | E | 2034 | R | 2044 | 4 | 2054 | E |
| 2025 | F | 2035 | S | 2045 | 5 | 2055 | F |
| 2026 | G | 2036 | T | 2046 | 6 | 2056 | G |
| 2027 | H | 2037 | V | 2047 | 7 | 2057 | H |
| 2028 | J | 2038 | W | 2048 | 8 | 2058 | J |
| 2029 | K | 2039 | X | 2049 | 9 | 2059 | K |
| 2030 | L | 2040 | Y | 2050 | A | 2060 | L |
| 2031 | M | 2041 | 1 | 2051 | B | 2061 | M |
| 2032 | N | 2042 | 2 | 2052 | C | 2062 | N |
| 2033 | P | 2043 | 3 | 2053 | D | 2063 | P |
| 月份 | 1月 | 2月 | 3月 | 4月 | 5月 | 6月 | 7月 | 8月 | 9月 | 10月 | 11月 | 12月 |
| 编码 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | A | B | C |
附 录 C(规范性) 校验码
C.1 概述
RIN 校验位用于校验 RIN 的有效性,设置在 RIN 末位,校验位可以是 0~9 中任一数字或字母“X”。
C.2 字符取值规则
字符与数值对应关系见表 C.1、表 C.2。
| 数字 | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
| 对应值 | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
| 字母 | A | B | C | D | E | F | G | H | J | K | L | M |
| 对应值 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 1 | 2 | 3 |
| 字母 | N | P | R | S | T | U | V | W | X | Y | Z | |
| 对应值 | 4 | 5 | 6 | 7 | 8 | 9 | 1 | 2 | 3 | 4 | 5 |
C.3 加权系数
加权系数按表 C.3 的要求。
| 产品标识码的位置 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 |
| 对应值 | 10 | 9 | 8 | 7 | 6 | 5 | 4 | 3 | 2 | 10 |
| 产品标识码的位置 | 11 | 12 | 13 | 14 | 15 | 16 | 17 | 18 | 19 | |
| 对应值 | 9 | 8 | 7 | 6 | 5 | 4 | 3 | 2 | 10 |
C.4 加权和计算
将校验位之外的 19 位字符分别按照表 C.1、表 C.2 转换为对应值,并与表 C.3 规定的相应位置加权系数相乘,计算各位乘积之和,得到加权和。
C.5 余数计算
将加权和除以 11 并取余数,所得余数按照表 C.4 转换为校验位字符。
| 余数 | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 |
| 校验位字符 | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | X |
附 录 D(资料性) 工业机器人产品标识码示例
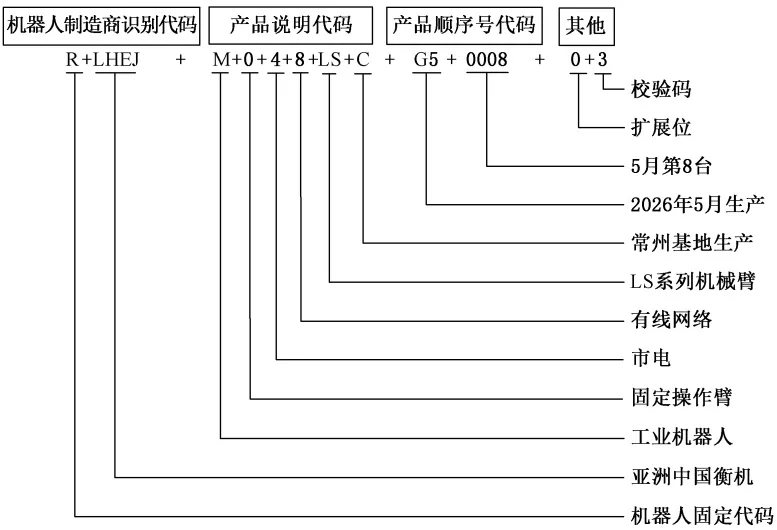
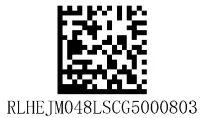
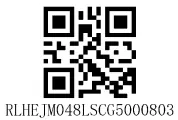
衡机(虚拟制造商名称)2026 年 5 月常州基地生产的固定 6 轴工业机器人为例,其产品标识码为:RLHEJ M048LSC G50008 03 RIN 的标识示例见图 D.1、图 D.2、图 D.3 和图 D.4。
附 录 E(资料性) 人形机器人产品标识码示例
云衍(虚拟制造商名称)人形机器人为例,其产品标识码为:
RLYHH S22FG20 F60011 06
RIN 的标识示例见图 E.1~图 E.4。
评论