


前言
本标准按照GB/T 1.1—2020《标准化工作导则 第1部分:标准化文件的结构和起草规则》的规定起草。
请注意本标准的某些内容可能涉及专利。本标准的发布机构不承担识别专利的责任。
本标准由浙江省交通运输厅提出、归口并组织实施。
本标准起草单位:杭州市地铁集团有限责任公司、中国电建集团华东勘测设计研究院有限公司、杭州杭港地铁五号线有限公司、上海勘察设计研究院(集团)有限公司、浙江省轨道交通运营管理集团有限公司、宁波市轨道交通集团有限公司、北京城建勘测设计研究院有限责任公司、杭州市勘测设计研究院有限公司、浙大城市学院、浙江省工程勘察设计院集团有限公司、浙江省工程物探勘察设计院有限公司、中铁第六勘察设计院集团有限公司。
本标准主要起草人:姜叶翔、卢建军、黄小斌、胡雷鸣、赵宁宁、苏凤阳、付国平、吴伟、周飞飞、王庆峰、羊逸君、吴敏慧、沈建军、陈友、臧建波、赵伟来、丁智、徐敏、刘军强、魏志范、钟明、黄信、赵志元、吴灿鑫、许莹莹、郑佳佳、李凯。
1 范围
本标准规定了城市轨道交通工程三维激光扫描技术的基本规定、前期准备、数据采集、数据预处理、扫描成果制作、质量控制和成果归档等要求。
本标准适用于采用架站式和移动式三维激光扫描技术对城市轨道交通设施进行检测的工作。
2 规范性引用文件
下列文件中的内容通过文中的规范性引用而构成本标准必不可少的条款。其中,注日期的引用文件,仅该日期对应的版本适用于本标准;不注日期的引用文件,其最新版本(包括所有的修改单)适用于本标准。
GB/T 4208—2017 外壳防护等级(IP代码)
GB 50157—2013 地铁设计规范
CH/T 9016—2012 三维地理信息模型生产规范
CJJ/T 8—2011 城市测量规范
3 术语和定义
下列术语和定义适用于本标准。
3.1
城市轨道交通工程 urban ra i l trans it engi neer i ng
采用专用轨道导向运行的城市公共客运系统。
注:包括地铁、轻轨、单轨、有轨电车、磁悬浮、自动导向轨道、市域(郊)快速轨道系统。
[来源:GB/T 50308—2017,2.1.1]
3.2
三维激光扫描技术 3D laser scann i ng techno l ogy
通过发射激光获取被测物体表面三维坐标、反射光强度等多种信息的非接触式主动测量技术。
[来源:CH/Z 3017—2015,3.1.1,有修改]
3.3
架站式扫描 f ixed-stat ion l aser scann i ng
在待测区域使用脚架、基座等设备,架设一次或多次三维激光扫描仪进行点云采集的作业方式。
3.4
移动式扫描 mob i l e l aser scann i ng
将三维激光扫描仪安置在移动检测车上,随移动检测车的持续行进而进行螺旋式扫描的作业方式。
3.5
点云 poi nt c loud
以离散、不规则方式分布在三维空间中的点的集合。
[来源:CH/Z 3017—2015,3.1.2]
3.6
特征点 poi nt c loud feature poi nts
在点云中便于识别选取的结构或设施角点、线状地物交叉点等。
[来源:CH/Z 3017—2015,3.1.4,有修改]
3.7
椭圆度 ova l ity
圆形隧道管片衬砌拼装成环后隧道最大与最小直径的差值与隧道设计内径的比值,以千分比表示。
[来源:GB 50446—2017,2.0.18]
3.8
限界 gauge
限定车辆运行及轨道区周围构筑物超越的轮廓线,分车辆限界、设备限界和建筑限界。
[来源:GB/T 50157—2013,2.0.6]
3.9
环间错台 step between adjacent segment r i ngs
相邻两环管片接缝处的径向错开。
3.10
接触网导高 hei ght of catenary
接触网悬挂定位点处接触线距轨顶平面的垂直高度。
3.11
标靶 target
用一定材质制作的具有规则几何形状的标志,该类标志在点云中能够很好地被识别和量测,从而可以用于点云数据质量检查及点云配准等工作。
[来源:CH/Z 3017—2015,3.1.6]
3.12
点云配准 poi nt c loud regi strat i on
把不同站点获取的点云数据变换到统一的坐标系的过程。
[来源:CH/Z 3017—2015,3.1.5]
3.13
点云点间距 poi nt c loud poi nt spac i ng
同一条点云扫描线上相邻两点间的距离。
3.14
点云线间距 poi nt c loud l i ne spaci ng
相邻两条点云扫描线之间的距离。
3.15
点云降噪 poi nt c loud noi se reduct i on
去除点云中由于外界因素(如光线、震动等)以及仪器自身的因素造成的,不可避免的粗差点的过程。
[来源:CH/Z 3017—2015,3.1.9,有修改]
4 基本规定
4.1 三维激光扫描的分级应符合表 1 的要求。
| 扫描等级 | 扫描仪标称测距精度 | 点云特征点间距中误差 | 点云最大点间距 | 扫描项目 |
| 一级 | ≤2(30m距离处) | ≤5 | ≤3 | 隧道结构相对变形、断面几何尺寸测量、接触网导高检测、限界检测、结构表观病害检测等 |
| 二级 | ≤3(30m距离处) | ≤15 | ≤10 | 结构状态普查、资产调查等 |
| 三级 | ≤5(50m距离处) | ≤50 | ≤25 | 概略位置测量、三维建模等 |
4.2 架站式和移动式三维激光扫描技术指标应满足表 2 的要求。
| 技术指标 | 架站式扫描 | 移动式扫描 |
| 工作环境温度 | 5°C~40°C | |
| 防水要求 | 不低于GB/T 4208-2017规定的IP52级 | |
| 扫描测程范围 | 最大测程不小于50m,最小测程不大于0.6m | 最小测程不大于0.6m |
| 水平扫描角度范围 | 360° | / |
| 竖向扫描角度范围 | 不低于270° | |
| 强度分辨率 | 不低于8bit | |
| 测点采集速度 | 不低于50万点/s | |
| 线频率 | 不低于50Hz | |
| 绝缘要求 | 脚架为绝缘设计 | 移动检测车行走部件两端不能导电连通 |
4.3 针对不同的适用场景,三维激光扫描项目宜根据表 3 选择。
| 序号 | 扫描项目 | 适用场景 | ||||
| 施工期检测 | 竣工验收 | 定期检测 | 保护区监测 | 应急抢险测量 | ||
| 1 | 隧道结构相对变形(收敛、椭圆度、环间错台等) | ✓ | ✓ | ✓ | ✓ | ✓ |
| 2 | 断面几何尺寸测量 | ✓ | ✓ | ○ | ✓ | ✓ |
| 3 | 限界检测 | — | ✓ | ✓ | ○ | ✓ |
| 4 | 结构表观病害检测(渗漏、缺角、掉块等) | ✓ | ✓ | ✓ | ✓ | ✓ |
| 5 | 接触网导高检测 | — | ✓ | ○ | ○ | ✓ |
| 6 | 结构状态普查、资产调查 | — | ○ | ○ | ○ | ○ |
| 7 | 概略位置测量、三维建模等 | ○ | ○ | ○ | ○ | ○ |
| 注:“✓”——应测项目,“○”——选测项目,“—”——无此检测项目。 | ||||||
4.4 三维激光扫描空间基准应符合以下要求:
a) 平面基准应采用 CGCS2000、自定义坐标系或轴线坐标系;
b) 高程基准应采用 1985 国家高程基准或自定义高程基准;
c) 时间基准应采用公元纪年,时间应采用北京时间。
4.5 城市轨道交通线路试运行前,宜采用三维激光扫描技术对轨道交通设施进行全面检测,建立结构状态的初始档案;线路运营后,宜采用三维激光扫描技术进行定期检测。
4.6 三维激光扫描仪器设备应定期检查与维护保养。
5 前期准备
5.1 技术准备与设计
5.1.1 三维激光扫描作业前宜收集以下相关资料:
a) 轨道交通结构设计图及竣工图;
b) 控制点成果;
c) 轨道交通结构的长期监测数据;
d) 岩土工程勘察报告、安全风险评估报告等其他与轨道交通结构相关的资料。
5.1.2 应结合已有资料、实地踏勘及相关技术规范,编制技术设计书。技术设计书应包括以下内容:
a) 项目概况;
b) 工作内容;
c) 技术依据;
d) 控制测量与扫描技术要求;
e) 外业扫描实施方案;
f) 内业数据处理方案;
g) 成果检核;
h) 提交的技术成果。
5.2 标靶选用及布设
5.2.1 标靶按照功能可分为公共标靶和控制点标靶,其中公共标靶用于点云配准,控制点标靶用于获取点云绝对坐标。
5.2.2 标靶按照结构可分为平面标靶和立体标靶,应选择球形、圆形、方形或多面体等形状,尺寸应根据扫描点云的密度确定。
5.2.3 标靶颜色应与现场环境形成反差。平面标靶应选用反射率差异大的材质,立体标靶应采用整体反射率大的材质。
5.2.4 标靶应选择布设在无设备遮挡、易于扫描的位置。
5.2.5 标靶样式见附录 A。
5.3 控制测量
5.3.1 当点云测量成果要求提供绝对坐标时应布设控制网,并测量控制点标靶的三维坐标。
5.3.2 控制网宜布设为永久性控制点,平面与高程控制点宜结合布设。对于贯通后或是已运营的区间线路,可采用原有的控制点;对于已经损坏、丢失或是相邻间距不满足密度要求的控制点,应进行恢复或补设。
5.3.3 控制网平面测量宜采用卫星定位测量或导线测量的方法进行施测,卫星定位的测量精度不应低于 CJJ/T 8—2011 中 4.3 三级动态卫星定位网的要求,导线测量的精度不应低于 CJJ/T 8—2011 中 4.4三级导线的要求。
5.3.4 控制网高程测量宜采用几何水准或高程导线测量的方法进行施测,几何水准精度不应低于CJJ/T 8—2011 中 5.3 四等水准的要求,高程导线测量精度不应低于 CJJ/T 8—2011 中 5.4 高程导线的要求。
5.3.5 控制点标靶的三维坐标宜采用全站仪极坐标和光电测距三角高程的方法进行测量。
6 数据采集
6.1 一般规定
6.1.1 扫描仪的存储空间及电池电量应满足作业时间需求,作业前扫描仪宜在观测环境中放置不少于10 分钟。
6.1.2 进行结构状态普查或资产调查时,宜配备照(摄)相机、卷尺等作业工具。
6.1.3 在轨行区或夜间作业时,应配备有效的照明设备。
6.1.4 外业数据采集后,应检查原始数据的完整性及有效性,并进行数据备份。
6.2 架站式扫描数据采集
6.2.1 扫描作业时,扫描仪应进行整平,且扫描仪周围不应出现干扰扫描作业的移动物体。
6.2.2 扫描等级为一级、二级时,相邻两个扫描测站之间的距离不大于 30 m,扫描等级为三级时可放宽至 50 m。
6.2.3 在管壁潮湿的区域进行扫描时,宜减小相邻测站间距离。
6.2.4 采用公共标靶进行后续点云配准时,应符合以下要求:
a) 相邻扫描测站的公共标靶数量不应少于 3 个;
b) 采用平面标靶时,激光束相对标靶平面的入射角度不应大于 50°。
6.2.5 采用扫描结构特征点用于后续点云配准时,相邻测站间的点云重叠度不宜低于 30 %。
6.2.6 当需要获取点云绝对坐标时,控制点标靶的测设应符合以下要求:
a) 在扫描范围内应均匀、成对布设控制点标靶;
b) 相邻两对控制点标靶的间距不应大于 120 m,曲线段应适当加密;
c) 控制点标靶直接布设在控制点上时,对中误差不应大于 5 mm;
d) 控制点标靶的测量应符合 5.3 的要求。
6.2.7 扫描作业应现场填写作业记录表,样式见附录 B 的表 B.1。
6.3 移动式扫描数据采集
6.3.1 扫描仪应固定在移动检测车上,激光发射线宜垂直于轨道中线。
6.3.2 当扫描影像分辨率要求不低于 5 mm 时,宜采用带有电机的匀速驱动的移动检测车。
6.3.3 点云点间距、点云线间距应满足点云分辨率的要求,点云线间距按公式(1)计算。
D = v/f(1)
式中:
D——点云线间距(m);
v —— 行车速度(m/s);
f ——扫描线频率(Hz)。
6.3.4 当需要获取点云绝对坐标时,应符合以下要求:
a) 扫描仪应集成惯性测量单元与里程计,地面及高架作业时应集成卫星定位系统;
b) 在扫描范围内应均匀、成对布设控制点标靶;
c) 控制点标靶的布设密度应根据点云精度要求及集成传感器的性能等确定;
d) 控制点标靶直接布设在控制点上时,对中误差不应大于 5 mm;
e) 控制点标靶的测量应符合 5.3 的要求。
6.3.5 扫描作业应现场填写作业记录表,样式见附录 B 的表 B.2。
7 数据预处理
7.1 架站式扫描数据预处理
7.1.1 数据预处理主要包括点云配准、点云降噪和抽稀等。
7.1.2 点云配准应符合以下要求:
a) 扫描等级为一级、二级时,应使用公共标靶进行点云配准,扫描等级为三级时可使用公共标靶或结构特征点进行点云配准;连续配准次数不应大于 4 次;
b) 使用公共标靶、结构特征点进行点云数据配准,相邻两站应采用不少于 3 个同名点建立转换矩阵进行点云配准,配准后同名点的内符合精度应不低于表1中点云特征点间距中误差的1/2。
7.1.3 点云降噪与抽稀应符合以下要求:
a) 点云数据中存在脱离扫描目标物的异常点、孤立点时,应采用滤波或人机交互进行降噪处理;
b) 点云抽稀应不影响目标物特征识别与提取,且抽稀后的点云最大点间距应符合表 1 中对应扫描等级的要求。
7.2 移动式扫描数据预处理
7.2.1 三维点云宜投影到二维平面上,以便于后续影像纠偏、断面数据的提取和结构表观病害的识别与标注等。
7.2.2 线路里程宜利用结构的明显标识进行校正,对于双圆盾构隧道、有中隔墙的大直径盾构隧道,需进行上、下行线扫描数据的里程校正。
7.2.3 点云成果用于断面几何尺寸测量和限界检测时,宜将点云坐标转换至垂直于轨道中心线的平面直角坐标系,坐标系横轴与轨顶平面相切,纵轴垂直于轨顶平面,原点为轨距中心。
7.2.4 当需要获取点云绝对坐标时,应将点云数据与控制点标靶坐标、其他集成传感器数据等进行融合解算,得到满足精度要求的三维点云数据。
7.2.5 点云降噪与抽稀应符合 7.1.3 的要求。
8 扫描成果制作
8.1 隧道结构相对变形
8.1.1 隧道收敛监测应提取横断面上指定收敛测线的长度,不同期数据应进行对比分析。收敛变化量按公式(2)计算。
DeltaCi = Ci - C0(2)
式中:
DeltaCi 第i次收敛变化量(m);
Ci 第i次收敛测线的长度(m);
C0 初始收敛测线的长度(m);
8.1.2 盾构法隧道可根据其结构断面形式选用合适的数学模型,采取最小二乘法或其他拟合算法进行隧道断面的椭圆拟合,提取椭圆的长轴和短轴,按公式(3)计算隧道的椭圆度,以千分比表示。
T = (a - b)/(D0)(3)
式中:
T 椭圆度(‰);
a 椭圆的长轴(m);
b 椭圆的短轴(m);
D0 隧道设计内径(m)。
8.1.3 盾构法隧道管片环间错台宜在相邻管片环缝的两侧按照 2 cm~5 cm 的宽度分别提取点云数据,生成同轴断面,通过计算半径的差异量得到环间错台量。
8.1.4 环间错台成果应包含里程、环号、错台位置、错台弧长、错台量等,成果表样式见附录 C。
8.2 断面几何尺寸
8.2.1 应根据结构断面类型和测量方法,选择合适的数学模型,提取垂直于结构中线或轨道中线的点云数据作为断面。
8.2.2 断面应选择结构内壁遮挡物较少、无大面积渗漏水的部位,断面宽度不宜大于 2 cm。
8.2.3 多期扫描成果对比时,断面提取位置宜选取在同一里程处。
8.2.4 盾构法隧道断面几何尺寸的扫描成果应逐环解算,扫描成果应包括里程、环号、水平直径、椭圆度等。
8.2.5 其他结构的断面几何尺寸扫描成果宜包括里程、断面尺寸图等,同类型的结构断面宜采用定间距解算,变截面位置应重新设置断面间距。
8.2.6 断面几何尺寸成果表样式见附录 D。
8.3 结构表观病害
8.3.1 利用灰度影像进行结构表观病害识别时,影像分辨率不宜低于 5 mm,色差应满足结构表观病害识别的要求。
8.3.2 结构表观病害成果应对渗漏水、混凝土缺陷等病害进行识别。
8.3.3 结构表观病害识别应基于灰度影像,采用人工判别或机器识别的方法进行判读。
8.3.4 结构表观病害应标注位置、类型、面积及长度等信息,标志符号样式见附录 E 的表 E.1,结构表观病害成果表样式见附录 E 的表 E.2。
8.4 限界
8.4.1 车站有效站台范围宜对设备限界与车辆限界同时检测,其他区域宜进行设备限界检测。
8.4.2 限界计算宜将点云成果转换至垂直于直线轨道中心线的二维平面直角坐标,横坐标轴与轨顶平面相切,纵坐标轴垂直于轨顶平面,坐标系的坐标原点为轨距中心点。
8.4.3 限界检测应根据设计轮廓坐标值建立限界的轮廓模型,其中车辆限界轮廓值一般只考虑平直线路的情况,设备限界轮廓值应对直线段、不同半径的平曲线分别进行设置,并顾及最高行车速度的影响。
8.4.4 限界检测成果宜以单个区间为统计单位,并逐一列出对应的里程、侵限量和限界图等。
8.4.5 直线车辆限界和设备限界的成果计算应符合 GB 50157—2013 中附录 A、附录 B 和附录 C 的规定,圆曲线设备限界的成果计算应符合 GB 50157—2013 中附录 D 的规定。
8.5 接触网导高
8.5.1 接触网导高宜从点云数据中识别提取接触线悬挂点和对应位置轨面的相对高程,求差后获取接触网的高度。
8.5.2 接触网每个悬挂点均应检测,刚性接触网应分别对搭接部位的内侧、外侧进行检测。
8.5.3 接触网导高成果样式见附录 F。
8.6 扫描影像图
8.6.1 扫描点云应根据结构设计断面轮廓或建筑外立面尺寸,采用等面积或等长度算法进行投影处理,影像无明显扭曲,投影变形比例误差宜小于 3%。
8.6.2 扫描影像图应包含线路、里程、环号、日期及影像分辨率等,成图方向应为里程增大方向。
8.6.3 应用于结构状态普查、资产调查时,扫描影像图标注内容应清晰易读,且不影响结构表观病害的判读。
8.6.4 应用于轨道交通结构的首次结构状态普查时,扫描影像分辨率不宜低于 5 mm。
8.6.5 应用于概略位置测量时,应利用扫描影像图提取里程,并根据车站与区间分界里程、现场的环号、管片宽度、里程牌等信息进行检核。
8.7 三维建模
8.7.1 三维建模宜基于扫描点云及其他设备采集的影像数据(可量测实景影像、全景影像、地面摄影等),采用自动或交互方式,创建包含轨道交通土建结构、轨道、接触网、附属线缆、信号设备、疏散平台、轨旁设备等部位的三维模型。
8.7.2 三维建模宜采用绝对坐标,纹理可采用激光强度影像或其他设备采集的影像。
8.7.3 三维建模成果应符合 CH/T 9016—2012 中 13.3.3 的规定。
9 质量控制
9.1 因障碍物严重遮挡、水雾噪声或其他因素影响内业解算精度时,应进行补测。
9.2 扫描等级为一级时,应符合以下要求:
a) 扫描仪的测距常数应定期采用全站仪进行检查,全站仪的标称测距固定误差不低于 1 mm;
b) 当扫描仪的测距常数超出其标称值时,应根据测距常数对扫描成果进行修正;
c) 应用于断面几何尺寸、收敛检测时,同等条件下重复扫描成果的相互较差的中误差不大于 2mm,中误差按公式(4)进行计算。
M = √((Σi=1n Δi2)/2n)(4)
式中:
M —— 较差的中误差;
Δi 较差;
n 检测总数。
9.3 使用全站仪、测距仪、接触网导高测量仪或其他常规仪器对扫描成果进行抽检时,宜符合以下要求:
a) 断面几何尺寸、收敛检测成果宜使用全站仪断面测量方法或手持测距仪长度测量方法进行检核,检核较差的中误差不大于 4 mm;
b) 限界成果宜采用全站仪进行检核,检核较差的中误差不大于 14 mm;
c) 接触网导高宜采用接触网导高测量仪进行检核,检核较差的中误差不大于 7 mm;
d) 结构表观病害标注成果中的渗漏水、掉块等病害的图斑面积宜通过现场量测进行检核,检核较差的中误差不大于 20 mm,影像图中不易判别的病害应实地核实;
e) 宜根据实地里程对影像图中特征点的里程进行检核,检核较差的中误差不大于 25 cm;
f) 检核所用全站仪的标称测距固定误差不低于 1mm,手持测距仪的标称测距精度不低于 1.5mm;
g) 较差的中误差按公式(5)进行计算。
M = √((Σi=1n Δi2)/n)(5)
式中:
式中:
M —— 较差的中误差;
Δi 较差;
n 检测总数。
9.4 采用三维激光扫描技术开展其他新应用前,应进行对比验证。
10 成果归档
10.1 扫描成果资料应完整、清晰、签字齐全、内容真实。
10.2 扫描原始文件应由扫描仪直接导出,并归档保存。
10.3 点云数据宜保存为 las,dxf,e57 等通用格式,扫描影像图可采用 tiff、jpg 等格式。
10.4 扫描成果宜采用信息化系统进行管理,信息化系统宜具备数据成果的存储、查询、统计、对比分析等功能。
10.5 成果归档应包括下列资料:
a) 合同或项目委托书;
b) 项目实施方案;
c) 控制点成果资料;
d) 标靶布设与测量资料;
e) 成果报告与技术总结报告;
f) 扫描点云数据及影像图资料;
g) 扫描现场记录资料;
h) 内业数据处理资料;
i) 成果质量检查报告。
附录 A(资料性) 标靶样式
表A.1给出了标靶实物及尺寸样式。
| 名称 | 实物图 | 尺寸示意图 | 说明 |
| 圆形标靶 | 可绕横轴或竖轴360°旋转 | ||
| 方形标靶 | 可绕竖轴360°旋转 | ||
| 球型标靶 | — | ||
| 注:具有强制对中的靶标中心三维坐标互换误差不大于1.5mm。 | |||
附录 B(资料性) 作业记录表样式
表B.1~表B.2给出了三维激光扫描作业记录表格式及记录内容。
| 项目名称:__________扫描日期:__________年___月___日扫描时间:__________地点:___市___号线___站-__________站___行(☐上行线 ☐下行线)温度:__________气压:__________湿度:__________ | |||
| 扫描仪器名称 | 扫描仪型号及编号 | ||
| 扫描仪高度 | 扫描站点名称 | ||
| 控制点标靶编号 | 标靶类型 | ||
| 相邻测站 | 相邻测站位置关系图: | ||
| 扫描作业情况: | 影像采集情况: | ||
| 测站位置描述: | 标靶位置描述: | ||
| 测站与标靶位置示意图: | |||
| 备注: | |||
| 作业员: 记录员: 校核员: | |||
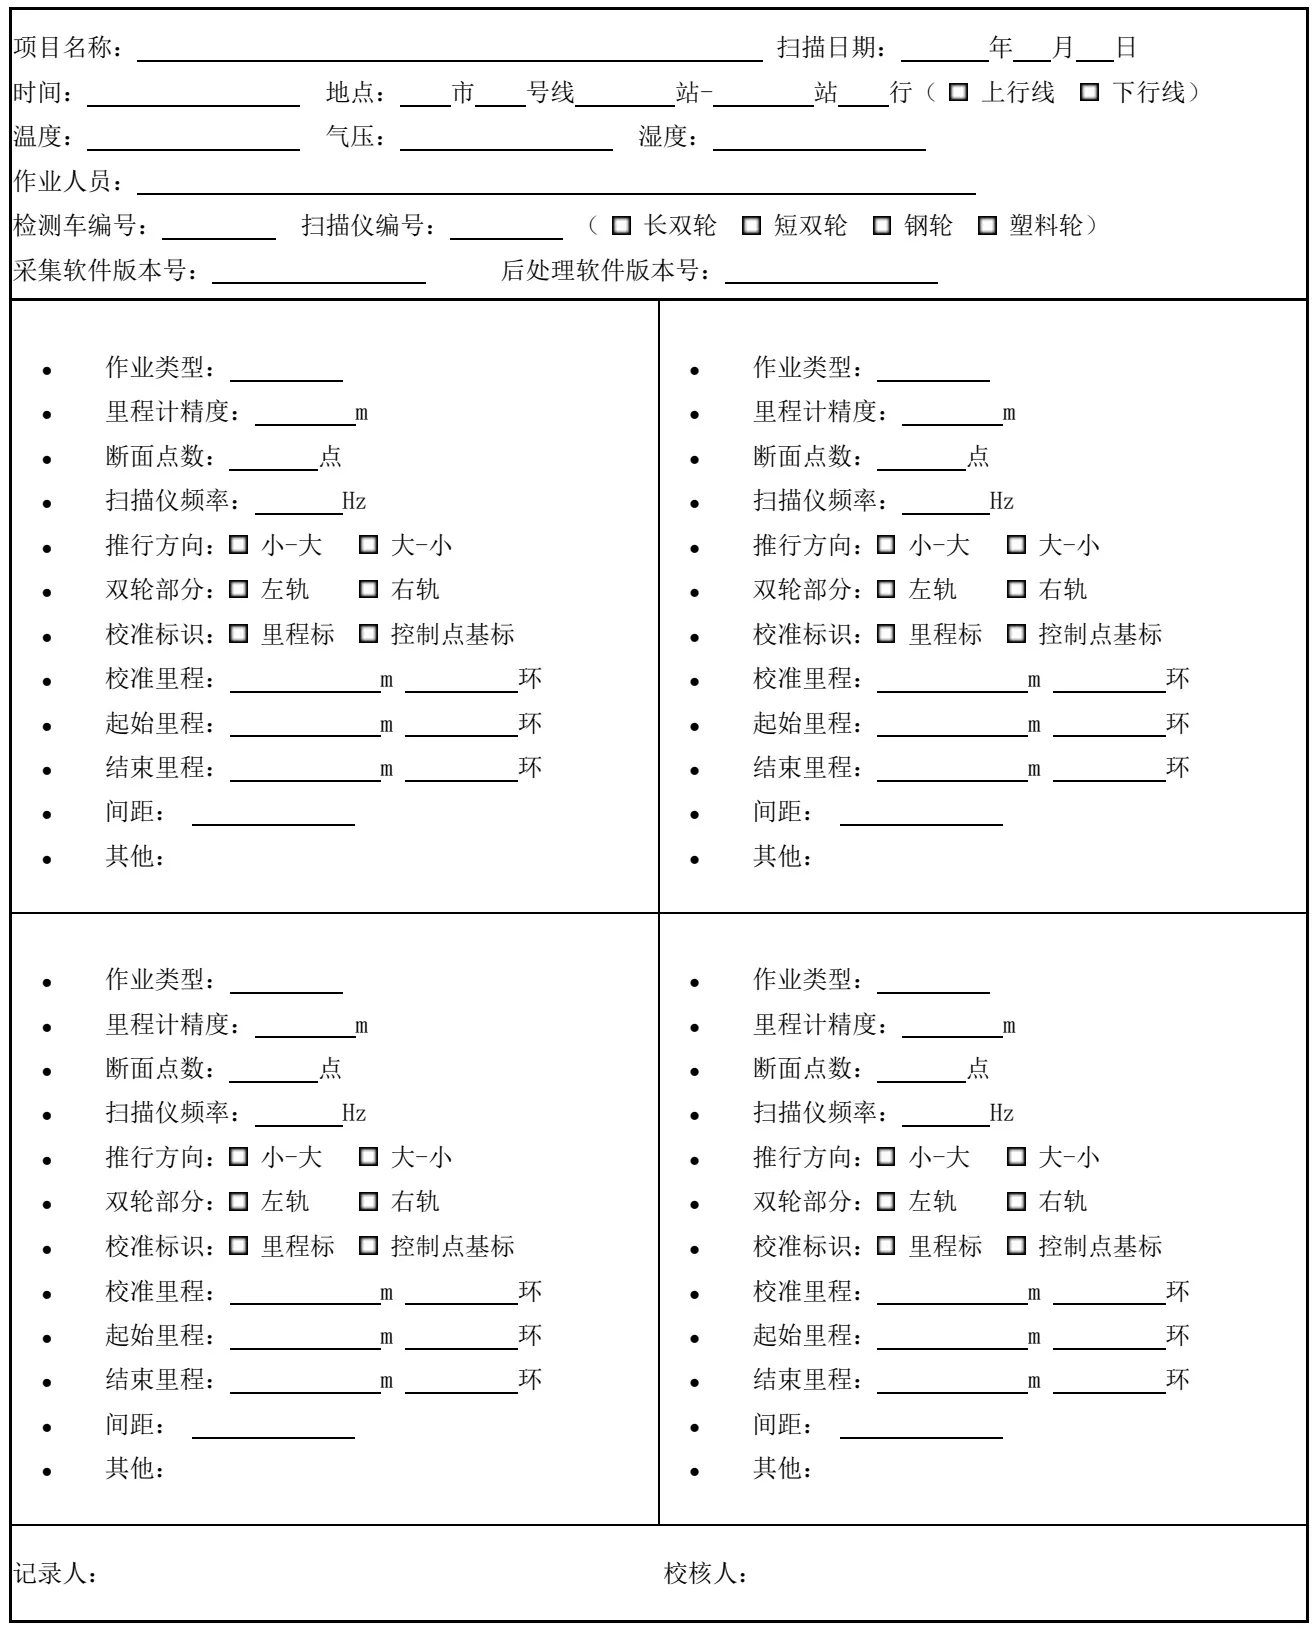
展开文字版(以图片为准)
附录 C(资料性) 环间错台成果表样式
表C.1给出了环间错台成果表样式。
| 区间名称 | ____号线____站-____站____行(☐上行线 ☐下行线) | |||||||||||||
| 错台判断参数 | 内径(m) | 限值(mm) | 两点间最大间距(mm) | 错台总数量(处) | ||||||||||
| 环号 | 断面里程 | 1 | 2 | 3 | 4 | |||||||||
| 环片左侧 | 环片右侧 | 起止角度(°) | 错台弧长(m) | 平均错台量(mm) | 起止角度(°) | 错台弧长(m) | 平均错台量(mm) | 起止角度(°) | 错台弧长(m) | 平均错台量(mm) | 起止角度(°) | 错台弧长(m) | 平均错台量(mm) | |
| 0|1 | ||||||||||||||
| 1|2 | ||||||||||||||
| 2|3 | ||||||||||||||
| 3|4 | ||||||||||||||
| 4|5 | ||||||||||||||
| 5|6 | ||||||||||||||
| 6|7 | ||||||||||||||
| 7|8 | ||||||||||||||
| 8|9 | ||||||||||||||
| 9|10 | ||||||||||||||
| 10|11 | ||||||||||||||
| 11|12 | ||||||||||||||
| 12|13 | ||||||||||||||
| 13|14 | ||||||||||||||
| 14|15 | ||||||||||||||
| 15|16 | ||||||||||||||
| 16|17 | ||||||||||||||
| 17|18 | ||||||||||||||
| 18|19 | ||||||||||||||
| 19|20 | ||||||||||||||
| 20|21 | ||||||||||||||
| 21|22 | ||||||||||||||
| 22|23 | ||||||||||||||
| 23|24 | ||||||||||||||
附录 D(资料性) 断面几何尺寸成果表样式
表D.1给出了断面几何尺寸成果表样式。
| 区间名称 | ____号线____站-____站____行(□上行线□下行线) | 内径(m) | ||||||||
| 里程(m) | 环号 | 拟合椭圆圆心X | 拟合椭圆圆心Y | 半长轴a(m) | 半短轴b(m) | 偏转角(°) | 椭圆圆心高(m) | 椭圆度(‰) | 水平直径(m) | 最大直径(m) |
附录 E(资料性) 结构表观病害标志符号及成果表样式
表E.1~表E.2给出了结构表观病害标志符号表及结构表观病害成果表样式。
| 编号 | 符号名称 | 符号 | 符号解释 |
| 1 | 湿迹 | 湿迹 | 由间断线条填充的闭合曲线,按实际范围标记 |
| 2 | 渗水 | 渗水 | 由间断波浪线填充的闭合曲线,按实际范围标记 |
| 3 | 滴漏 | 滴漏6 | 由连续波浪线填充的闭合曲线,名称和滴水频率以分数形式表示,分子为名称,分母为滴水频率,按实际范围标记 |
| 4 | 漏泥 | 漏泥 | 由菱形填充的闭合曲线,按实际范围标记 |
| 5 | 缺角 | 缺角 | 由黑色填充的三角形,按实际范围填实 |
| 6 | 破损 | 破损 | 由小草皮填充的闭合曲线,按实际范围标记 |
| 7 | 混凝土麻面 | 混凝土麻面 | 由小黑点填充的闭合曲线,按实际范围标记 |
| 8 | 环间错台 | 由肘形连接符组成,名称和错台量以分数形式表示,分子为名称,分母为错台量,按实际位置标记 | |
| 9 | 道床脱空 | 脱空6 | 由矩形和空心弧组成,名称和脱空量以分数形式表示,分子为名称,分母为脱空量 |
| 10 | 螺栓帽缺失 | 螺栓帽缺失 | 由灰色填充的正六边形闭合曲线,按实际位置标记 |
| 11 | 螺栓缺失 | 螺栓缺失 | 由灰色填充的圆形闭合曲线,按实际位置标记 |
| 线别: 上行线/下行线: 线路区间:里程桩号: 检查日期: 制表: | ||||||
| 序号 | 起止里程 | 环号 | 病害名称 | 病害位置 | 面积(长度) | 单位 |
| 1 | ||||||
| 2 | ||||||
| 3 | ||||||
| 4 | ||||||
| 5 | ||||||
| 6 | ||||||
| 7 | ||||||
| 8 | ||||||
| 9 | ||||||
| 10 | ||||||
| 11 | ||||||
| 12 | ||||||
| 13 | ||||||
| 14 | ||||||
| 15 | ||||||
| 16 | ||||||
| 17 | ||||||
| 18 | ||||||
| 19 | ||||||
| 20 | ||||||
附录 F(资料性) 接触网导高成果表样式
表F.1给出了接触网导高成果表样式。
| 区间:____号线____站-____站____行(☐上行线 ☐下行线)测量人员: 测量日期: 仪器型号/编号: 锚段编号: | |||||
| 序号 | 杆号 | 里程(m) | 接触网导高(mm) | 关节对侧接触网导高(mm) | 接触网导高差异量(mm) |
| 1 | |||||
| 2 | |||||
| 3 | |||||
| 4 | |||||
| 5 | |||||
| 6 | |||||
| 7 | |||||
| 8 | |||||
| 9 | |||||
| 10 | |||||
| 11 | |||||
| 12 | |||||
| 13 | |||||
| 14 | |||||
| 15 | |||||
| 16 | |||||
| 17 | |||||
评论