


前言
本文件参照GB/T 1.1—2020《标准化工作导则 第1部分:标准化文件的结构和起草规则》的规定起草。
本文件是T/GXAS 1098《农用无人驾驶航空器山地吊运安全操作技术规范》的第3部分。T/GXAS 1098已经发布了以下部分:
第1部分:总则;
第2部分:果蔬类吊运。
请注意本文件的某些内容可能涉及专利。本文件的发布机构不承担识别专利的责任。
本文件由广西林学会、广西无人机技术应用协会提出、归口并宣贯。
本文件起草单位:河池市林业科学研究院、河池市科学技术情报研究所、广西壮族自治区林业科学研究院、广西交通职业技术学院、广西壮族自治区农业科学院、广西威鹰科技发展有限公司、广西洛坤航空科技有限公司、广西新方向现代农业发展有限公司、南宁飞得更高科技有限公司、河池市农业科学研究所、中国铁塔股份有限公司河池市分公司、河池市应急管理局、广西河池天蓝农业科技有限公司、广西壮志雄心科技有限公司、河南如虹低空智能科技有限公司、河池学院、中国南方电网有限责任公司超高压输电公司南宁局、中国南方电网有限责任公司超高压输电公司百色局、广西电网有限责任公司河池供电局输电管理二所、河池市金城江区农业农村局、金城江区第三初级中学。
本文件主要起草人:谢代祖、蓝锐、赵志珩、罗云川、唐榕璟、李让高、韦艺、韩俊严、钟翠、张晓声、盛双、陆电学、古恋、谭珍妮、李露、谢代海、沈欢坤、黄小红、蒙炳伦、韦精毅、蒙敢、黄晓露、杨卓颖、韦善学、莫佳鹏、何宁安、黎劭德、卢辉琨、廖盖安、胡云龙、周涵、梁栩源、卢迪、李朋冲、朱玉峰、韦林、李运飞、韦彦丁、韦良炬、龙跃、侯青光、兰婕燕、罗朝巍、蓝秋燕、卢亚妮、梁仁敏、唐川岚、李宏滇、韦礼尚、韦丹、韦红丹、蓝婉婷、祁子颖、陈清旺、韦克晓、黄麟凯、覃岗、覃剑波、彭建盛、覃国乐、杨德英、杨坤达、雷钧、韦乔、罗宇龙、黄萍、杨春林、蓝婕英、蓝静、韦奕姿、陈冠州、黄宝娴、何忠会、兰良术、韦庆东、韦建圩。
引言
随着无人驾驶航空技术的发展,农用无人驾驶航空器因其高效、灵活、适应性强等特点,在山地、丘陵等复杂地形区域的农业生产中应用日益广泛,特别是在物资运输(吊运)方面展现出显著优势。山地环境具有地形起伏大、气象条件复杂多变、起降场地受限、信号易受干扰等特征,对农用无人驾驶航空器吊运作业的安全性提出了严峻挑战。本标准旨在规范农用无人驾驶航空器在山地环境下的农资、农产品、林木产品等物资吊运作业的安全操作流程,降低作业风险,提升作业效率与安全性。规范山地环境下的吊运操作,对保障作业人员、地面人员生命财产安全,保护作业区域周边设施和环境,以及促进农用无人驾驶航空器技术在山地农业领域的健康、可持续发展至关重要。
目前,针对农用无人驾驶航空器通用操作、植保作业等已有相关标准,但对于山地地形下进行吊运作业这一特定应用场景的安全操作技术规范尚显不足。为有效指导操作人员安全、规范地进行山地吊运作业,预防和减少事故风险,特制定本团体标准。T/GXAS 1098《农用无人驾驶航空器山地吊运安全操作技术规范》由如下部分组成:
第1部分:总则。目的在于确立山地吊运作业安全操作的基本原则、通用要求和基本程序框架,为后续涉及具体机型、作业流程、维护保养、应急处置等更详细技术要求的各部分标准提供基础和指导。
第2部分:果蔬类吊运。目的在于确立丘陵山地吊运果蔬类作业安全操作工作提供指导。
第3部分:林木产品吊运。目的在于确立丘陵山地吊运林木产品作业安全操作工作提供指导。
—— 第4部分:生产劳动工具吊运。目的在于确立丘陵山地吊运生产劳动工具作业安全操作工作提供指导。
第5部分:森林消防物资吊运。目的在于确立丘陵山地吊运森林消防物资作业安全操作工作提供指导。
1 范围
本文件界定了农用无人驾驶航空器山地吊运林木产品涉及的术语和定义,规定了林木产品吊运的吊具与辅助器材、捆绑方式、吊运作业、安全管理、应急处理、维护与保养等要求,描述了吊运过程的信息追溯方法。
本文件适用于农用无人驾驶航空器在丘陵山地环境下对林木产品(包括原木、原条、竹材、薪材等)的吊运作业。其他林产品吊运可参照执行。
2 规范性引用文件
下列文件中的内容通过文中的规范性引用而构成本文件必不可少的条款。其中,注日期的引用文件,仅该日期对应的版本适用于本文件;不注日期的引用文件,其最新版本(包括所有的修改单)适用于本文件。
GB 2811 头部防护 安全帽
GB 20653 防护服装 职业用高可视性警示服
GB 26859 电力安全工作规程 电力线路部分
GB/T 35018 民用无人驾驶航空器系统分类及分级
GB/T 38152 无人驾驶航空器系统术语
JB/T 8521.1 编织吊索 安全性 第1部分:一般用途合成纤维扁平吊装带
JB/T 8521.2 编织吊索 安全性 第2部分:一般用途合成纤维圆形吊装带
LY/T 1788 木材性质术语
T/GXAS 1098.1 农用无人驾驶航空器山地吊运安全操作技术规范 第1部分:总则
3 术语和定义
GB/T 35018、GB/T 38152、LY/T 1788、T/GXAS 1098.1界定的术语和定义适用于本文件。
4 设备要求
4.1 通用要求
应符合T/GXAS 1098.1的规定。
4.2 吊具与辅助器材
吊具应符合T/GXAS 1098.1的规定,吊装带应符合JB/T 8521.1、JB/T 8521.2的规定,配备至少3倍的吊具作为备用。针对林木产品吊运还需满足以下要求:
扁平吊装带宽度宜为 30 mm~60 mm,按 JB/T 8521.1 选择,当吊运带尖锐枝杈、粗糙树皮林木产品时,吊装带安全系数宜提升至 7 倍及以上;多机联合、海拔≥3 000 m 工况按总载荷核算安全冗余;
圆形吊装带应按 JB/T 8521.2 的规定,根据额定载荷选择相应规格;
一 用于捆绑林木产品的绳索宜采用强度高、耐磨性好的合成纤维绳,直径宜≥12 mm;
用于多机联合作业的硬杠杆材质应选用高强度碳纤维、合金材料,硬杠杆中点抗弯承载力≥ 3 倍总挂载重量。
4.3 辅助器材
应配备以下辅助器材:
长度大于单架无人机最大展宽 2 倍的轻质硬杠杆(用于多机联合作业),配备至少 2 倍的硬杠杠作为备用;
—— 弹力连接绳(器),延展率宜为 5%~10%,用于多机联合作业时的姿态线性修正;
——对讲机、包扎绳、分类标签、记号笔、气泡膜、胶带等防护材料等;
麻袋片、旧橡胶内胎或草绳等防滑材料。
5 捆绑方式
5.1 捆绑绳结系法
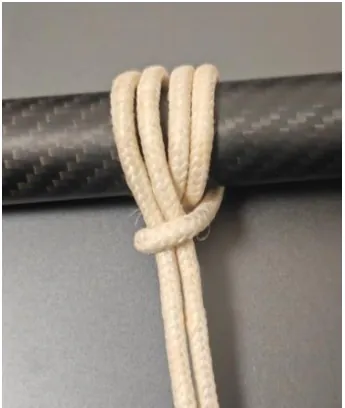
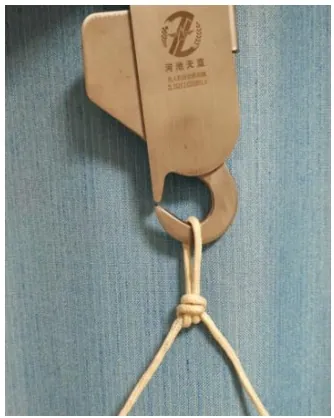
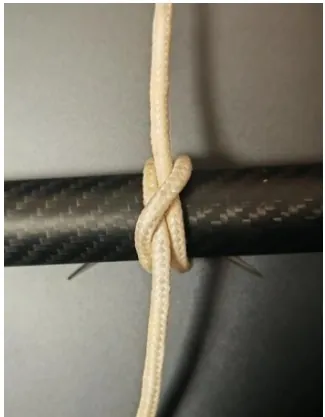
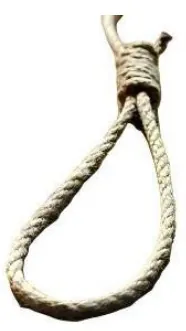
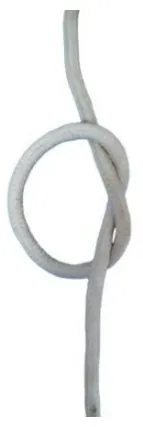
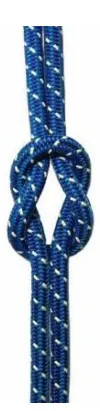
绳结系法宜选择防滑效果好的双环牛结、鲁班结、工程蝴蝶结等,绳结示例图见图A.1,不应使用易滑脱单圈活结、平结等错误捆绑方式见图A.2,所有绳结完成后预留≥30 cm绳尾二次缠绕固定。
5.2 原木捆绑
根据原木的形状和尺寸,采用以下捆绑方式:
单根均匀原木:单点捆绑定位于中间重心处;两点捆绑(长度>6 m)定位于对称两端,两端捆绑绳相连处形成重力对称边;
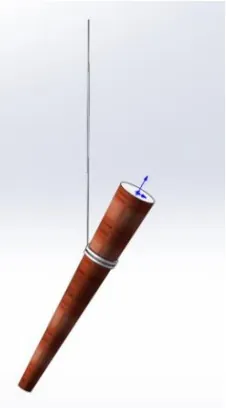
单根锥形原木:单点捆绑定位于重心偏向大圆端处,使大圆端朝上成 40~70 度倾斜角起吊,锥形木捆扎方法示例图见图 A.3。
5.3 原条木(竹)材捆绑
原条木(竹)材捆绑采用以下捆绑方式:
多根原条木(竹)材应用弹性绳两点捆绑成整体,长度>8 m 时,三点捆绑成整体;
多根原条木(竹)材或薪材应捆绑成整体,重心保持平衡,再按 5.2 的方式捆绑起吊。捆扎后整体外形应规整,控制整体应挠度(弯曲量)≤300 mm/m,突出物长度不应超过总长度的1/10。
5.4 其他林木产品捆绑
其他林产品(如树根、枝丫材等)的单点捆绑定位于结实承重点处,宜选择≥2个捆绑点;其他如药材、种苗、藤条、伴石树根等应全包裹捆绑,苗木、林苗类种苗全包裹捆绑时,应选用扁平吊装带,不应使用硬质绳索直接捆扎苗木主干、根系;带尖锐枝丫、伴石树根捆绑前全覆盖橡胶/麻布缓冲。
6 吊运作业
6.1 吊运前准备
6.1.1 防滑处理
对于光滑表面的林木产品,应先用麻袋片或旧橡胶内胎或草绳包裹在捆绑点,再打上绳结。
6.1.2 安全检查
安全检查除应符合T/GXAS 1098.1的规定,还应由安全员负责确认以下内容,并做好相关记录:
吊具状况检查:吊钩、吊装带、绳索、卸扣、滑轮等吊具核心部件的磨损、裂纹、变形情况,以及吊具额定载荷与货物重量的匹配性验证;
作业人员检查:作业人员的资质以及人证是否相符,是否存在疲劳、酒后、身体不适等影响安全作业的状态;
综合应急预案检查:是否制定吊装事故应急预案及相关人员对处置流程的掌握情况,以及医疗急救包等应急药品及物品准备情况;
货物额外防护检查:涉及林木产品尖锐边角是否采取防护措施、易碎易倒货物是否有额外加固措施等。
6.1.3 试飞
6.1.3.1 正式吊运前,无人驾驶航空器应空载沿规划航线飞行至少 1 趟,若风速>6 m/s 或海拔≥3 000 m、密林区域,往返试飞 2 次(1 次空载、1 次试吊),并做好以下规划航线飞行检测:
检测航线全程的风速、风向变化情况;
检测图传信号强度和稳定性,确认无盲区或严重遮挡;
检测避障系统对沿途障碍物的响应性能;
—— 识别优化飞行高度,飞行高度宜高于树冠顶 5 m 以上;
海拔≥3 000 m 试飞测电池压降;
精准标记起降点、装货点、卸货点、航线风险点位(如高压线、突出树冠、狭窄路段、铁路、高速公路、水域等);
坡度>25°峡谷、山体遮挡区域,检测图传、遥控信号,记录盲区规划绕行航线;
确认应急迫降点可用并标记位置。
6.1.3.2 空载试飞发现信号中断、避障失灵或其他异常时,应查明原因、并采取相应措施排除故障后方可进行正式吊运。
6.2 单机作业
6.2.1 单机作业适用于单件物资重量不超过农用无人驾驶航空器额定载重的林木产品吊运,作业流程、飞行参数、载荷释放等应符合 T/GXAS 1098.1 的规定。
6.2.2 吊运林木产品时,飞行参数除符合 T/GXAS 1098.1 的规定外,还应满足以下要求:
起飞上升初段速度≤0.5 m/s;
平飞速度≤10 m/s;
空载速度≤13.8 m/s;
—货物摆动角度不应超过 15°。
6.2.3 吊运原条木(竹)材(如原木、竹材等长度≥10 m)时,人员安全距离应扩大到长条形物品的至少 3 倍。
6.3 多机作业
6.3.1 作业形式
多机作业适用于超过单机额定载重的不可分解林木产品吊运。根据单件物资重量变化倍数,选择具有足够载重冗余的联合方案,同等条件下优先采用一控多机。
6.3.2 实施方法
采用双机或多机按照6.3.3、6.3.5规定执行,组合成平衡受力联合体进行吊运。
6.3.3 技术要求
多机联合作业符合以下要求:
多机额定载重之和应不低于物资及辅助装备总重的 1.3 倍;海拔≥3 000 m 时,多机总额定载重应≥1.5 倍物资及辅具总重;
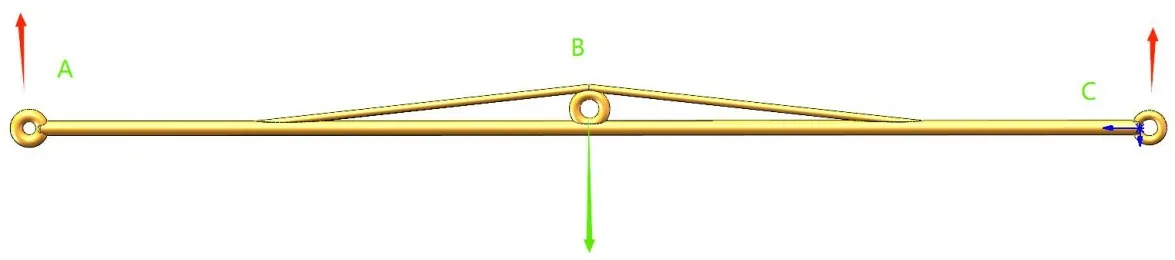
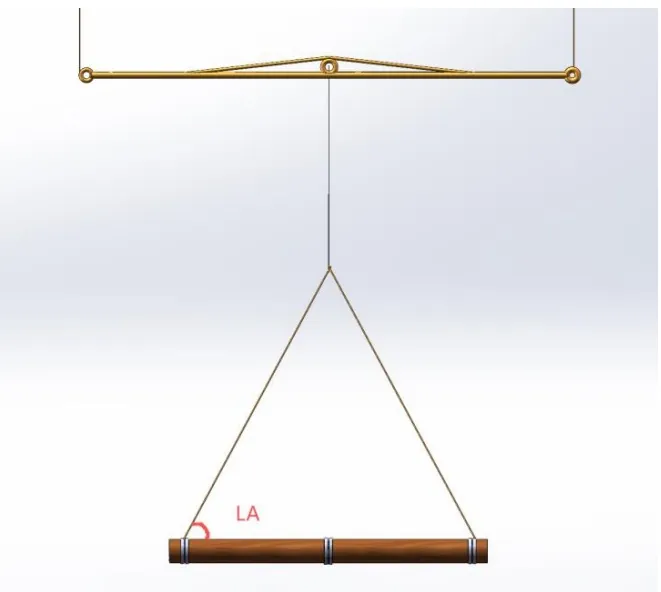
两机之间应用轻质硬杠杆连接,硬杠杆长度应大于无人机展宽的 2 倍,中点及两端设置固定环(孔),应设计加力筋以增强结构强度,轻质硬杠杆示例图见图 B.1;
用弹性连接器(弹力连接绳)解决多机间垂直高度偏差导致的受力倾斜,延展率宜为 5%~ 10%;
绳索各处连接点受力夹角 LA 均应 >60° ,夹角 LA>60° 连接示例见图 B.2;
各机应同时开启智能消摆功能,摆动幅度设置≥30°触发动作,触发后自动减速;
起降场地直径应大于编队最大展宽总和的 3 倍以上;
——首飞前应进行空载预演,练习指挥协调和操作协同配合。
6.3.4 飞行控制
多机联合作业飞行控制在符合6.2.2的条件下,还应符合以下要求:
——飞行速度应控制≤5 m/s;
多机间相对高度差应≤0.5 m;
各机应保持动作同步、线性移动,不应急加速、急刹车或急转弯;
多机多控时,由指挥员统一下达指令,各机同步执行。
6.3.5 挂载形式
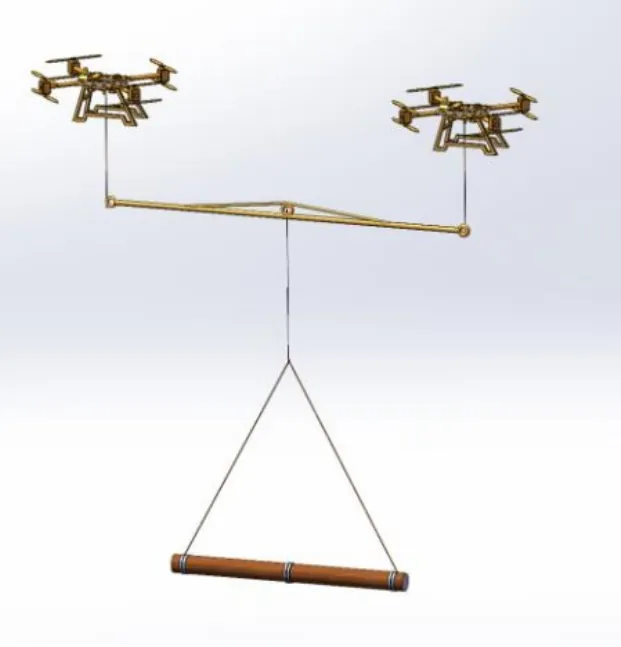
6.3.5.1 双机联合:采用“一字形”方式连接。硬杠杆两端水平,两端用弹性吊绳或弹力连接器(长度小于展宽 1/2 或硬杠杆长度 1/4)分别连接无人驾驶航空器下挂点,硬杠杆中点处连接物资,吊绳挂点应确保受力均匀,双机联合吊运示例图见图 C.1。
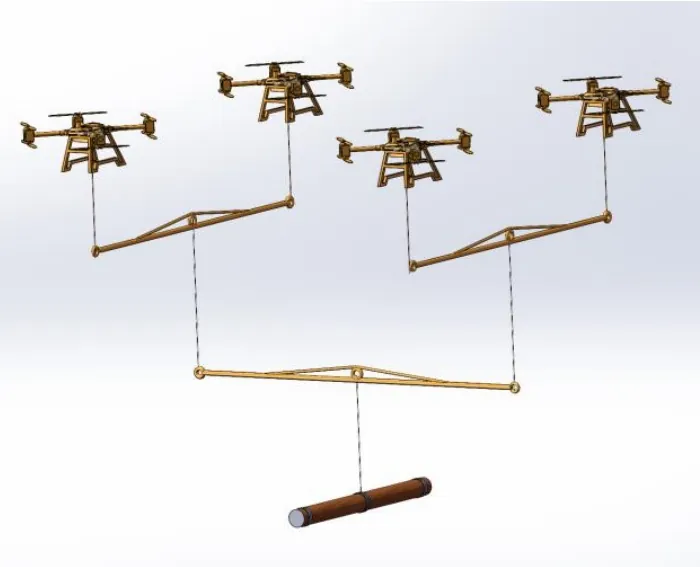
6.3.5.2 四机联合:一控多机模式参照双机联合方式协同进行,成正方形编队;多机多控模式由指挥员统一指挥,各机动作整齐划一,四机联合吊运示例图见图 C.2。
6.3.6 控制系统要求
6.3.6.1 具备一控多机功能的,应优先使用该功能,作业前完成一控多机对频,并校验各机响应一致性。
6.3.6.2 不具备一控多机功能的,应采用统一指挥、同步指令、同向飞行、同速移动的控制方式。
6.3.7 多机编号
在机身处安装多色灯源(或发光数字),在机身前后左右及下方均应清楚识别,方便指挥调度。
6.3.8 指挥口令
多机联合作业宜采用统一指挥口令,指挥内容主要包括控制模式、调整方位、调整高度、调整速度、移动等(见附录D)。
6.4 作业环境要求
6.4.1 飞行作业区域、作业环境和作业风险应符合 T/GXAS 1098.1 及《无人驾驶航空器飞行管理暂行条例》的有关规定。
6.4.2 吊运林木产品的航线规划应重点避开高压输电线路、通信塔、铁路、高速公路、村庄等敏感区域。在架空电力线路保护区范围作业时,农用无人驾驶航空器、吊绳、货物等任何部位与带电导线应保持安全距离,安全距离应符合 GB 26859 的要求。
6.4.3 存在以下情况宜使用一机双控操作:
1 000 m 以上远距离;
遥控信号被遮挡。
6.4.4 高海拔地区(≥3 000 m)吊运林木产品时,应根据设备性能衰减重新计算并严格限制实际载重量,符合 T/GXAS 1098.1 的规定。
7 安全管理
7.1 安全宣导
应符合T/GXAS 1098.1的规定。
7.2 人员配置
7.2.1 单机作业时,人机组合应保持相对固定,操控员(驾驶员)应对摇杆控制模式、设备性能、常见故障等信息做好交底。
7.2.2 在一控多机模式时,应由丘陵山地吊运飞行时间≥300 h 经验丰富的操控员(驾驶员)操作。
7.2.3 多机作业时应配备专职指挥员(调度员),装货点和卸货点配备地勤人员和安全员。
7.2.4 操控员(驾驶员)、地勤人员及其他作业人员应符合 T/GXAS 1098.1 的规定。
7.3 指挥通信
7.3.1 多机作业时各单元之间应通过对讲机实时沟通飞行状态和位置,由指挥员负责总体调度。
7.3.2 指挥员下达指令时口令应清晰、准确,各机操控员(驾驶员)应复诵确认。
7.3.3 应确保多机之间使用互不干扰的专用通信协议和频率。
7.3.4 应统一指令用语和手势动作,手势动作应符合 T/GXAS 1098.1 的规定。
7.4 作业区域管理
7.4.1 作业前应在吊运区域设置安全警戒区,在作业区域周边摆放锥形筒和“正在作业”等告示牌。
7.4.2 起降点周边,以无人机最大展幅的 3 倍为半径的范围内,不应有人员停留;吊运航线下方及两侧各 20 m 内无人员或重要设施,坡度>25°陡峭山地,安全警戒横向距离扩大至 30 m 以上。
7.4.3 作业人员应全程佩戴安全帽、反光衣,与起降点和吊运路径保持安全距离;安全帽、反光衣应分别符合 GB 2811、GB 20653 的要求。
7.4.4 装/卸货点应清理塑料袋、编织袋等轻质物品。
7.5 环境安全要求
出现以下情况时,应暂停或终止吊运作业,并符合T/GXAS 1098.1的规定:
多机作业时安全员未就位或缺位,或操控员(驾驶员)身体突发不适、失去操控能力等;
—— 吊具破损严重,不满足吊运条件;
—— 货物绑扎松动、出现脱落迹象、货物重量超出无人机额定载荷等;
无人机动力系统故障、电量不足或动力电池表面温度>60 ℃、飞行姿态异常失稳等性能不能达到安全指标时;
无法恢复的通信中断或持续严重干扰导致无法正常操控;
作业区域出现火情烟雾;
起降点或吊运路径出现人员或野生动物等闯入安全区;
指挥员、操控员(驾驶员)认为可能产生不安全因素的其它情况。
8 应急处理
8.1 处置原则
应符合T/GXAS 1098.1的规定。
8.2 设备应急处理
8.2.1 吊运过程中出现吊具异常(如绳索磨损断裂、吊钩变形等),应立即就近降落,更换吊具后方可继续作业。
8.2.2 多机联合作业动力电池出现电量超过 5%不一致时,应统一返航,全部更换电池后重新起飞。
8.2.3 其他应符合 T/GXAS 1098.1 的规定。
8.3 飞行应急处理
8.3.1 多机联合作业中某一单元出现设备故障时,同时向指挥员报告,立即统一就近安全降落,排除故障后复飞。
8.3.2 物资出现受力不平衡或异常摆动时,应立即择机降落,重新调整捆绑方式和挂载点,检查平衡后再起飞。
8.3.3 吊绳缠绕障碍物无法摆脱时,在确保周边人员安全的前提下紧急抛货,优先选择空地、荒地等,不应在居民区、高压线路、密林区等,立即启动紧急释放装置抛投物资。
8.3.4 物资脱落时,应立即划定警戒区,在航线轨迹图标记失落点开展地面搜寻。
8.3.5 遇障碍物时,应提前爬升或向安全侧绕行。若触及高压输电线路,全员撤离至 15 m 以外,并立即联系电力部门处置,不应擅自处理。
8.3.6 多机联合作业时,各机应遵守安全飞行优先级:空机优先避让载重机,满电优先避让低电量机。
8.4 人员应急处理
8.4.1 多机运行时,主操控员(驾驶员)不适立即悬停、副控接手,不应单机无人操控悬停。
8.4.2 更换地勤或辅助人员时,应进行完整的交接确认程序。
8.4.3 其他应符合 T/GXAS 1098.1 的规定。
8.5 环境因素应急处理
应符合T/GXAS 1098.1的规定。
9 维护与保养
维护与保养应符合T/GXAS 1098.1的规定,并对以下内容的检查:
吊运系统绳索磨损情况:有 1 处磨损深度>1/4 绳索直径或有 2 处磨损深度>1/5 绳索直径应更换;
多机联合作业用的硬杠杆、弹性连接器等辅助器材每次作业后应进行外观检查,发现变形、裂纹等缺陷应立即停用更换;
——吊钩、锁扣根据作业环境应每 50 个作业架次进行一次探伤检查,并做好记录;
绳索应每 20 个作业架次进行摩擦点检查,每 100 个作业架次进行全面检查,露天、高湿作业增加检查频次。
10 档案管理
作业单位应建立完整的吊运作业电子/纸质档案,内容应包括但不限于:吊运物资种类、数量、重量及作业地点;作业人员信息及飞行时长;设备使用及维护保养记录;飞行任务验收单;异常情况及处置记录,作业档案至少保存3年;若出现严重事故(含人员重伤/死亡或重大财产损失)应遵守相关规定保存。
附 录 A(资料性) 捆绑方式绳结示例图
捆绑方式绳结示例图见图A.1,错误捆绑方式绳示例见图A.2,锥形木捆扎示例图见图A.3。
附 录 B(资料性) 多机联合吊运作业连接方式示例图
多机联合作业轻质硬杠杆方式示例见图B.1,夹角>60°连接方式示例见图B.2。
附 录 C(资料性) 联合吊运示例图
联合吊运双机联合模式示例图见图C.1,四机联合模式示例图见图C.2。
附 录 D(资料性) 指挥口令对照表
指挥口令对照表见表D.1。
| 指挥内容 | 表述口令 | 功能目的 | 备注 |
| 控制模式 | 模式N、模式S、模式F | 统一遥控器控制模式、响应速度和姿态 | 起飞前统一,遥感模式统一 |
| 调整方位 | 方向+角度:向正北、向东北10度 | 统一航向 | 方位角度精准到个位 |
| 调整高度 | 高度+米:定位高度10.5m,上升2.0m、下降1.5m | 统一飞行高度 | 精准到小数点后一位 |
| 调整速度 | 保持速度:统一平飞3.0 m/s,保持;加速:统一3 s后,加速到3.5 m/s;减速:统一3 s后,减速到2.5 m/s | 统一移动速度 | 口令结束开始倒计时 |
| 移动 | 升降:升1停、升2停;降1停、降2停;平移:右1停、右2停;左1停、左2停;前1停、前2停;后1停、后2停;旋转调整:右转1、右转2;左转1、左转2 | 同步调整姿态 | 控制行程分5个等级 |
| 紧急处置 | 紧急悬停、紧急抛投、紧急返航、紧急迫降 | 紧急处置 | 重述2遍 |
| 注:模式N为普通模式,模式S为运动模式,模式F为智能飞行模式。 | |||
参考文献
[1] GB/T 5082—2019 起重机 手势信号[S].
[2] GB/T 43668—2024 物流无人机货物吊挂控制通用要求[S].
[3] T/CAMA 135—2025 农用无人驾驶航空器运输系统[S].
[4] T/AOPA 0074—2024 高海拔地区无人直升机电力物资吊运作业规范[S].
[5] 无人驾驶航空器飞行管理暂行条例(国务院、中央军委〔2023〕761号)
[6] 民用无人驾驶航空器事件信息管理办法(民航规〔2025〕15号)
[7] 微功率短距离无线电发射设备目录和技术要求(工信部〔2019〕52号)
评论