


前言
本文件参照GB/T 1.1—2020《标准化工作导则 第1部分:标准化文件的结构和起草规则》的规定起草。
请注意本文件的某些内容可能涉及专利。本文件的发布机构不承担识别专利的责任。
本文件由广西无人机技术应用协会提出、宣贯并归口。
本文件起草单位:广西交通职业技术学院、广西交科集团有限公司、上海华测导航技术股份有限公司、展视网(北京)科技有限公司、中南大学、中交一航局西南工程有限公司、广西筑科岩土工程有限公司、桂林理工大学、广西交通投资集团梧州高速公路运营有限公司、广西华蓝岩土工程有限公司。
本文件主要起草人:邱实、魏炜、胡岳峰、凌晔华、张安伍、李全悦、向平、张波、彭来、陆荣嘉、陈强、骆俊晖、杨光渊、刘其舟、刘兵、王劲、梁旭明、栾树、李慧文、曹俊峰、兰素恋、李彬、汪钥龙、杨洋、朱泽智、秦德全、覃上洲、黄红镇、陈燕、石长源、黄日明、杜静、张世强、马娴、赵旭东、孙鹏、孙凯、黄凯希、王晓刚、甘雨、熊清华、麦荣章、胡又文、黄汉林、张正、杨锡旺、葛含章、李晓健、操汉雄、唐俊安、屈伸、罗云川。
1 范围
本文件界定了低空无人机公路边坡巡检涉及的术语和定义,提供了基本条件、巡检方案、巡检作业、数据处理与报告输出的建议。
本文件适用于采用低空无人机开展公路边坡巡检。
2 规范性引用文件
下列文件中的内容通过文中的规范性引用而构成本文件必不可少的条款。其中,注日期的引用文件,仅该日期对应的版本适用于本文件;不注日期的引用文件,其最新版本(包括所有的修改单)适用于本文件。
GB/T 35628 实景地图数据产品
GB/T 39612 低空数字航摄与数据处理规范
CH/T 3003 低空数字航空摄影测量内业规范
CH/T 3005 低空数字航空摄影规范
DZ/T 0265 遥感影像地图制作规范(1:50 000、1:250 000)
JB/T 14305 摄影用云台
JTG 5110 公路养护技术标准
JTG 5150 公路路基养护技术规范
MH/T 1069 无人驾驶航空器系统作业飞行技术规范
3 术语和定义
下列术语和定义适用于本文件。
3.1
低空无人机 low-a lt itude unmanned aer i a l veh ic l e
在真高1 000 m以下空域飞行的无人机,具有低空、近程、精细化的特征。
注:无人机是一种由动力驱动、机上无人驾驶、可重复使用的航空器。
3.2
低空无人机公路边坡巡检 h i ghway s lope i nspect ion with low-alt itude unmanned aer i a l veh i c l e 运用低空无人机对公路边坡进行巡检的作业活动,包括路堑边坡和路堤边坡。
注:公路边坡巡检内容见5.2。
4 基本条件
4.1 人员要求
4.1.1 掌握无人机基本飞行专业知识,通过无人机培训考核并取得无人机驾驶员执照等相应证书。
4.1.2 熟悉相关法律法规、标准及安全操作规程,严格遵守空域管理规定。
4.1.3 了解作业区域环境特征及潜在风险,具备设备检查、维护、故障排查及应急处置能力。
4.1.4 掌握公路边坡类型及常见病害特征,能准确识别并记录隐患。
4.2 设备性能
4.2.1 无人机
符合CH/T 3005、MH/T 1069的规定。
4.2.2 无人机航拍云台及相机
符合GB/T 39612、JB/T 14305的规定。快速巡检宜使用广角相机,精细巡检宜使用中长焦或长焦相机。
4.2.3 激光雷达
4.2.3.1 回波次数≥6 次,每秒最大点频≥50 万点,防护等级不低于 IP64,成像系统像素≥2 500 万。
4.2.3.2 测程≤500 m 时,测距精度优于 0.05 m。
4.3 巡检管理平台
4.3.1 控制系统
4.3.1.1 支持基于地形、巡检目标及无人机性能的自动化航线生成、多任务下发及状态记录。
4.3.1.2 能实时显示无人机参数,对比规划与实际轨迹并标注障碍物,能设置预警阈值,触发声光报警并支持手动接管。
4.3.1.3 支持联动地面传感器,能指挥无人机抵近侦察。
4.3.2 数据处理系统
4.3.2.1 支持影像拼接、点云去噪,生成正射影像、三维模型。
4.3.2.2 基于人工智能算法自动识别病害并分级,同时输出巡检报告。
4.3.2.3 支持单期体积量计算或两期体积量数据对比分析。
4.3.3 权限管理系统
4.3.3.1 兼容多类型无人机及传感器数据,按层级存储,可自动标注元数据。
4.3.3.2 提供开放协议接口,可接入公路地理信息系统、气象及养护系统,与公路边坡监测设备联动。
4.3.3.3 可设置角色权限,支持多人协同,根据数据类型具备相应数据加密功能。
4.4 作业环境
4.4.1 起降场地
4.4.1.1 已经通过空域审批,附近无强电磁干扰源。
4.4.1.2 场地平整开阔、通视良好,优先选择硬质地面或短草平整区域。
4.4.1.3 场地面积不宜小于无人机翼展或轴距的 5 倍,水平安全距离≥50 m,垂直方向避开遮挡物。
4.4.2 气象环境
4.4.2.1 无人机搜星数量不少于 10 颗且信号稳定。
4.4.2.2 风速不超过无人机的抗风能力,云下能见度≥3 km,温度和湿度在无人机允许的工作范围内。
4.5 作业安全
4.5.1 作业前制定应急预案,进行安全技术交底,并定期组织现场处置方案演练。
4.5.2 无人机与待巡检部位距离不小于 2 倍无人机直径且不小于 3 m,抵近待巡检部位时提升及平移速度宜≤0.5 m/s。
4.5.3 遵守空域审批规定,提前排查飞行路径障碍物,重点排查跨越公路的电力线及其杆塔等,预先设置电子围栏或缓冲区,并规划备用航线。
4.5.4 作业时操作人员应穿戴安全帽、反光衣等防护装备,现场设置安全警示标识。
4.5.5 设备应按设备使用说明定期检修,作业前应进行全面检查,配备备用电池及防护装备。
4.5.6 建立安全档案,记录人员资质、空域审批文件、设备检修维护记录及作业日志等。
5 巡检方案
5.1 巡检流程
巡检流程如下:
2
提前踏勘测区,了解地形、气候及突出地物等信息;
根据巡检对象与监测内容规划巡检航线,设计专项巡检飞行路径,航线经飞行模拟验证及实飞测试,符合安全标准后发布;
提前在民用无人驾驶航空器综合管理平台提出飞行活动申请,待审批通过后进行作业;
作业前核查人员、环境、通信及设备;
按照相关指令及限制条件开展巡检作业;
—— 对巡检数据进行处理,经审核后生成检测报告,评估数据质量合格后归档。
5.2 巡检内容
见附录A。
5.3 巡检频率
按JTG 5110的规定执行。
5.4 巡检方式
5.4.1 日常巡检采用快速巡检方式,经常巡检、定期巡检、紧急情况下巡检采用快速巡检与精细巡检结合。
5.4.2 快速巡检:
范围包括公路沿线可视边坡及防护结构;
重点排查大型坍塌、滑坡、防护网破损、排水堵塞等宏观问题;
现场标记疑似隐患的坐标并初步描述,作业后 24 h 内输出含隐患点位照片的简要报告。
注:快速巡检是利用无人机的机动性优势,对公路边坡实施全域覆盖的影像采集与显性病害识别的巡检方式。
5.4.3 精细巡检:
飞行高度 10 m~30 m,范围超出边坡红线外侧≥20 m;灾害时外扩至灾害范围外≥20 m;
—— 采用悬停、环绕模式,搭载高清变焦摄像头(光学变焦≥10 倍);
—重点核查病害部位、裂缝充填物、防护设施细微破损、坡脚变形等。
注:精细巡检是针对重点边坡及快速巡检识别的疑似病害区域,采用贴近式摄影及仿地飞行,进行多源数据融合采集以实现病害精准识别的巡检方式。
5.5 航线规划
5.5.1 基于空间数据(如高分辨率影像、点云),选定无人机和相机型号后规划飞行航线,必要时可分批次执行。
5.5.2 测区内航线宜为直线,航线中转弯或者姿态变化较大的部分,宜规划在测区数据范围外。
5.5.3 航线避开障碍物,任务结束后可原路返航或在指定降落点降落。
5.5.4 航线发布前通过自动检测与人工审核结合进行风险检测。
5.5.5 航线文件以加密压缩包的形式发布,并采用通用格式,发布后航线支持重复使用。
5.5.6 边坡三维点云数据采集时,根据激光雷达测距、视场角等参数进行航线规划,并依据飞行高度、飞行轨迹合理设置激光雷达点频、相机曝光模式、曝光速度等参数,航向重叠度宜≥60%,旁向重叠度宜≥50%。
5.5.7 边坡巡检影像采集时摄像机俯仰角宜为 65° ∼80° ,相邻点影像重叠度 60%~80%,参数可依据现场条件调整。
6 巡检作业
6.1 飞行准备
准备工作主要包括:
——检查无人机功能、电量、卫星数目、图传、指南针等是否正常;
相机内存卡存储空间及速率满足巡检项目要求;
准备照明设备,光线较暗时使用;
检查通信信号频段,干扰强时宜采用窄带链路;
确认遥控器操作方式,并设置通信异常时自动返航;
宜在待检结构周围试飞≥2 min,高度≥2 m;
实时动态定位作业前确认移动网络及连续运行卫星定位导航服务系统的覆盖情况,无网络信号或信号不稳定时,采用自设差分基准站。
6.2 飞行作业
6.2.1 飞行作业在已规划并经验证的航线上实施,当受地形遮挡、信号干扰或安全限制等因素影响,自动航线无法覆盖目标区域时,可在安全评估后采用半自动或人工遥控方式补拍,过程保持飞行姿态、相机参数与航线作业一致。
6.2.2 实时监测风速及天气变化,风速超过无人机抗风能力时中止作业。
6.2.3 拍照模式包括:
——单点拍照:每个航点对应一个拍照点,拍摄次数不低于 1 次;
等时拍照:按照实际的飞行时间间隔进行拍照,至少 1 s~5 s 拍摄 1 次,可根据实际情况做调整;
等距拍照:按照实际的飞行里程间隔进行拍照,至少 10 m~50 m 拍摄 1 次,可根据实际情况调整。
6.2.4 边坡起伏明显或植被遮挡区域,宜降低飞行高度或调整航线入射角度进行抵近拍摄。
6.2.5 激光雷达同时获取三维点云、照片两类数据,植被覆盖区域宜采用激光雷达扫描,以获取地面点信息。
6.2.6 连续飞行时间控制在电池安全阈值内,避免在坡面上方更换电池。
6.2.7 当单次任务因续航、电量或气象等原因,无法一次性完成数据采集时,在更换电池或充电完成后,可通过任务断点续航方式继续执行未完成航段。
6.2.8 飞行作业结束后核查数据完整性和有效性,详细记录飞行日志。
6.3 异常情况处置
6.3.1 无人机电量不足或信号缺失时应返航至预定安全区域,无法返航时宜迫降至空旷安全区域。
6.3.2 无人机通信持续中断且未返航时,宜根据通信中断前的坐标进行搜寻。
6.3.3 设备触发无法消除的故障报警时,立即终止作业并返航。
6.3.4 无人机丧失机械动力时进行紧急迫降,坠机时立即上报并规范处置。
6.3.5 气象条件突变,不满足作业条件时,立即中止作业并返航或迫降至安全区域。
6.3.6 接获空域管制指令时立即停止作业,管制解除后重新申请空域使用许可。
7 数据处理与报告输出
7.1 数据处理
7.1.1 数据处理前对原始影像、点云等数据进行质量检查、筛选、分类。
7.1.2 将数据转换为通用格式,利用专业软件生成正射影像、三维模型、数字高程模型等。
7.1.3 激光雷达数据处理按 GB/T 35628、CH/T 3003、DZ/T 0265 的规定执行。
7.1.4 基于数据分析成果,进行裂缝识别、变形计算、稳定性分析等。
7.1.5 宜采用人工智能算法识别病害的类型、位置、数量、尺寸等,通过两期地面点云数据的对比分析,自动提取变化区域,基于两期数字高程模型识别沉降区域,计算相应的体积变化方量,如塌方量、滑坡堆体体积。
7.1.6 可结合多期巡检数据开展历史对比分析与风险预测,利用人工智能生成病害发展趋势曲线和风险热力分布图,实现病害发展的趋势化监测与分级预警。
7.2 报告输出
7.2.1 巡检报告及影像资料,内容完整、可追溯,报告见附录B。
7.2.2 巡检报告在满足JTG 5110、JTG 5150 基础上,还包括:
——基本信息:时间、路段、无人机编号、天气等;
数据结果:影像类数据、高程及点云数据、矢量成果数据、三维模型数据等;
巡查结果:正常与异常边坡数量,异常点位置(经纬度及里程桩号)和类型(裂缝、危岩等);
病害情况:病害位置、尺寸、等级及变化趋势;
处置建议:人工复核、短期观测或立即维修。
附录 A(资料性) A.1 日常巡检
日常巡检内容见表A.1。
| 巡检项目 | 巡检内容 |
| 边坡坡面 | 检查表层剥落、小型溜塌;重点排查人工难辨的细微裂缝及松散碎石堆积 |
| 植被影响 | 检查植被枯萎、根系裸露、藤蔓攀附等影响坡体稳定性的情况 |
| 排水系统 | 检查堵塞、破损、淤积;重点关注人工难以靠近的沟底、孔口区域 |
| 防护工程 | 检查构件锈蚀、脱落;尤其是高处防护结构的连接部位 |
| 坡脚及周边积水/冲刷 | 检查积水浸泡、冲刷沟槽等情况 |
| 雨水侵蚀 | 确认雨水对坡体基础的侵蚀影响 |
| 邻近公路侧沟、平台 | 检查杂物堆积、塌陷变形 |
A.2 经常巡检
经常巡检内容见表A.2。
| 巡检项目 | 巡检内容 |
| 高陡边坡/悬崖段落 | 检查深层裂缝、岩体滑动迹象,确认裂缝延伸方向和宽度 |
| 上部危石、孤石 | 检查稳定性,重点排查人工无法攀登区域的悬石、松动块体风险 |
| 长距离边坡整体变形 | 核查整体变形趋势,对比前后影像,识别沉降、位移等隐性隐患 |
| 隧道进出口、桥台衔接处 | 检查结合部开裂、错台,重点关注人工视线受阻的边角部位 |
| 防护网、主动防护系统 | 核查完整性,重点检查人工难以观察的网体破损、拉锚失效等问题 |
A.3 定期巡检
定期巡检内容见表A.3。
| 巡检项目 | 巡检内容 |
| 路肩状况 | 检查路肩/路缘石缺损、是否阻碍排水、路肩不洁等现象 |
| 路堤与路床 | 检查杂物堆积、不均匀沉降、开裂或滑移变形、冻胀及翻浆等病害情况 |
| 边坡状况 | 检查坡面冲蚀、碎落与崩塌、局部坍塌、滑坡等失稳迹象 |
| 既有防护及支挡结构物 | 检查表观破损、泄水孔淤塞、局部损坏及结构失稳等 |
| 排水设施 | 检查堵塞、损坏及功能不完善等情况 |
A.4 紧急情况下巡检
紧急情况下巡检内容见表A.4。
| 巡检项目 | 巡检内容 |
| 崩塌 | 航拍建模标注危岩体边界、面积、高度、体积、数量位置;测量裂缝宽度长度充填物及贯通情况;检查主动和被动防护网破损、卡扣脱落、支撑绳断裂、缓冲环变形、锚杆锈蚀等情况;影像对比识别危岩底部鼓胀、滑移,测量坡脚剪出口宽深;测量危岩体至车道水平距高差,模拟滚落轨迹,评估排水堵塞风险 |
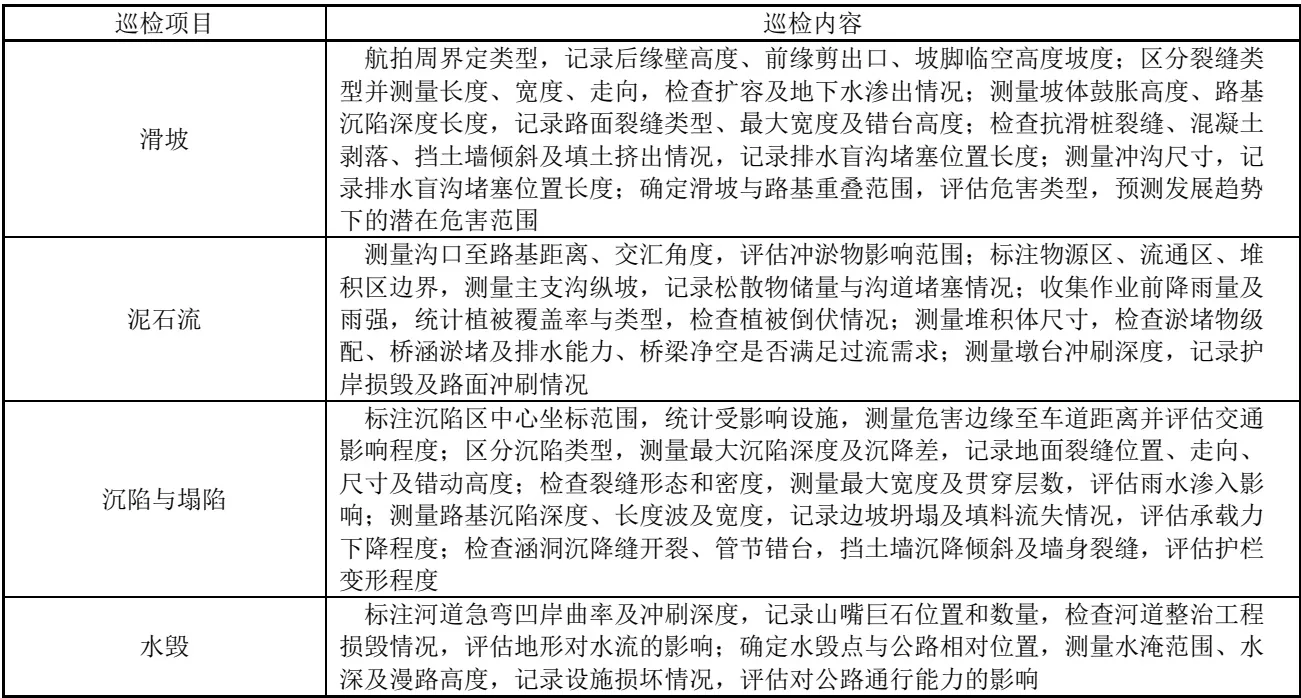
展开文字版(以图片为准)
附 录 B(资料性) 低空无人机公路边坡巡检报告
低空无人机公路边坡巡检报告见表B.1。
| 任务名称 | 巡检日期 | 总耗时 | |||
| 飞行设备 | 任务类型 | 任务状态 | |||
| 告警数量 | 照片数量 | 点云大小 | |||
| 告警记录 | |||||
| 告警渠道 | 事件类型 | 告警内容 | 告警照片 | 照片水印(桩号等) | 备注 |
| 航线轨迹 | |||||
| 任务结果描述 | |||||
参考文献
[1] CH/Z 3001 —2010 无人机航摄安全作业基本要求[S].
[2] MH/T 1069 —2018 无人驾驶航空器系统作业飞行技术规范[S].
[3] 无人驾驶航空器飞行管理暂行条例(中华人民共和国国务院、中华人民共和国中央军事委员会令第761号)
[4] 公路养护作业单位资质管理办法(交通运输部令2021年第22号)
[5] 民用无人驾驶航空器运行安全管理规则(交通运输部令2024年第1号)
[6] 低空无人机应用公路桥梁巡检技术指南(试行)(交办公路〔2026〕8号)
[7] 粤港澳大湾区数字经济研究院.低空经济发展白皮书3.0[R],2024.
[8] 前瞻产业研究院.2024年中国低空经济报告:蓄势待飞,展翅万亿新赛道[R],2024.
[9] 覃睿.再论低空经济:概念定义与构成解析[J].中国民航大学学报,2023,41(6):59-64.
[10] 张军,陈磊,高智杰等.低空无人机技术研究现状与展望[J].中国工程科学,2025,27(2):73-85.
评论